Aprende cómo funcionan los robots
Guías en lenguaje sencillo sobre las piezas que hay dentro de los robots y la tecnología que les permite moverse, ver y orientarse. Cada guía enlaza con los robots, piezas y empresas del catálogo.
Lo básico
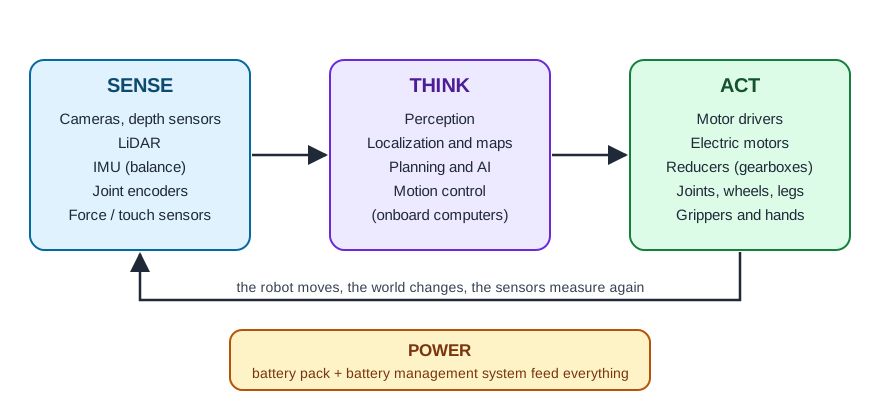 Cómo funcionan los robots: percibir, pensar y actuarTodos los robots, desde un robot aspirador hasta un humanoide, ejecutan el mismo ciclo: los sensores miden el mundo, los ordenadores deciden y los actuadores mueven. Esta guía explica qué piezas intervienen y cómo encajan entre sí.
- Cobots frente a robots industriales: ¿en qué se diferencian?Los robots colaborativos pueden trabajar junto a personas; los robots industriales clásicos son más rápidos y fuertes, pero suelen necesitar protecciones. Una comparación clara de seguridad, velocidad, carga útil, programación y coste.
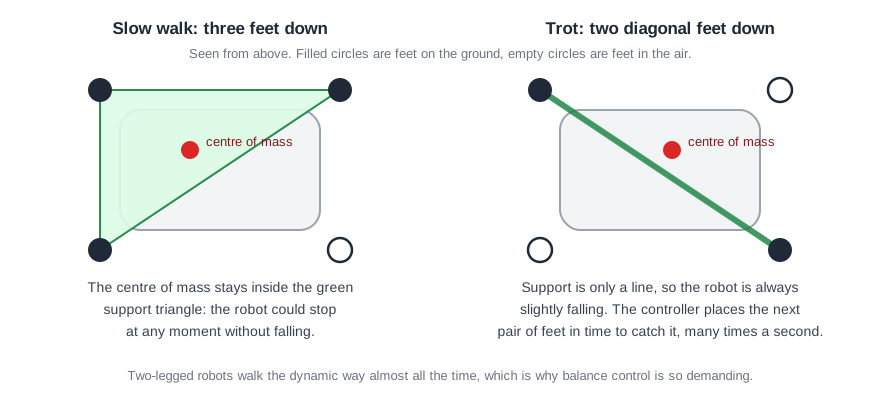 Robots humanoides y con patas: cómo caminan y mantienen el equilibrioLos cuadrúpedos y los humanoides caminan por terrenos que ninguna rueda puede superar. Descubre cómo se equilibran los robots con patas, por qué importan sus articulaciones y sus pies, y qué comprobar en sus especificaciones.
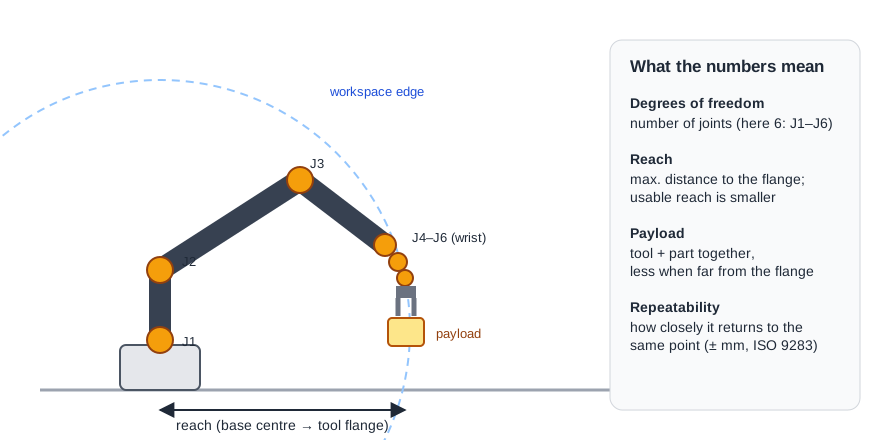 Cómo leer las especificaciones de un robot: carga útil, alcance, repetibilidad y másLas hojas de especificaciones están llenas de cifras fáciles de malinterpretar. Qué significan de verdad la carga útil, el alcance, la repetibilidad, los grados de libertad, el grado de protección IP y la autonomía, y cómo comparar robots con justicia.
- Seguridad de los robots: normas, evaluación de riesgos y funcionamiento colaborativoUna introducción a cómo se hacen seguras las instalaciones robóticas: las normas principales, por qué toda aplicación necesita una evaluación de riesgos y las funciones de seguridad de los robots modernos.
- Glosario de robótica: los términos de las especificaciones, explicadosDel AMR y la holgura al URDF y los vatios hora: definiciones breves y en lenguaje sencillo de las palabras que aparecen en especificaciones, guías y noticias de robótica, con enlaces a explicaciones más extensas.
Movimiento: motores, reductores y pinzas
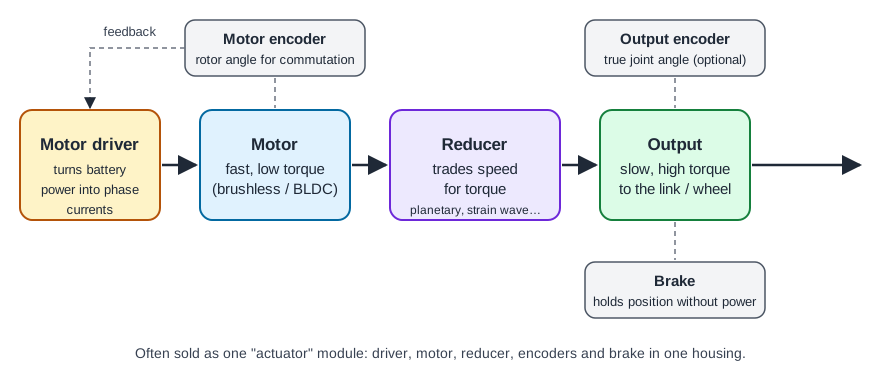 El interior de una articulación robótica: motores, reductores y encodersUna articulación robótica convierte la energía eléctrica en movimiento controlado. Descubre qué hacen el driver, el motor, el reductor, los encoders y el freno, y por qué muchos robots usan ahora módulos actuadores integrados.
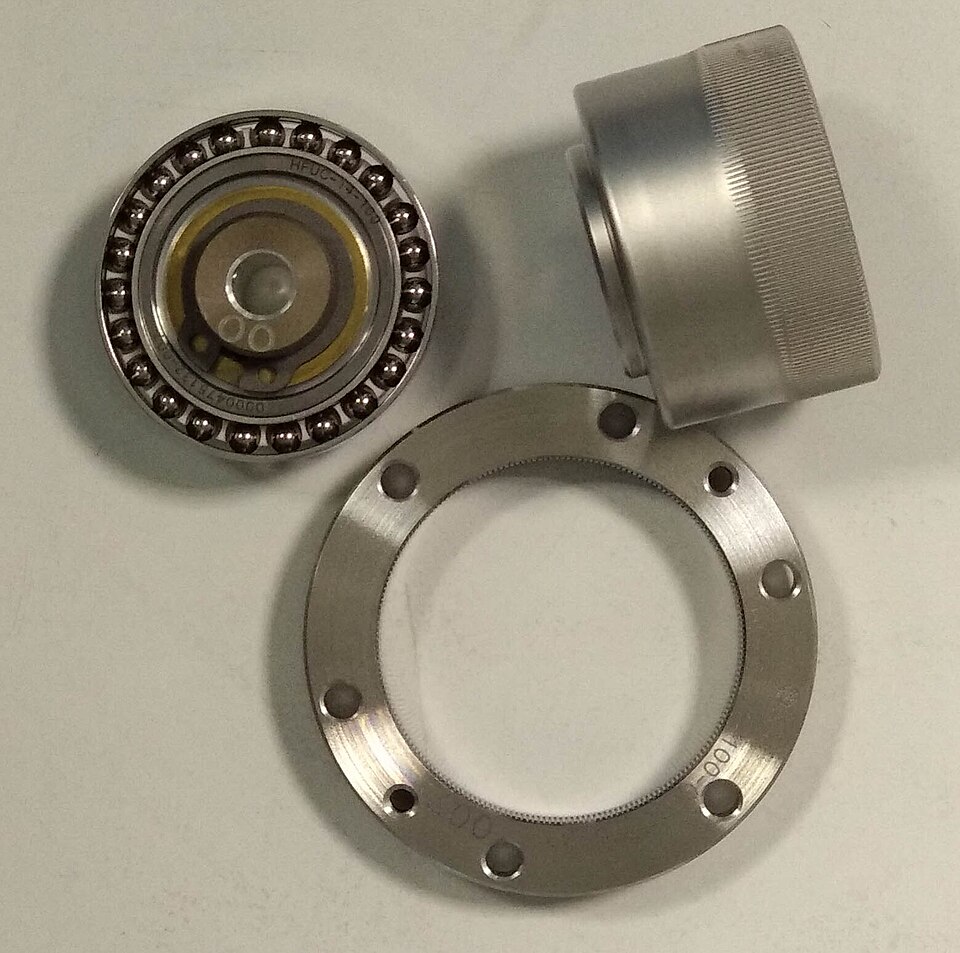 Los reductores de robot, explicados: armónicos, cicloidales y planetariosLos reductores permiten que motores pequeños muevan con precisión los pesados eslabones de un robot. Compara los tres tipos principales que se usan en robótica, los reductores armónicos (strain wave), los cicloidales y los planetarios, y para qué sirve mejor cada uno.
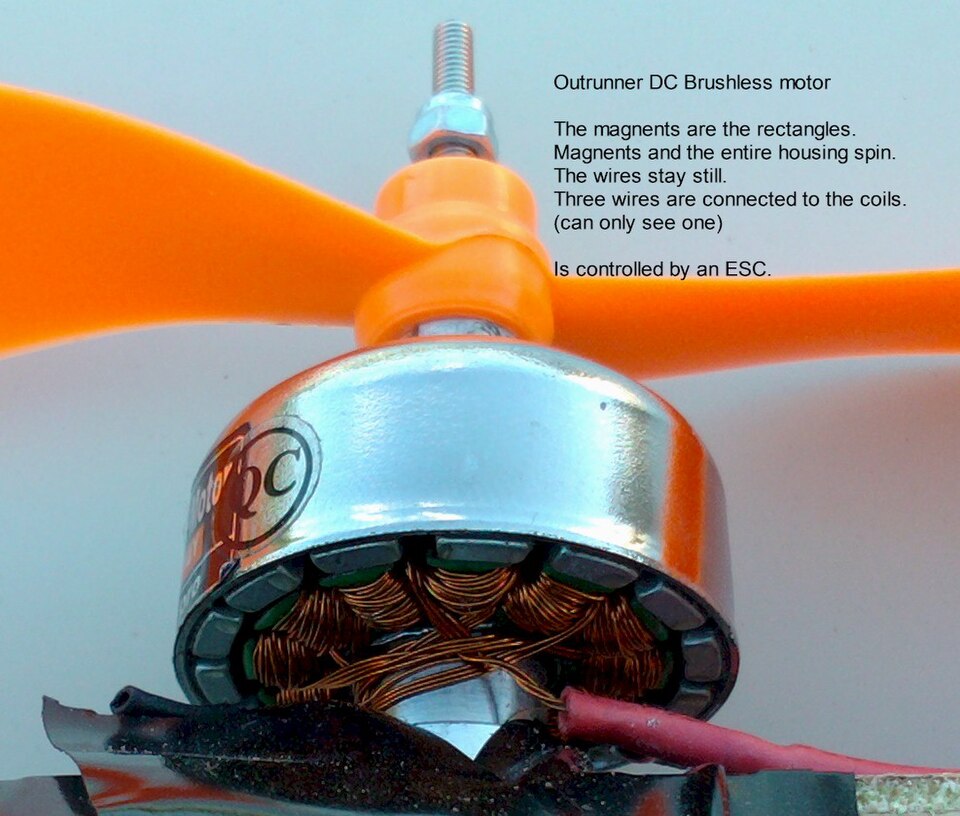 Motores eléctricos en robots: sin escobillas, frameless y paso a pasoCasi todos los robots se mueven con motores eléctricos. Descubre cómo funcionan los motores de CC sin escobillas, por qué los robots usan motores de par frameless y dónde siguen apareciendo los motores paso a paso y los de escobillas.
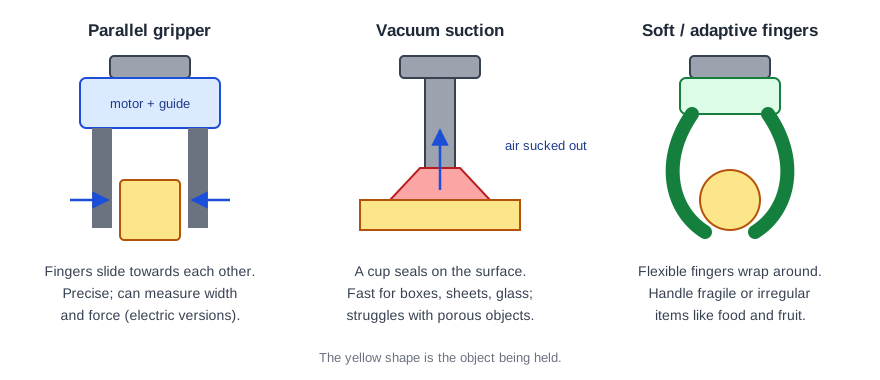 Pinzas y manos robóticas: cómo sujetan las cosas los robotsLa herramienta del extremo del brazo decide lo que puede hacer un robot. Compara pinzas paralelas, ventosas de vacío, pinzas blandas y manos diestras, y descubre para qué sirven los cambiadores de herramientas.
Percepción
Energía
Control y navegación
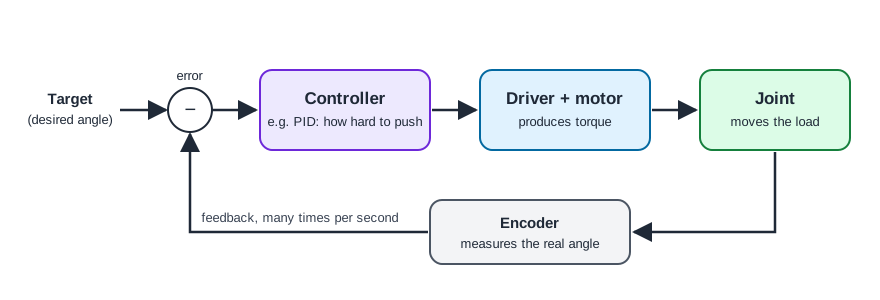 Lazos de control y encoders: cómo mantiene un robot su posiciónLos robots se mueven con precisión porque se miden y se corrigen muchas veces por segundo. Descubre cómo miden ángulos los encoders, qué hace un controlador PID y por qué la realimentación hace que los robots sean seguros.
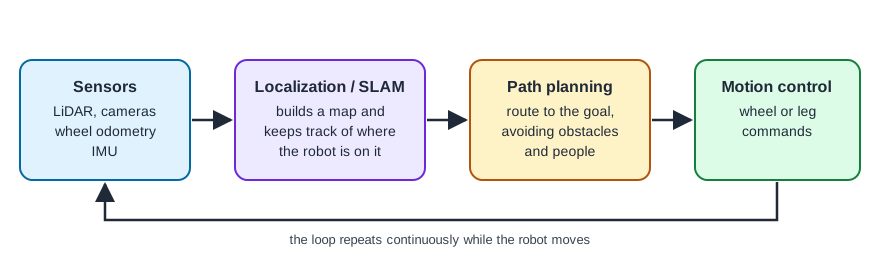 Cómo navegan los robots móviles: mapas, SLAM y planificación de rutasLos robots de reparto, de limpieza y de almacén se orientan por sí solos. Descubre cómo construyen mapas con SLAM, cómo se localizan, cómo planifican rutas entre las personas y por qué importa el entorno.
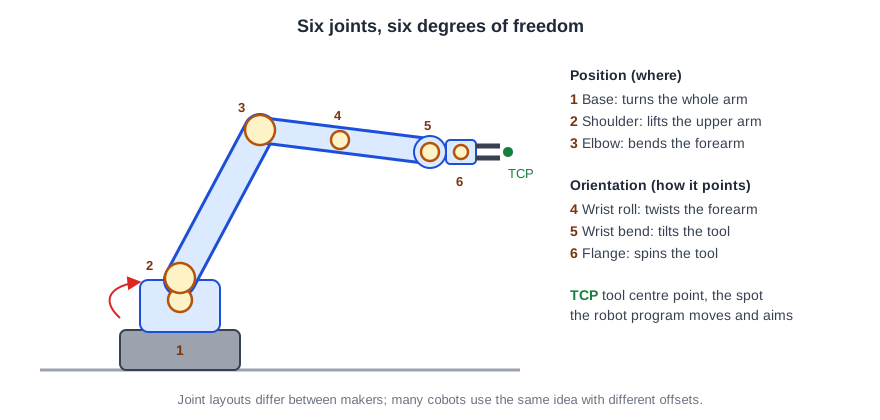 Grados de libertad y cinemática: cómo llega un brazo robótico a un puntoPor qué la mayoría de los brazos robóticos tienen seis articulaciones, qué son la cinemática directa y la inversa, y cómo el alcance, el espacio de trabajo y las singularidades influyen en lo que puede hacer un brazo.
Software e IA
- Software para robots: controladores, SDK y ROSCómo se programan los robots, desde las consolas de programación y la programación por bloques hasta los SDK y el Robot Operating System (ROS 2). Qué comprobar antes de comprar si quieres escribir tu propio código.
- La IA en los robots: percepción, control aprendido y modelos fundacionalesCómo se usa hoy la inteligencia artificial en los robots: reconocer objetos, caminar con controladores aprendidos, aprender habilidades a partir de demostraciones y la nueva generación de modelos fundacionales para robots.
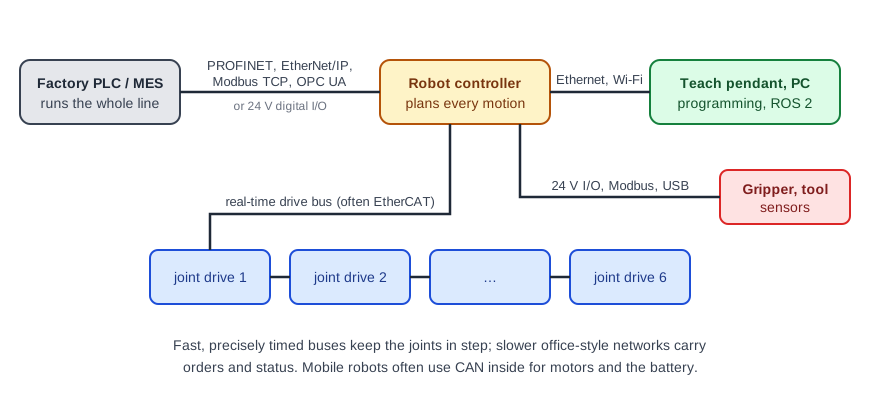 Cómo se comunican los robots: buses de campo, E/S y redesLos cables y protocolos que conectan un robot con sus motores, sus herramientas y el resto de la fábrica: EtherCAT, CAN, PROFINET, EtherNet/IP, Modbus, OPC UA y las sencillas E/S de 24 V.
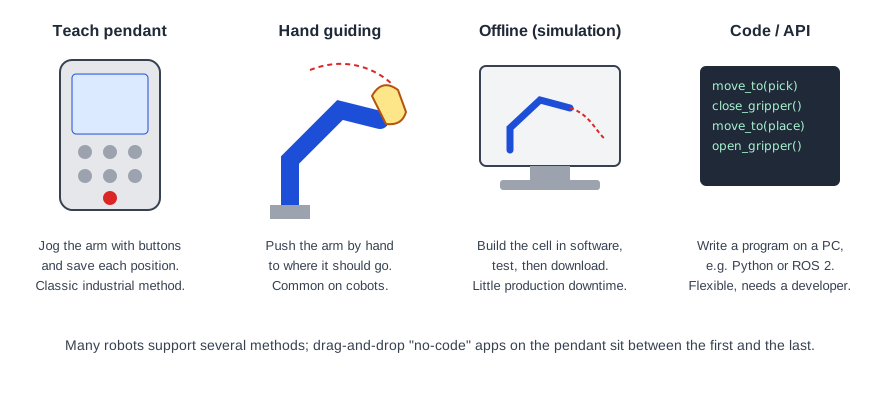 Cómo se programan los robots: consola, guiado manual, simulación y códigoLas principales formas de decirle a un robot lo que tiene que hacer, desde la clásica consola de programación (teach pendant) hasta el guiado manual, la simulación offline y las interfaces de programación, y cómo elegir entre ellas.
Compra
- Cómo comprar un robot de segunda mano: lista de comprobación prácticaUn robot de segunda mano puede ahorrarte mucho dinero si revisas lo que debes. Una lista de comprobación para brazos, cuadrúpedos y robots de servicio usados: horas, baterías, firmware, licencias, historial de mantenimiento y transporte.
- Mantenimiento básico de robots: qué se desgasta y cómo cuidarloLas piezas de un robot que se desgastan, las revisiones periódicas que recomiendan los fabricantes y los hábitos que mantienen en marcha durante años un robot nuevo o de segunda mano.
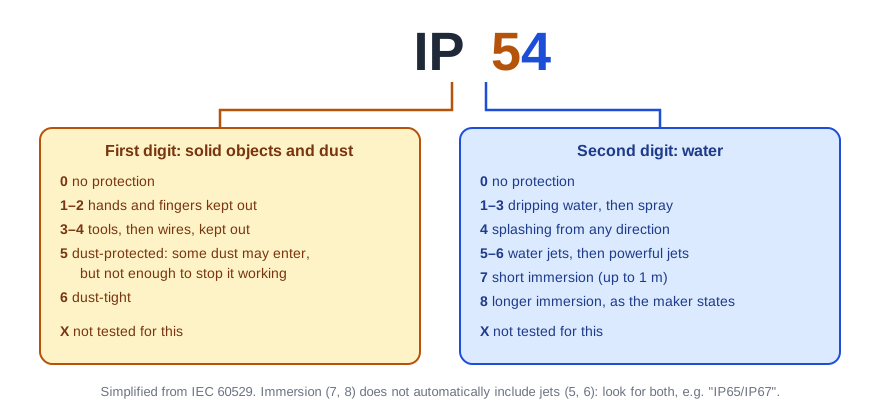 Grados de protección IP: cuánto polvo y agua aguanta un robotQué significan las dos cifras de un código IP, qué grados convienen para fábricas, trabajo al aire libre y lavado a presión, y los errores habituales al interpretarlos.
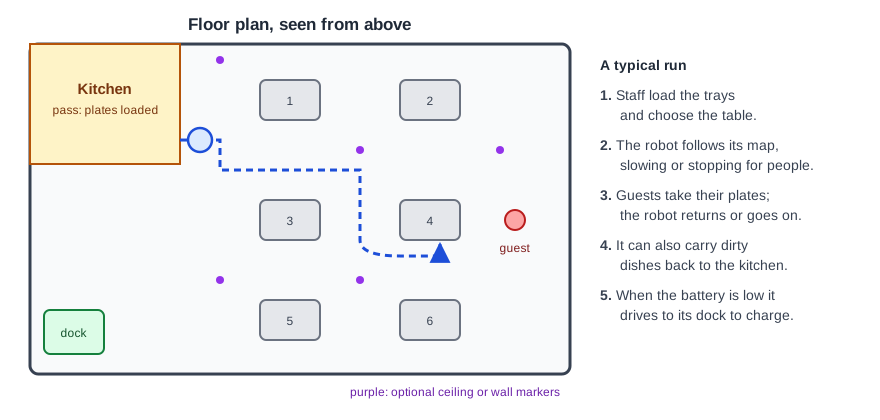 Robots para restaurantes y hoteles: qué hacen y qué comprobar antes de comprarCómo funcionan los robots de reparto para restaurantes, hoteles y residencias, qué espacios les convienen y qué especificaciones y aspectos prácticos deciden si salen rentables.
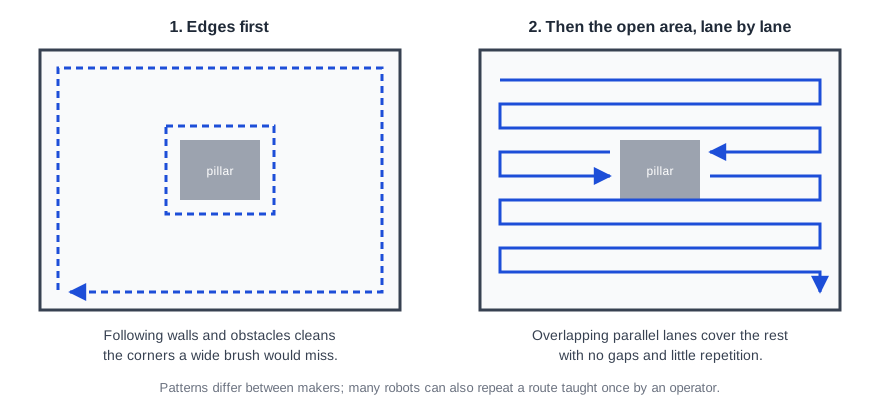 Robots de limpieza profesional: fregadoras, barredoras y aspiradorasCómo los robots autónomos de limpieza de suelos cartografían un edificio y cubren cada metro cuadrado, los tipos principales y qué comprobar en autonomía, depósitos, base de carga y mantenimiento.