Lo básico
Robots humanoides y con patas: cómo caminan y mantienen el equilibrio
Los cuadrúpedos y los humanoides caminan por terrenos que ninguna rueda puede superar. Descubre cómo se equilibran los robots con patas, por qué importan sus articulaciones y sus pies, y qué comprobar en sus especificaciones.
Las ruedas son eficientes en suelos planos, pero las escaleras, los escombros, la hierba y los cables las detienen. Las patas pueden pasar por encima de los obstáculos y seguir adelante, a cambio de un control mucho más complejo.
Mantenerse en pie
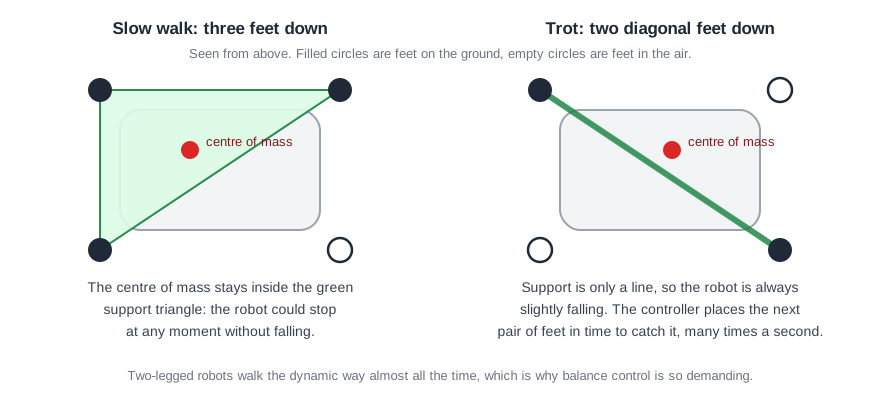
Un robot que camina está siempre a punto de caerse. Su controlador lee la IMU (inclinación y rotación) y los encoders de las articulaciones cientos de veces por segundo, estima hacia dónde se desplaza su centro de masas y coloca el siguiente pie o desplaza su peso para mantener el equilibrio. Los primeros humanoides usaban una marcha prudente, con el pie plano; los robots modernos usan equilibrio dinámico y controladores entrenados en simulación con aprendizaje por refuerzo, lo que da un movimiento más natural y robusto.
Cuadrúpedos
Cuatro patas son, por naturaleza, más estables que dos. Los cuadrúpedos de varios fabricantes se usan en inspección industrial, investigación y seguridad, a menudo equipados con LiDAR y cámaras. Sus patas suelen tener tres motores cada una (cadera, muslo y rodilla); las versiones con ruedas en las patas añaden una rueda motorizada en cada pie para ganar velocidad en terreno llano.
Humanoides
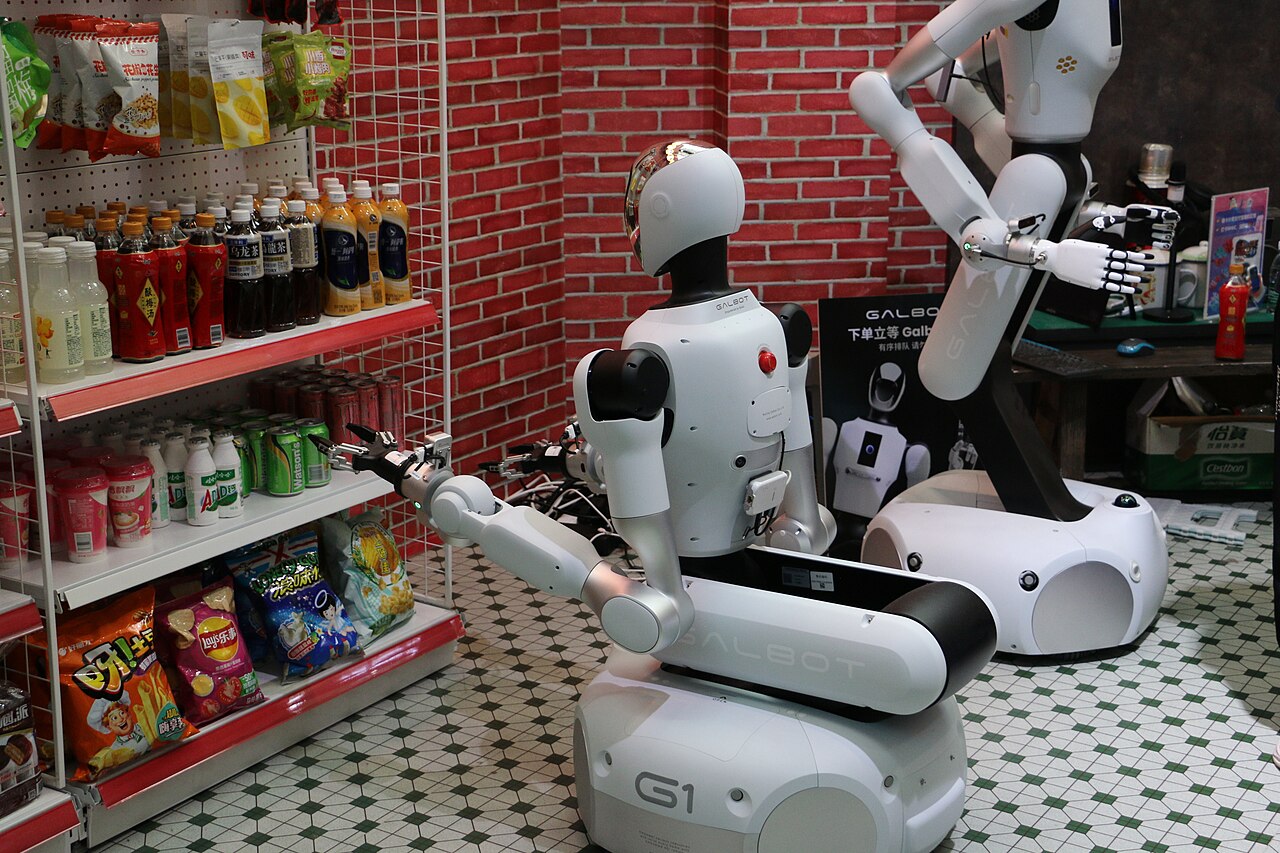
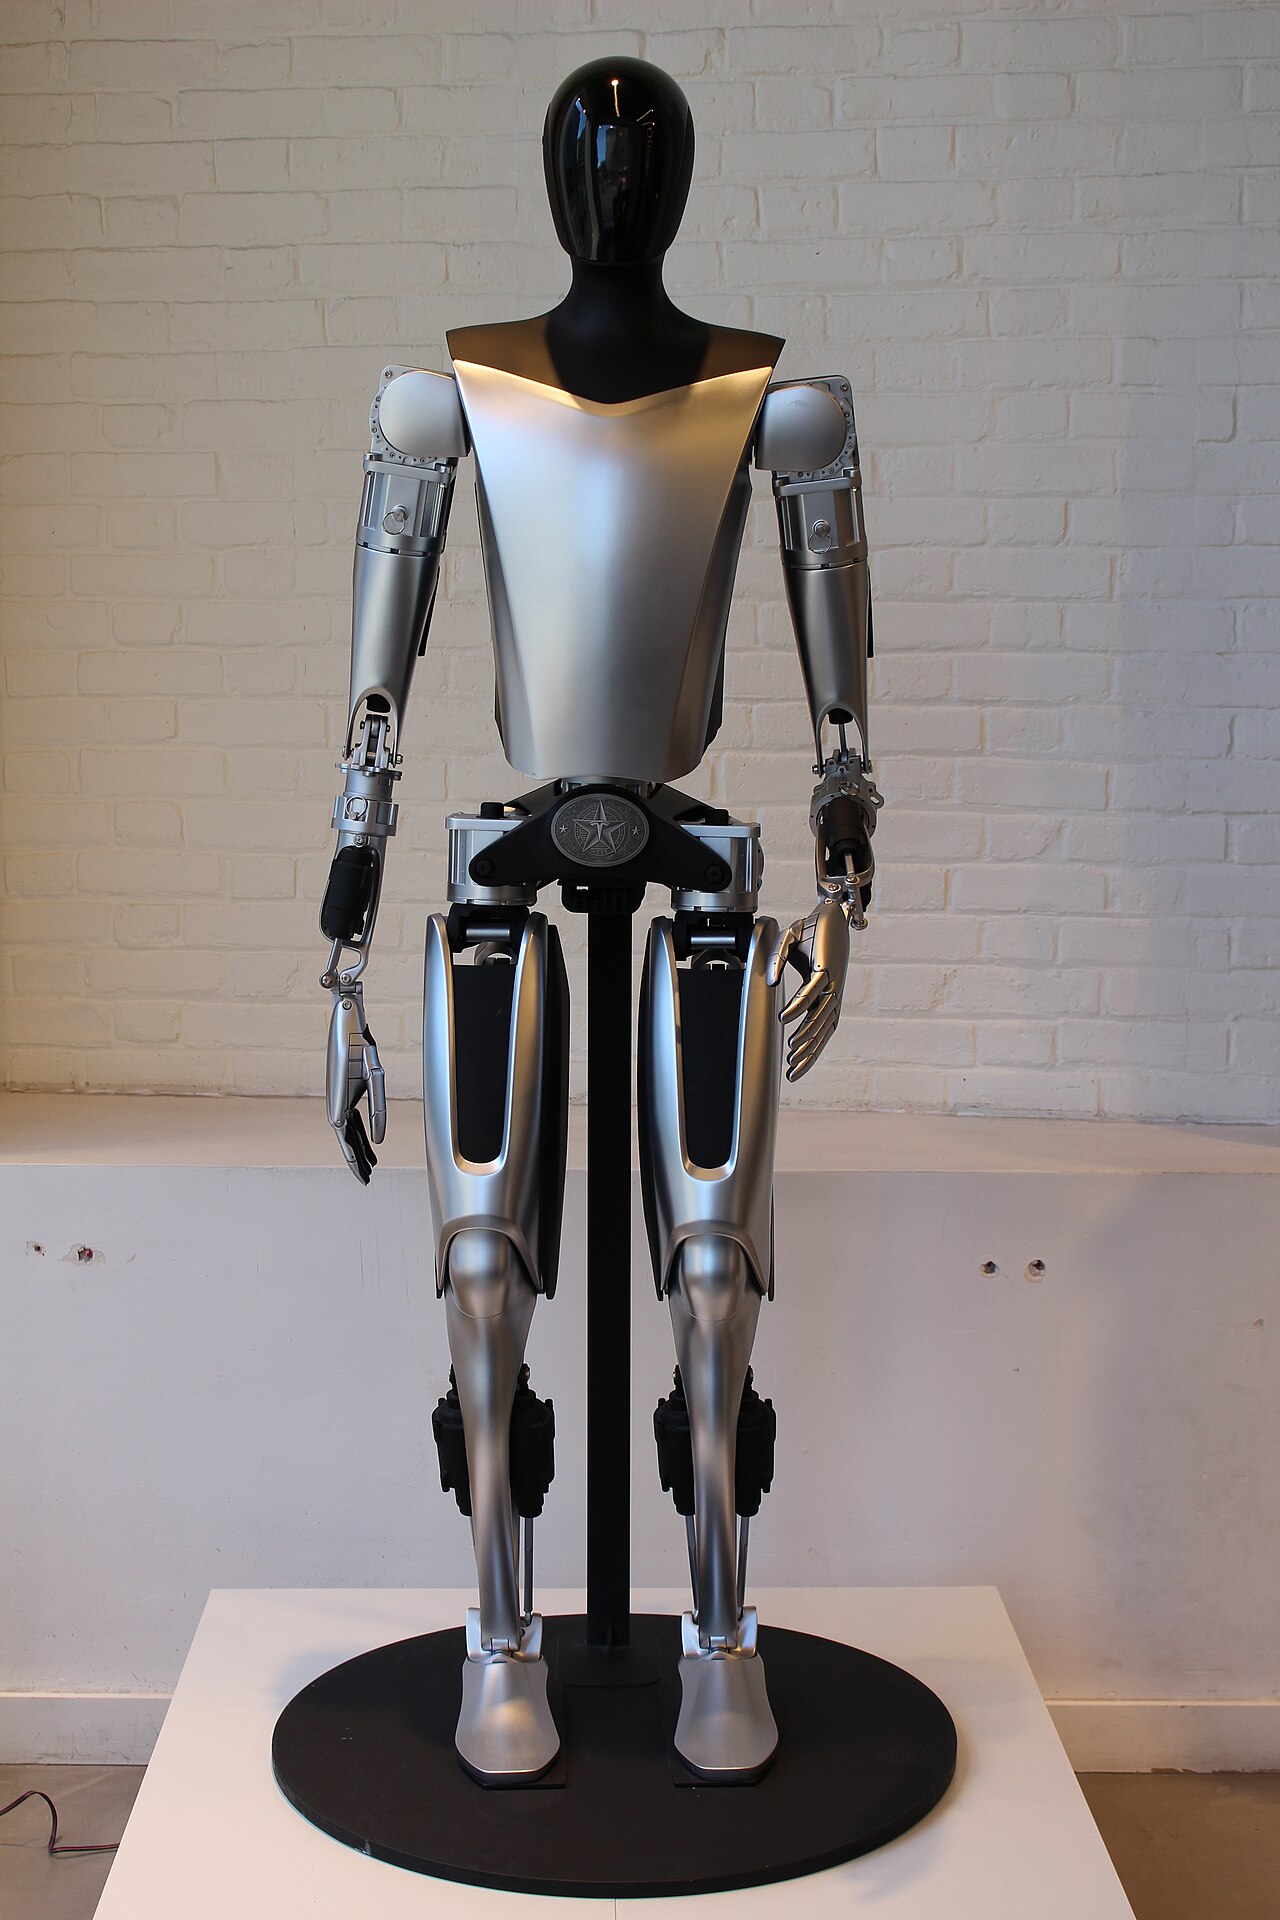
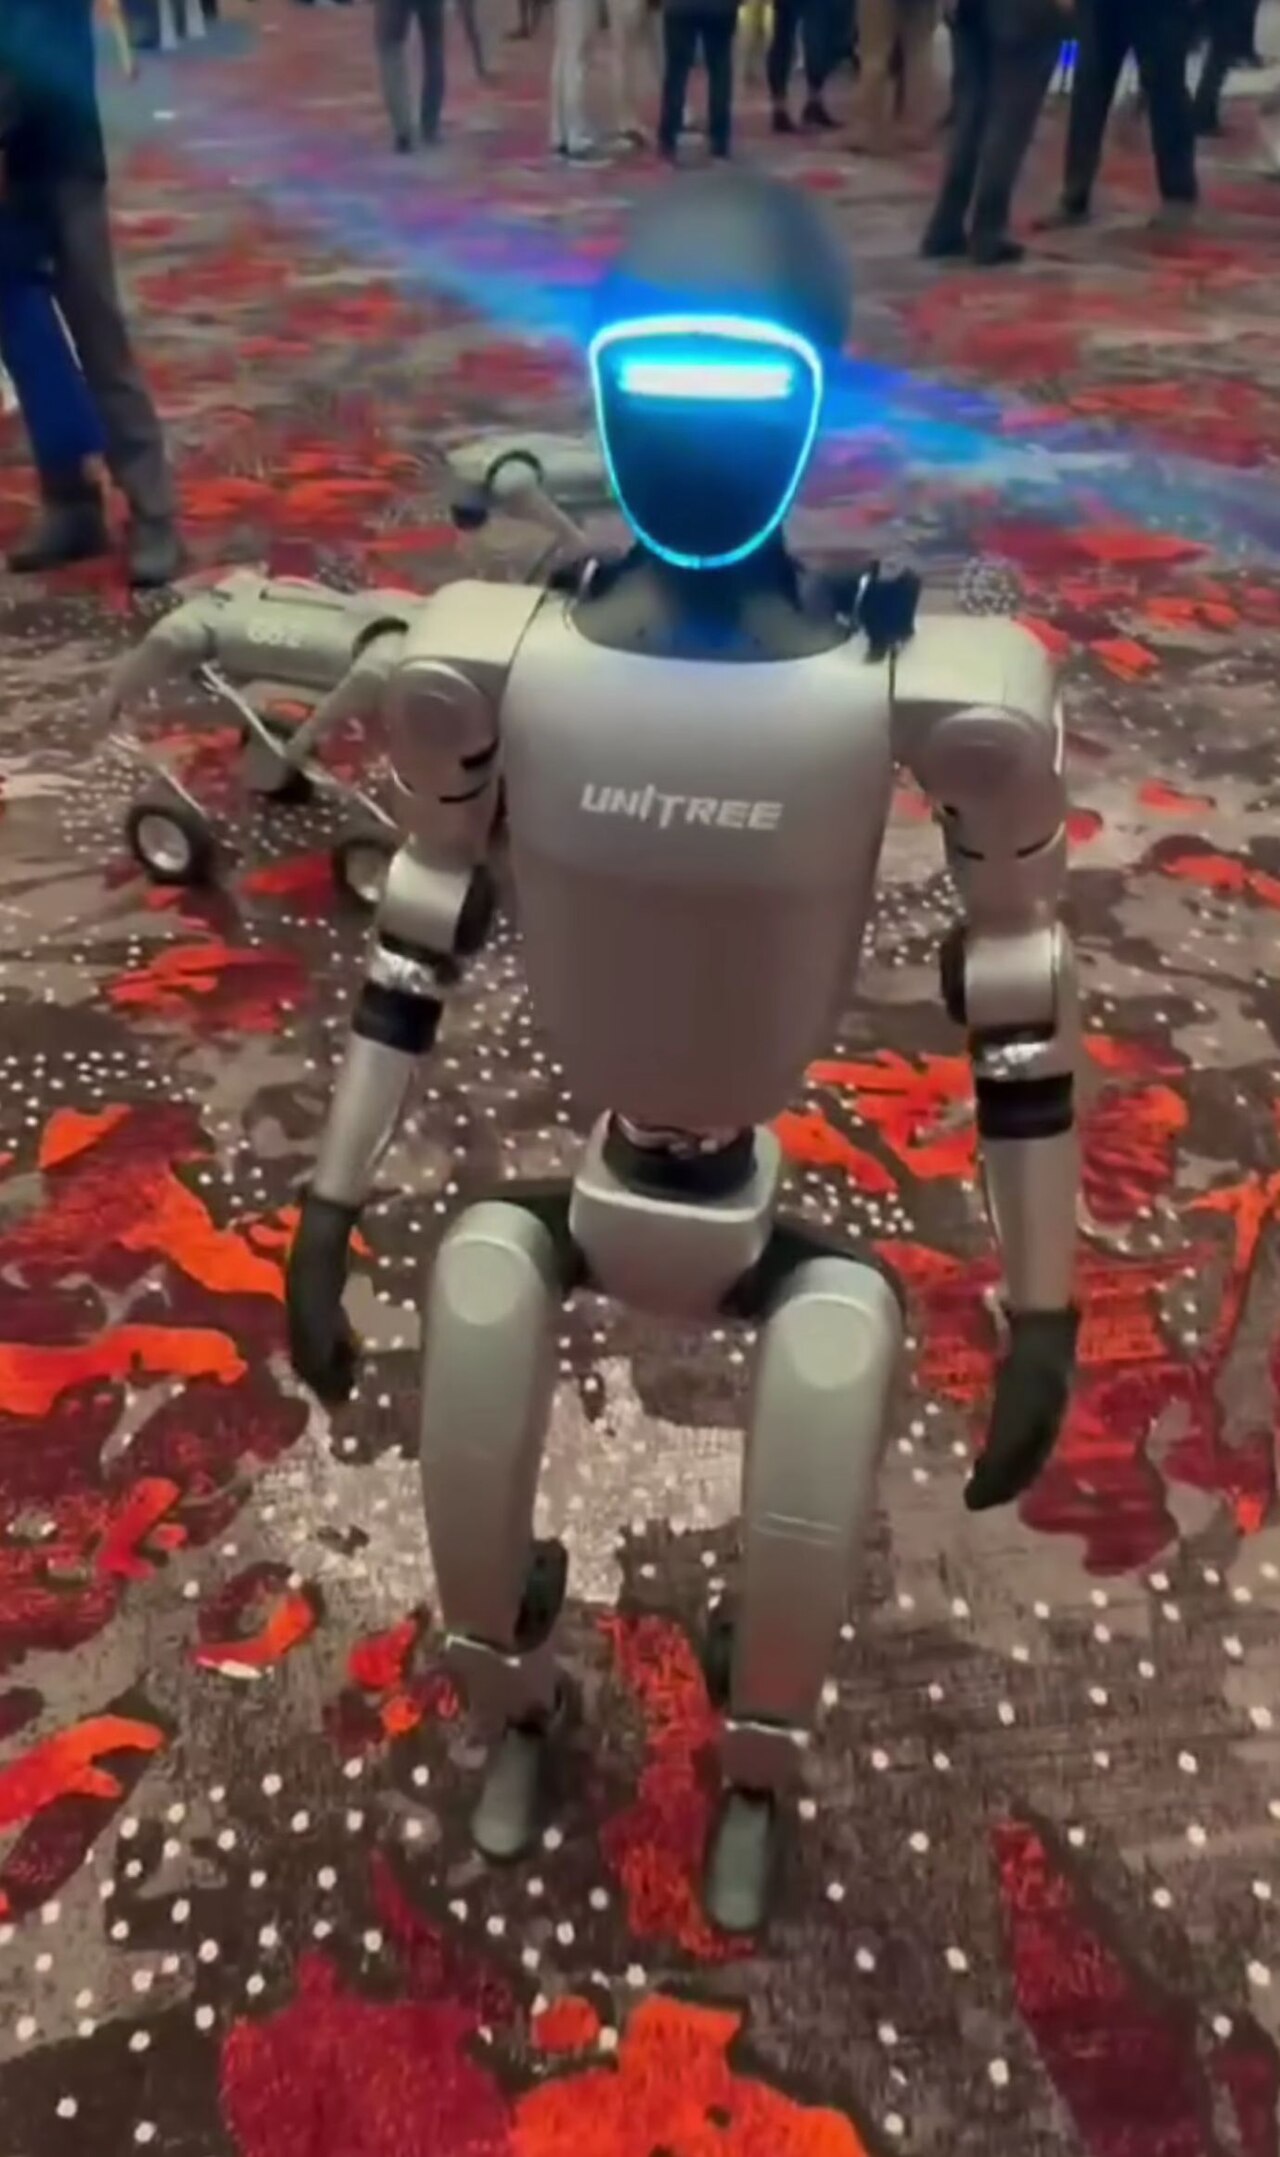
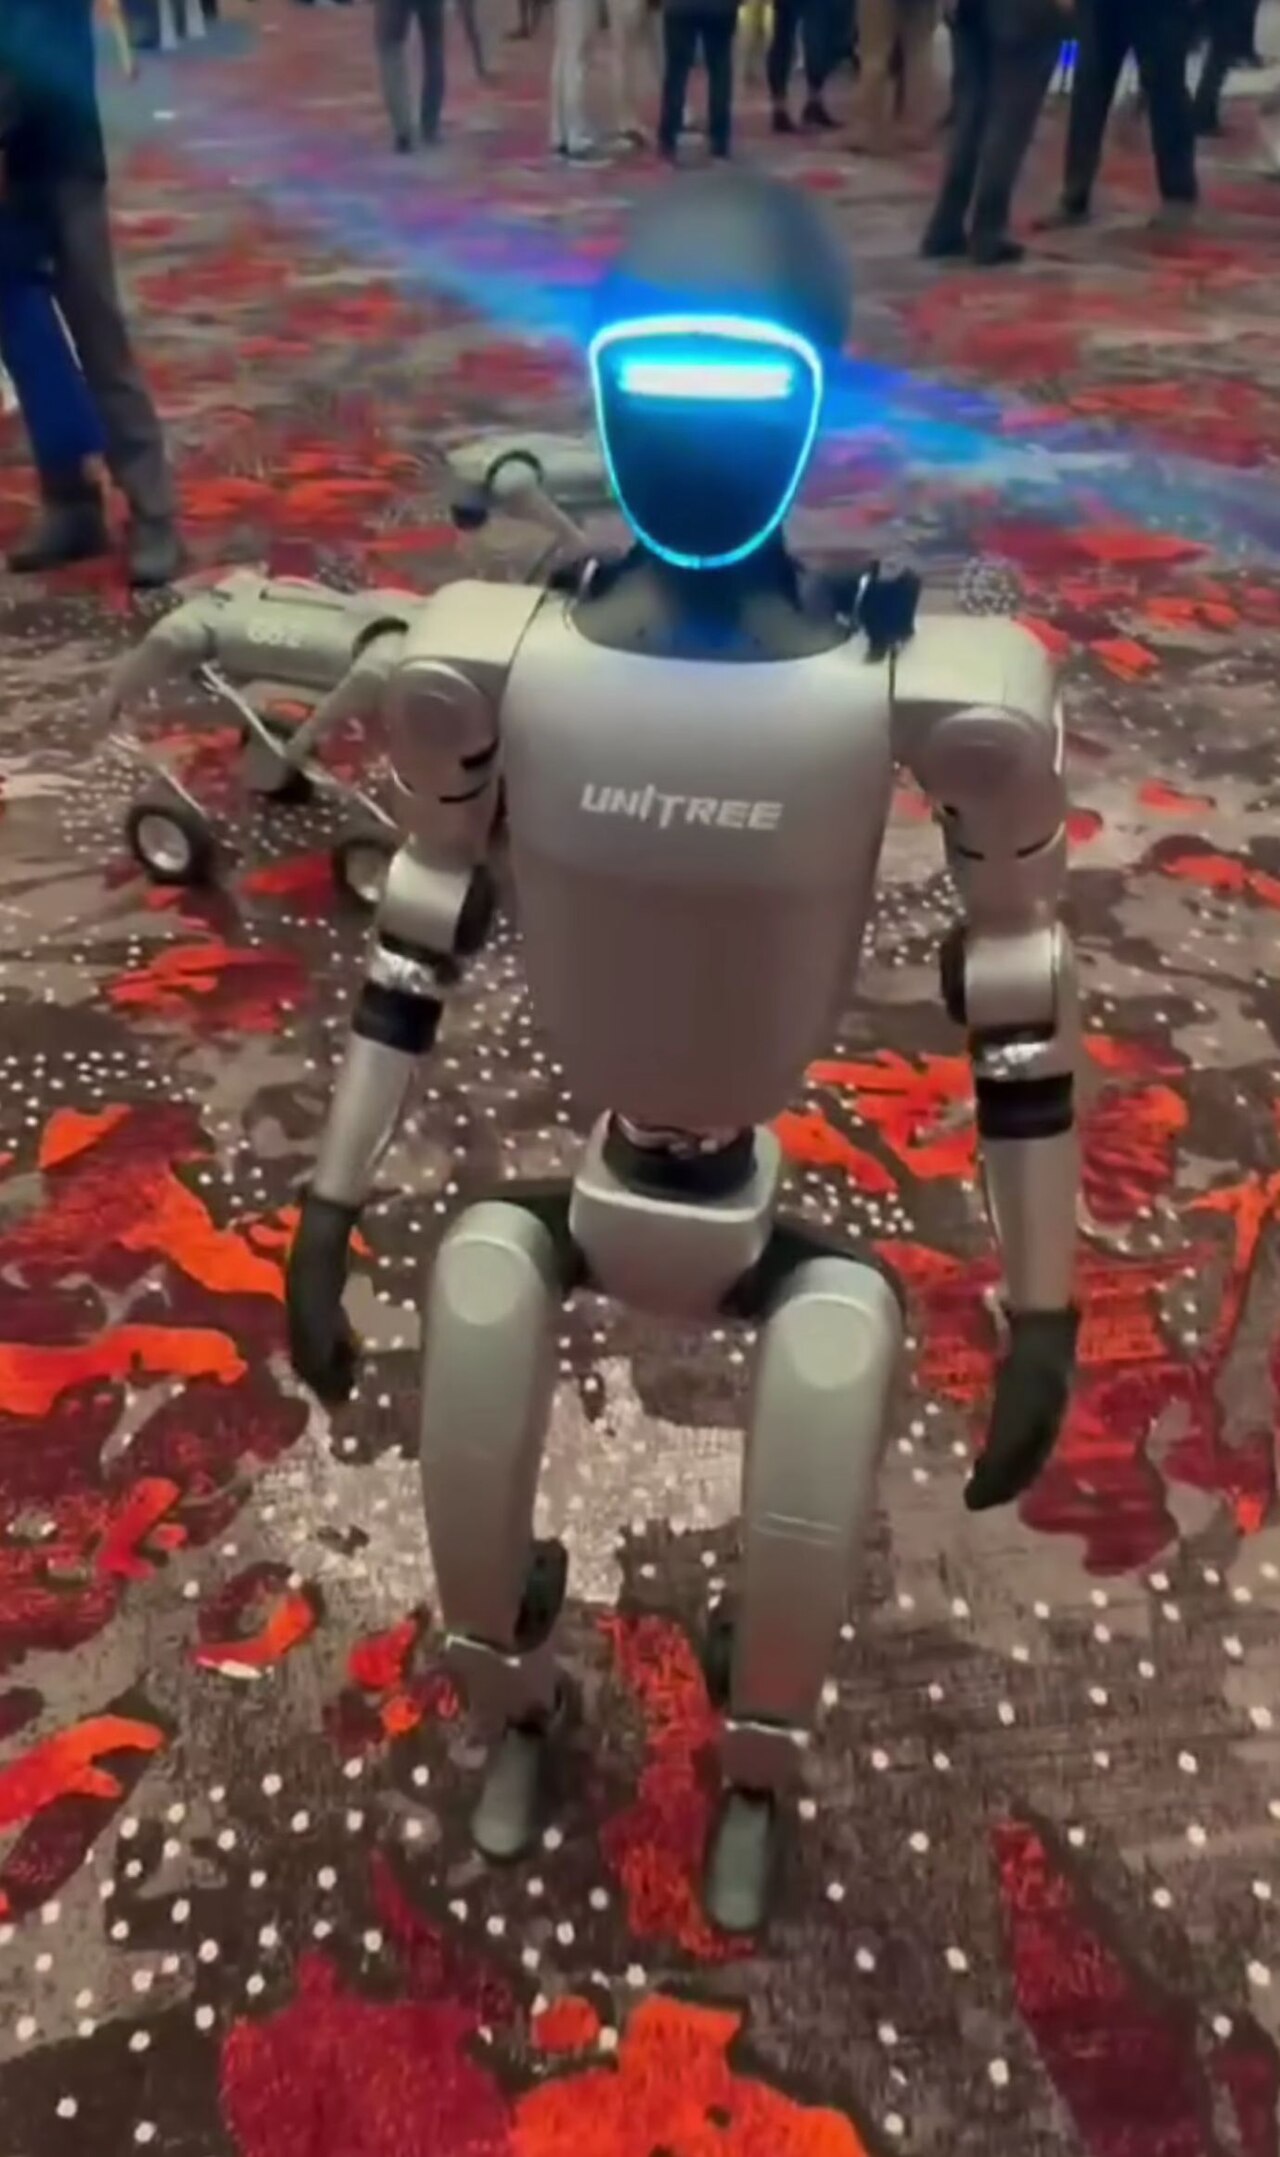
Los humanoides aspiran a trabajar en espacios pensados para personas y a usar herramientas humanas. Necesitan muchas más articulaciones (brazos, manos, cintura y cuello), lo que los hace más pesados, más caros y más difíciles de controlar. Hoy la mayoría se venden para investigación, educación y proyectos piloto.
Articulaciones y pies
Los robots con patas dependen de actuadores de par elevado y reversibles (backdrivable) que resisten los impactos de cada paso (consulta el interior de una articulación robótica). Los pies se desgastan y son una pieza de repuesto habitual.
Qué comprobar
- La autonomía y si la batería es intercambiable.
- La carga útil y el terreno o las escaleras para los que está especificado.
- El acceso al SDK y si se permite el control de bajo nivel de las articulaciones (importante en investigación).
- El grado de protección IP si va a trabajar al aire libre.
Compara humanoides y cuadrúpedos, y consulta los problemas conocidos que comunican sus propietarios.