Software e IA
Cómo se programan los robots: consola, guiado manual, simulación y código
Las principales formas de decirle a un robot lo que tiene que hacer, desde la clásica consola de programación (teach pendant) hasta el guiado manual, la simulación offline y las interfaces de programación, y cómo elegir entre ellas.
Un robot no hace nada útil hasta que alguien le dice qué hacer. La forma de hacerlo ha cambiado mucho: antes, cada cambio en la programación requería especialistas, mientras que muchos robots modernos los puede configurar el mismo personal que maneja la línea de producción.
La consola de programación
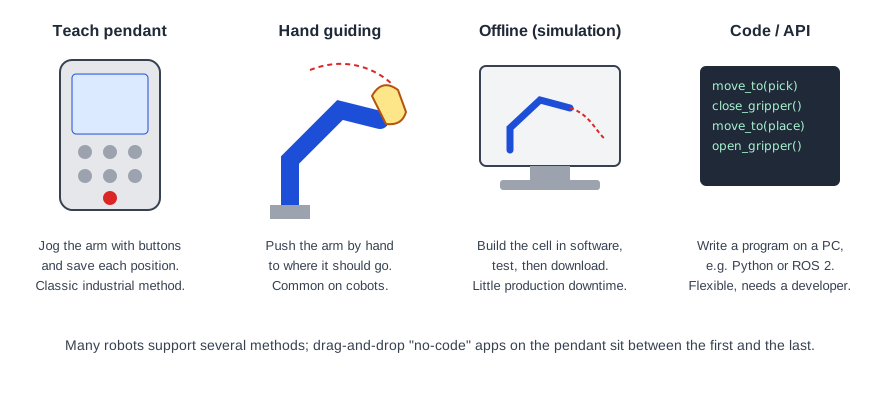
La consola de programación (teach pendant) es la tableta o consola portátil conectada al controlador del robot. El operario mueve el brazo por pasos (lo que se conoce como «jog») con botones o un joystick, guarda posiciones y construye un programa a partir de ellas con instrucciones como moverse, esperar una señal o abrir la pinza. Todos los robots industriales tienen una, y cada fabricante tiene su propio lenguaje de programación, así que lo aprendido no se traslada directamente de una marca a otra.
Las consolas incluyen una parada de emergencia y, normalmente, un pulsador de validación (hombre muerto) que hay que mantener pulsado para que el robot se mueva mientras hay alguien cerca.
Guiado manual
En la mayoría de los cobots puedes pulsar un botón, llevar el brazo con la mano hasta la posición que quieras y guardarla. Así, enseñar posiciones es rápido e intuitivo, y es una de las razones por las que los cobots tienen éxito en las pequeñas empresas. Muchas consolas de cobots ofrecen además editores «sin código» de arrastrar y soltar y apps listas para usar en tareas habituales como el paletizado.
Programación offline y simulación
En la programación offline se modela toda la célula en un ordenador: robot, herramienta, piezas, vallados y máquinas. El programa se escribe y se prueba en simulación, comprobando el alcance, las colisiones y el tiempo de ciclo, y solo después se descarga al robot real. La línea sigue produciendo mientras se prepara el siguiente trabajo, algo importante en instalaciones grandes o que cambian a menudo. Normalmente las posiciones siguen necesitando un pequeño retoque en la célula real, porque el mundo real nunca coincide exactamente con el modelo.
Código e interfaces de programación
Muchos robots también se pueden controlar desde un PC mediante una API o un SDK, a menudo en Python o C++, o mediante ROS 2. Es la vía habitual en investigación, en educación y en aplicaciones que combinan el robot con visión o IA. Es el método más flexible, pero requiere un desarrollador de software y mucha atención a la seguridad, porque el robot hará exactamente lo que diga el código.
Cómo elegir
- Pocos productos y estables: basta con la consola o el guiado manual.
- Muchas variantes o cambios frecuentes: busca programación offline y buenas herramientas del fabricante o de terceros.
- Investigación, visión, IA: comprueba el SDK, la compatibilidad con ROS 2 y la calidad de la documentación antes de comprar.
En DroidBazaar, las fichas de los robots indican si el fabricante publica un SDK y compatibilidad con ROS, con la fuente.
Lee sobre el software de los robots y ROS o compara cobots y robots de investigación.