Movimiento: motores, reductores y pinzas
Motores eléctricos en robots: sin escobillas, frameless y paso a paso
Casi todos los robots se mueven con motores eléctricos. Descubre cómo funcionan los motores de CC sin escobillas, por qué los robots usan motores de par frameless y dónde siguen apareciendo los motores paso a paso y los de escobillas.
Los motores eléctricos convierten la corriente en par. Los robots necesitan motores ligeros, eficientes, controlables y capaces de dar mucho par en picos cortos, por ejemplo cuando un humanoide recupera el equilibrio.
Motores de CC sin escobillas (BLDC)
Un motor sin escobillas tiene imanes permanentes en el rotor y bobinados de cobre en el estátor. En lugar de escobillas mecánicas, el driver del motor conmuta electrónicamente la corriente entre los bobinados usando el ángulo del rotor que le da un encoder o unos sensores de efecto Hall. Como no tienen escobillas que se desgasten, los motores BLDC duran mucho, son eficientes y se pueden controlar con gran precisión; por eso dominan en los robots modernos.
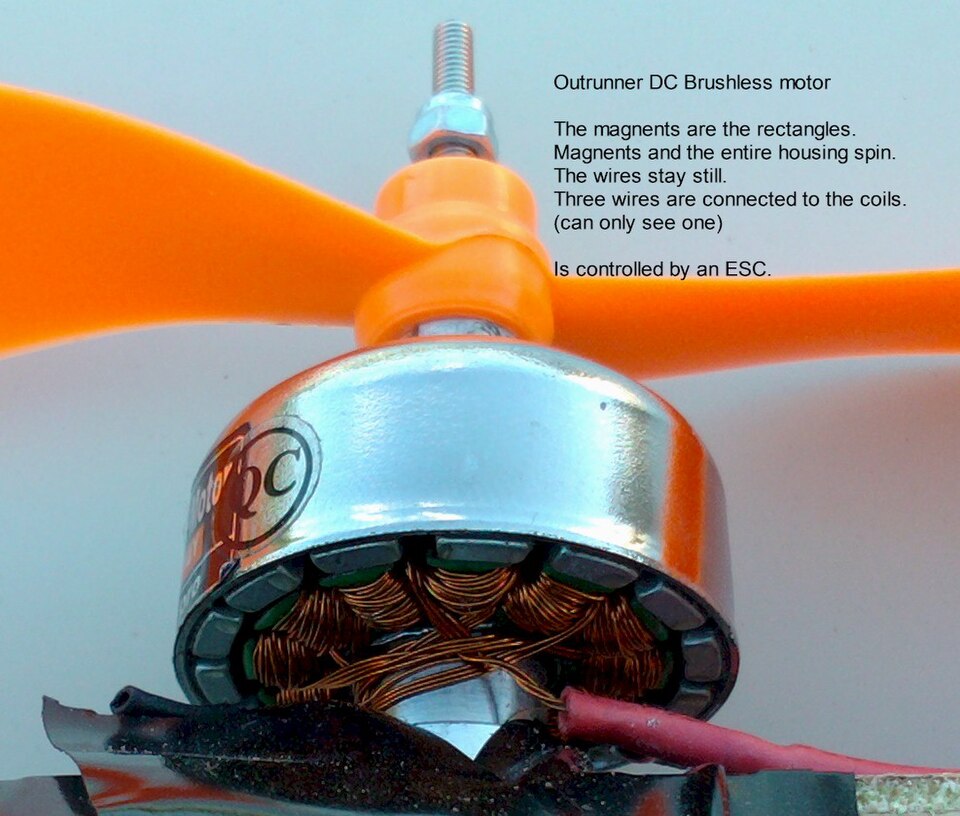
- Rotor interior (inrunner): el rotor gira dentro del estátor; compacto y bueno a altas velocidades.
- Rotor exterior (outrunner): el rotor es una campana exterior que rodea el estátor; su mayor diámetro da más par, y es habitual en los actuadores de robots con patas y en los drones.
Motores de par frameless
Un motor frameless (sin carcasa) se vende como rotor y estátor separados, sin carcasa, eje ni rodamientos. El fabricante del robot los integra directamente en la articulación, con lo que ahorra espacio y peso. Muchas articulaciones de cobots y humanoides usan este enfoque, combinado con un reductor armónico y un eje hueco para pasar los cables.
Motores paso a paso
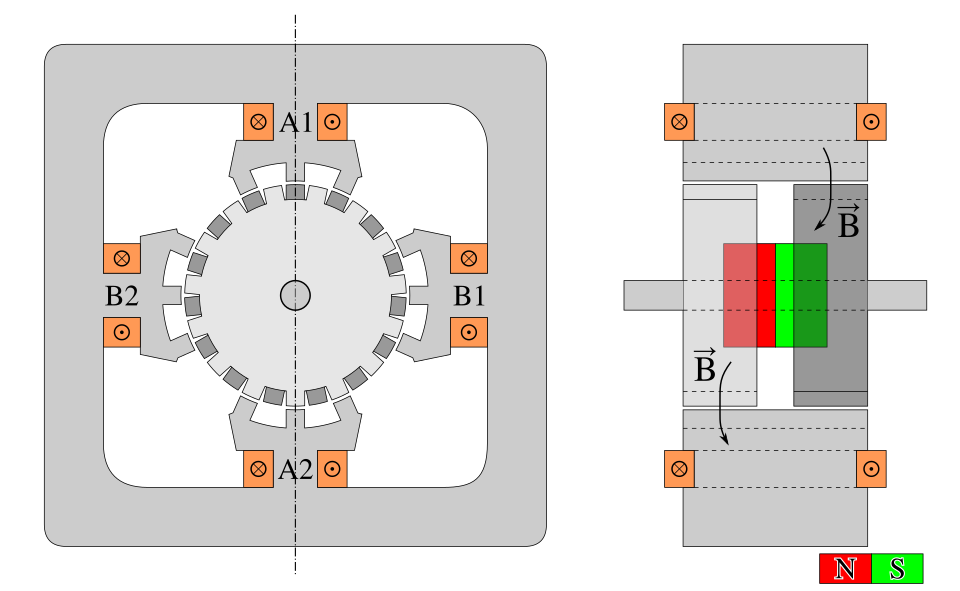
Los motores paso a paso se mueven en pasos fijos y pueden mantener una posición sin sensor de posición, lo que los hace baratos y sencillos. Son habituales en impresoras 3D, brazos de sobremesa y robots educativos, pero pesan más y son menos eficientes que los motores sin escobillas para el mismo par, y pueden perder pasos si se sobrecargan.
Motores de CC con escobillas
Los motores con escobillas son baratos y fáciles de controlar, y siguen apareciendo en juguetes, pinzas pequeñas y robots con ruedas de bajo coste. Sus escobillas se desgastan, así que son raros en los robots profesionales.
Qué mirar en una especificación
Los fabricantes de motores publican el par continuo y de pico, la velocidad, la tensión y la constante de par. En un robot completo, esas cifras importan menos que el par y la velocidad de salida de la articulación después del reductor, y cuánto tiempo puede mantenerlos sin sobrecalentarse.
Explora los motores y los fabricantes de componentes del directorio.