Control y navegación
Grados de libertad y cinemática: cómo llega un brazo robótico a un punto
Por qué la mayoría de los brazos robóticos tienen seis articulaciones, qué son la cinemática directa y la inversa, y cómo el alcance, el espacio de trabajo y las singularidades influyen en lo que puede hacer un brazo.
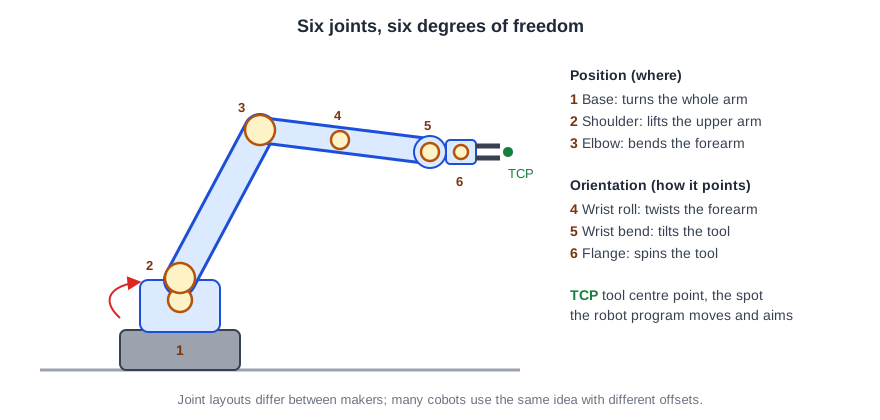
Un brazo robótico es una cadena de eslabones rígidos unidos por articulaciones motorizadas. Cuántas articulaciones tiene y cómo están dispuestas determina adónde puede llegar la herramienta y hacia dónde puede apuntar una vez allí.
Grados de libertad
Un objeto que flota en el espacio puede moverse de seis formas independientes: tres traslaciones (izquierda–derecha, adelante–atrás, arriba–abajo) y tres rotaciones (alabeo, cabeceo y guiñada). Para colocar una herramienta en cualquier posición *y* con cualquier ángulo dentro de su espacio de trabajo, un brazo necesita, por tanto, al menos seis articulaciones. Por eso el brazo articulado de seis ejes es el robot industrial más común.
Menos o más articulaciones
- Cuatro ejes (SCARA): brazos rápidos que se mueven en un plano horizontal y además arriba y abajo, con la herramienta siempre apuntando hacia abajo. Ideales para pick-and-place y montaje sobre una mesa.
- Robots delta (paralelos): tres brazos ligeros unidos en una placa, que se usan para coger piezas de cintas transportadoras a muy alta velocidad.
- Robots cartesianos (pórtico): ejes rectos, como una impresora 3D; sencillos, precisos y fáciles de fabricar en gran tamaño.
- Siete ejes: una articulación más de la estrictamente necesaria. Esa articulación *redundante* permite al brazo mover el codo mientras la herramienta sigue quieta, algo útil para rodear obstáculos o trabajar más cerca de las personas; por eso varios cobots y brazos de investigación tienen siete articulaciones.
Cinemática directa e inversa
La cinemática directa responde a: *si cada articulación está en este ángulo, ¿dónde está la herramienta?* Tiene una sola respuesta y se calcula rápido.
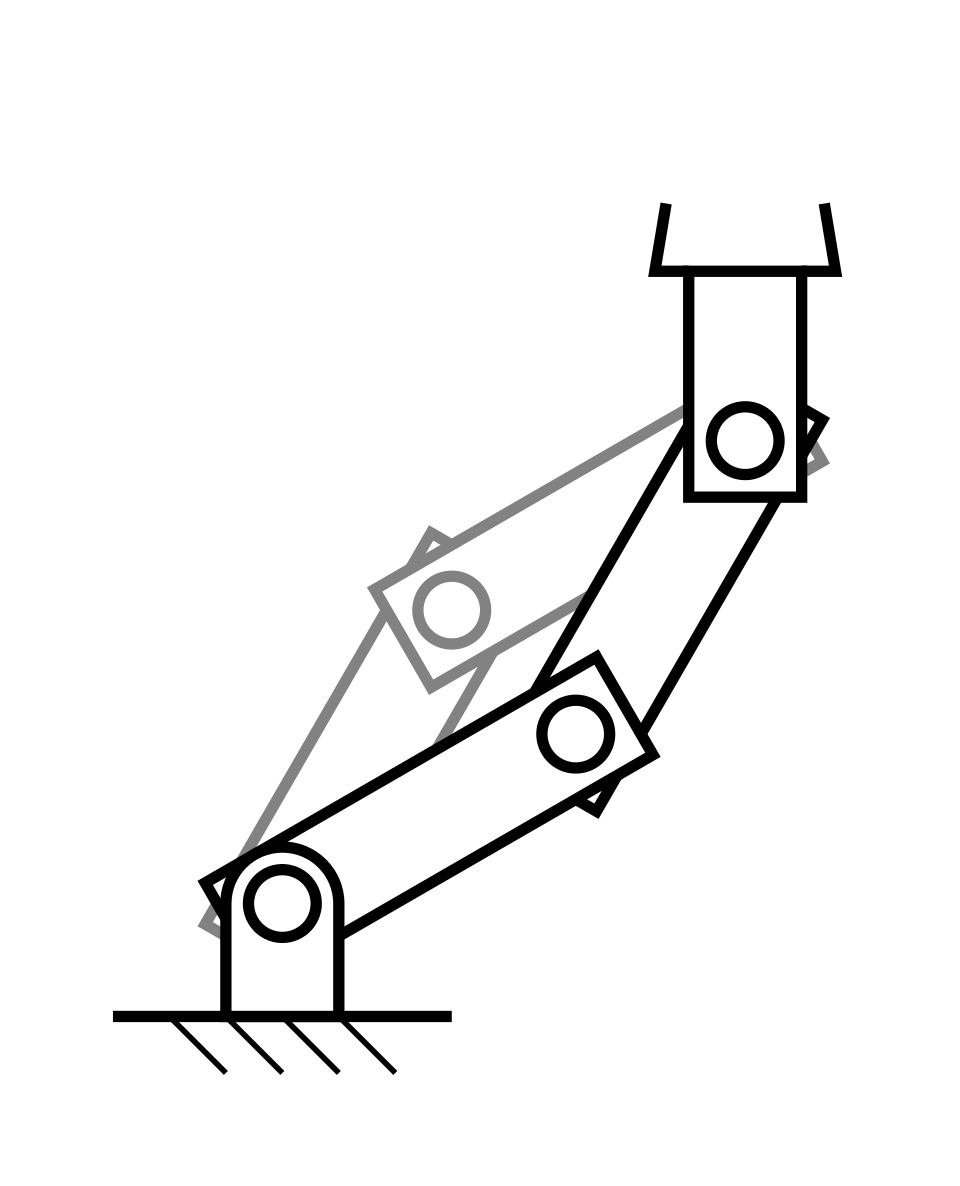
La cinemática inversa responde a la pregunta que de verdad se hace el programador: *¿qué ángulos de las articulaciones colocan la herramienta aquí, apuntando en esta dirección?* Puede haber varias respuestas (con el codo arriba o con el codo abajo, por ejemplo), o ninguna si el punto está fuera de alcance. El controlador del robot resuelve este problema muchas veces por segundo mientras se mueve.
Punto central de la herramienta (TCP)
Los programas no mueven las articulaciones directamente; mueven el punto central de la herramienta (TCP), un punto definido en la herramienta, como la punta de una antorcha de soldadura o el centro de los dedos de una pinza. Si el TCP está mal configurado, todas las posiciones enseñadas quedarán ligeramente desviadas, así que es una de las primeras cosas que hay que comprobar después de cambiar de herramienta.
Alcance y espacio de trabajo
El alcance de una hoja de datos suele ser la distancia máxima desde el eje de la base hasta la muñeca o la brida. El espacio de trabajo real es una capa gruesa, más o menos esférica: el brazo no llega a los puntos muy próximos a su propia base y, cerca del límite del alcance, solo puede orientar la herramienta en unas pocas direcciones. La carga útil nominal también depende de lo alejada que esté la carga.
Singularidades
En ciertas posturas, dos ejes de articulación quedan alineados, por ejemplo cuando la muñeca está completamente recta. El brazo pierde entonces la capacidad de moverse en una dirección, y si se intenta atravesar esa postura en línea recta, algunas articulaciones pueden girar muy deprisa. Los controladores lo detectan y se detienen o reducen la velocidad; los buenos programas evitan pasar cerca de las singularidades.
Compara el alcance de cobots y brazos industriales, o lee cómo interpretar las especificaciones de un robot.




