Percepción
Cómo funcionan los sensores de los robots: LiDAR, cámaras de profundidad, IMU y sensores de fuerza
Los robots ven y sienten el mundo a través de sus sensores. Entiende qué son el LiDAR, las cámaras de profundidad estéreo y de luz estructurada, las unidades de medición inercial y los sensores de fuerza-par, y para qué se usa cada uno.
Los sensores le dan al robot su imagen del mundo y de su propio cuerpo. Las especificaciones suelen limitarse a decir «LiDAR: sí» o «cámara de profundidad: sí»; esta guía explica qué significa eso en la práctica.
LiDAR
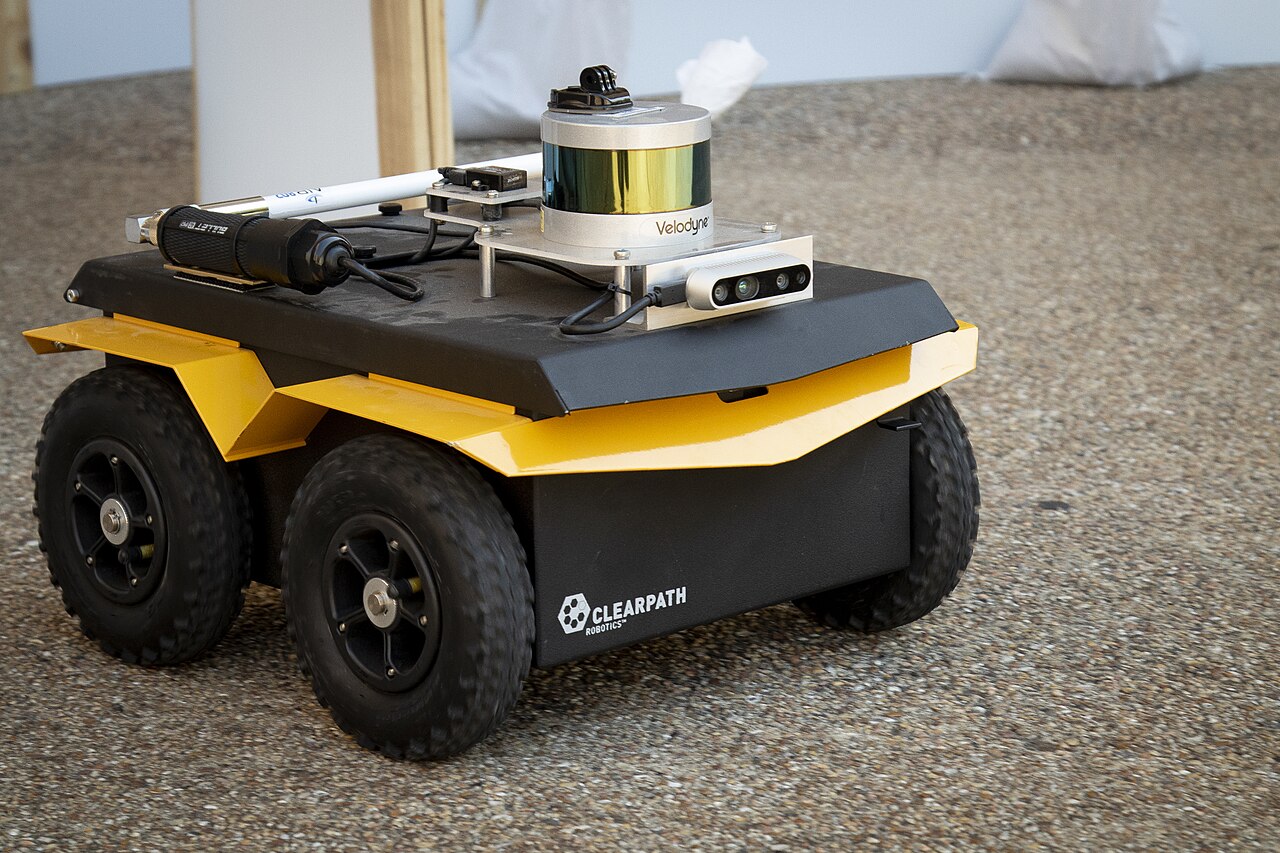
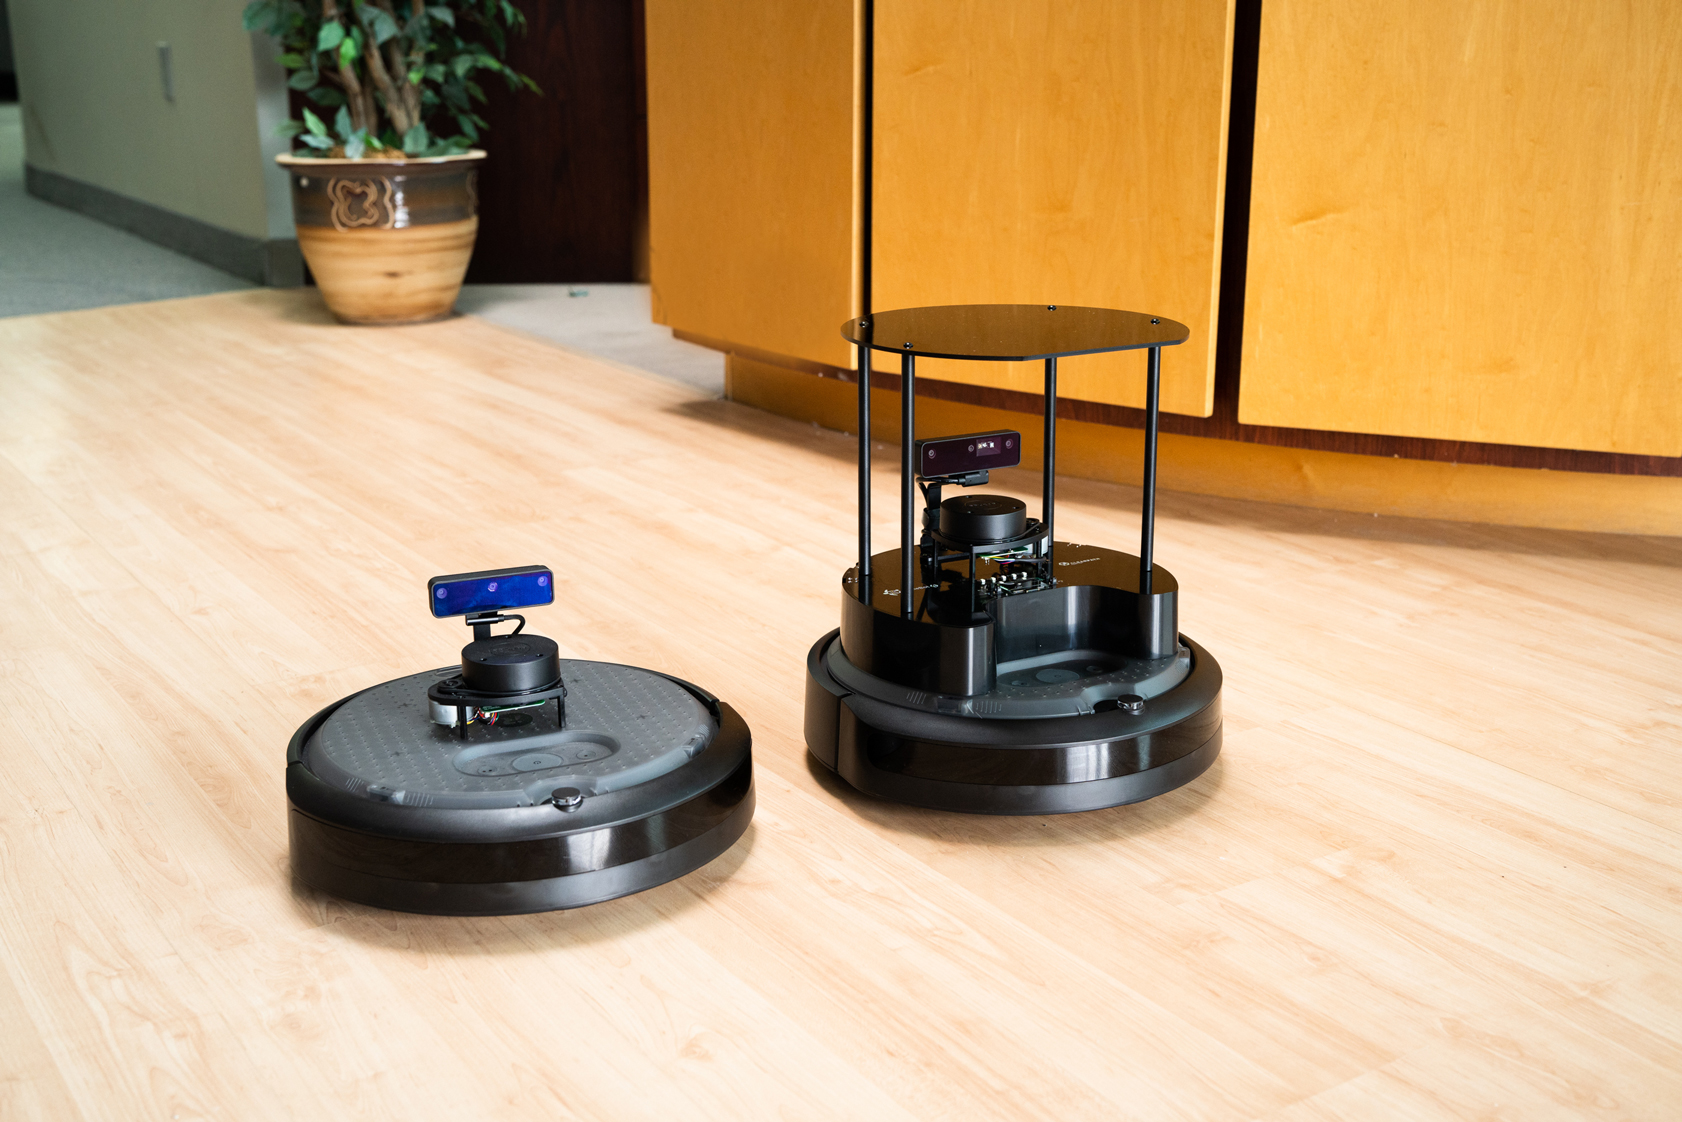
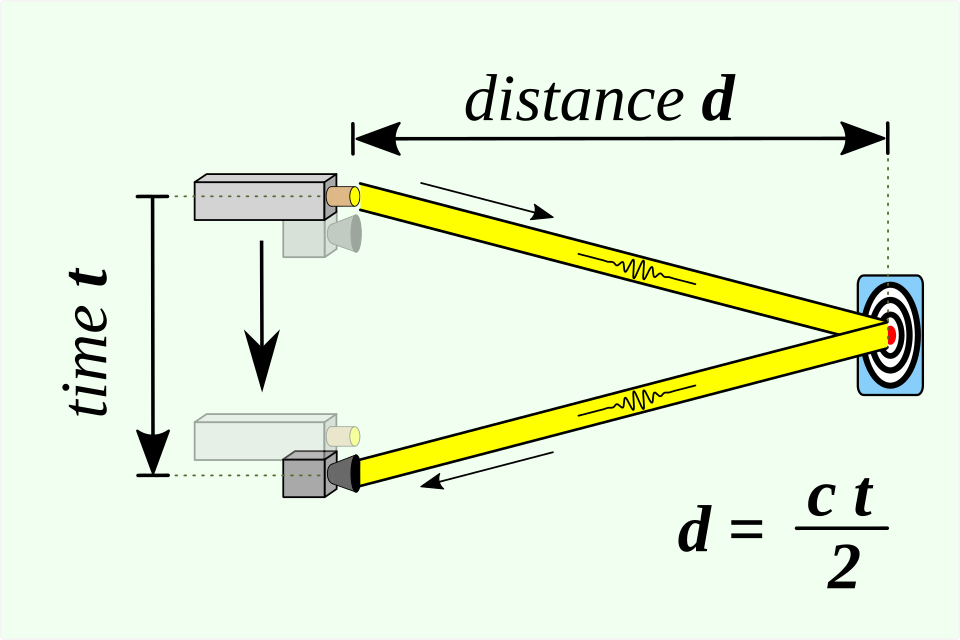
Un LiDAR mide distancias con luz: emite pulsos láser y mide cuánto tardan en volver (tiempo de vuelo). Al hacer girar o barrer el haz se obtiene una nube de puntos, miles de puntos 3D alrededor del robot. El LiDAR funciona en la oscuridad y da distancias precisas, lo que lo convierte en el sensor principal para cartografiar y evitar obstáculos en robots móviles y cuadrúpedos. La lluvia, la niebla, el cristal y las superficies muy oscuras pueden confundirlo.
Cámaras de profundidad
Las cámaras de profundidad dan una imagen en la que cada píxel tiene una distancia.
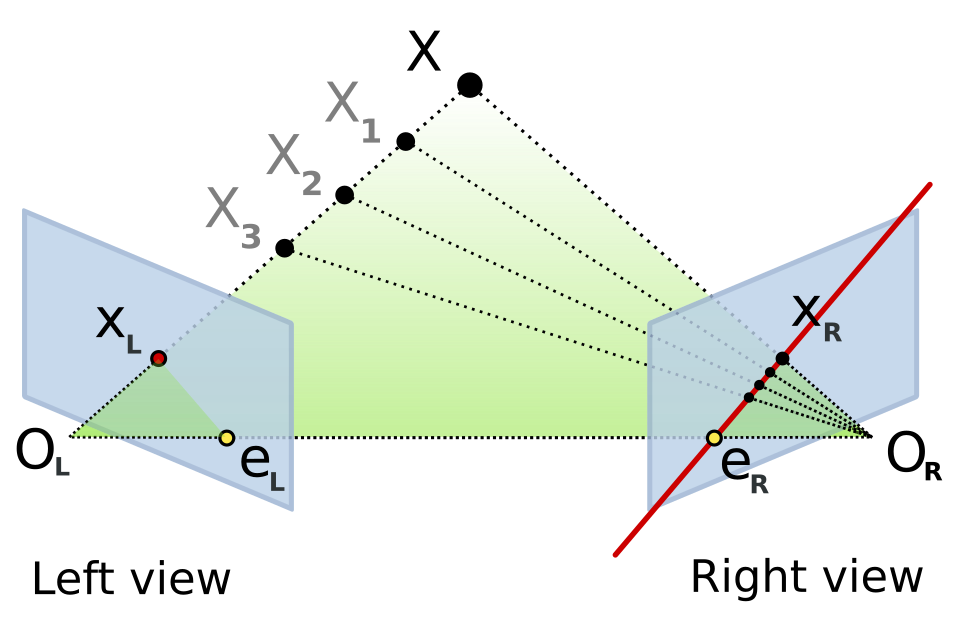
- Las cámaras estéreo comparan dos imágenes, como los ojos humanos; funcionan al aire libre, pero necesitan textura en la escena.
- Las de luz estructurada proyectan un patrón conocido y leen cómo se deforma; son muy precisas a corta distancia y se usan a menudo para coger objetos.
- Las cámaras de tiempo de vuelo miden el tiempo de los pulsos de luz en cada píxel.
IMU: equilibrio y orientación
Una unidad de medición inercial combina acelerómetros y giroscopios (a menudo chips MEMS) para medir la aceleración y la rotación. Los robots que caminan dependen de ella para saber dónde está el suelo y a qué velocidad se están inclinando; los robots móviles la combinan con la odometría de las ruedas para estimar su movimiento entre dos escaneos del LiDAR.
Sensores de fuerza-par
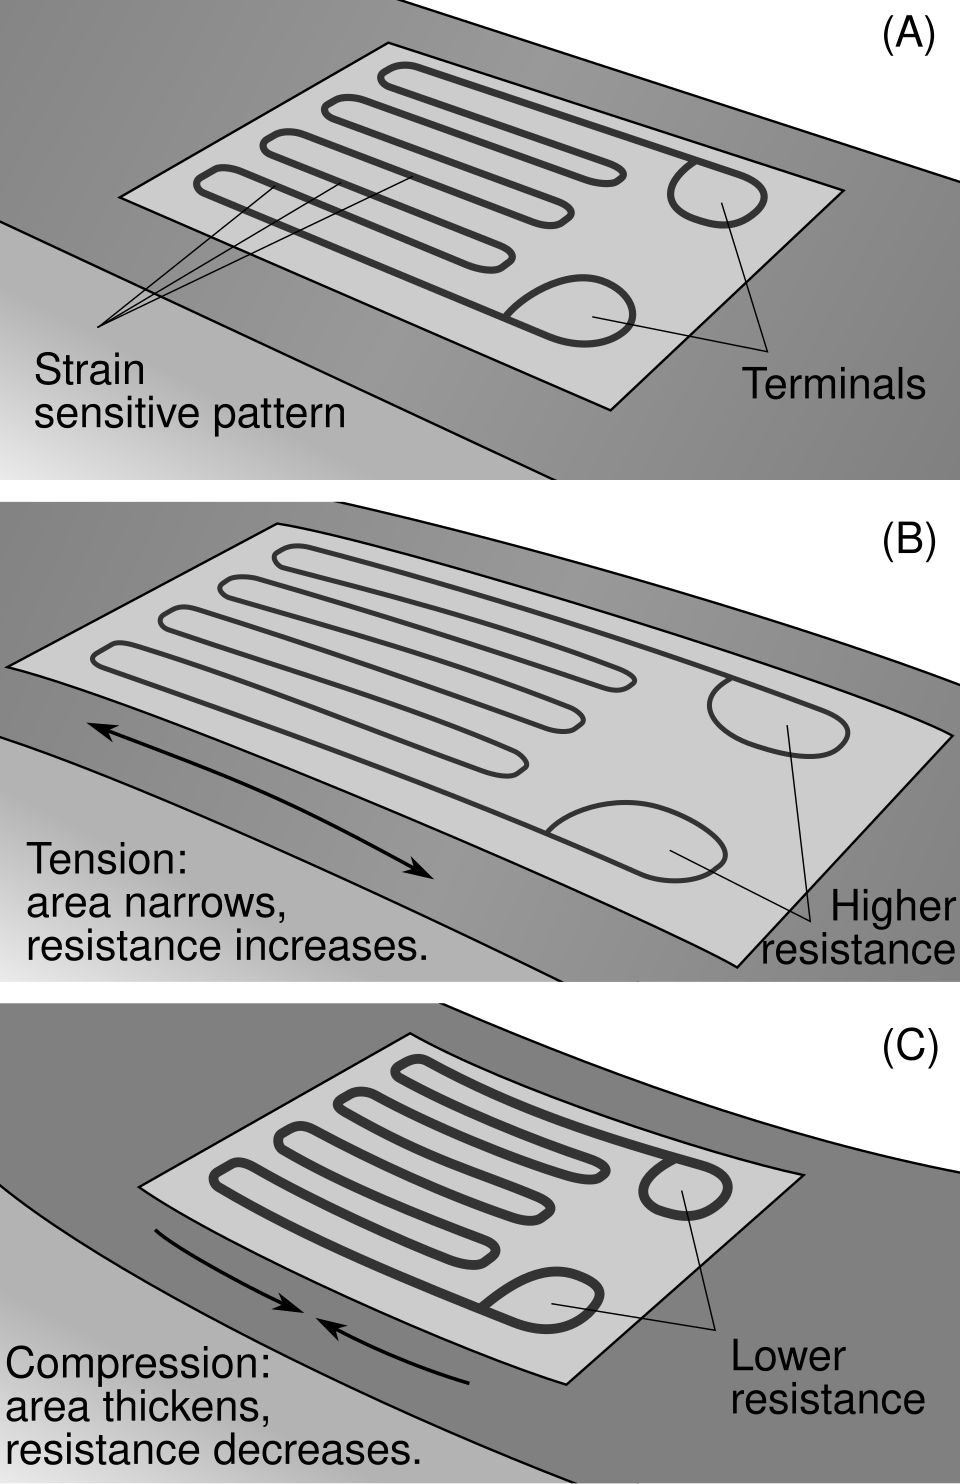
Un sensor de fuerza-par, normalmente montado entre la muñeca de un brazo y su herramienta, mide las fuerzas de empuje y los pares de torsión en todas las direcciones. En su interior, unas galgas extensométricas o unos elementos capacitivos detectan deformaciones minúsculas de un cuerpo metálico. Permite a los robots pulir, montar e insertar piezas con suavidad, y ayuda a detectar colisiones.
Tacto y más
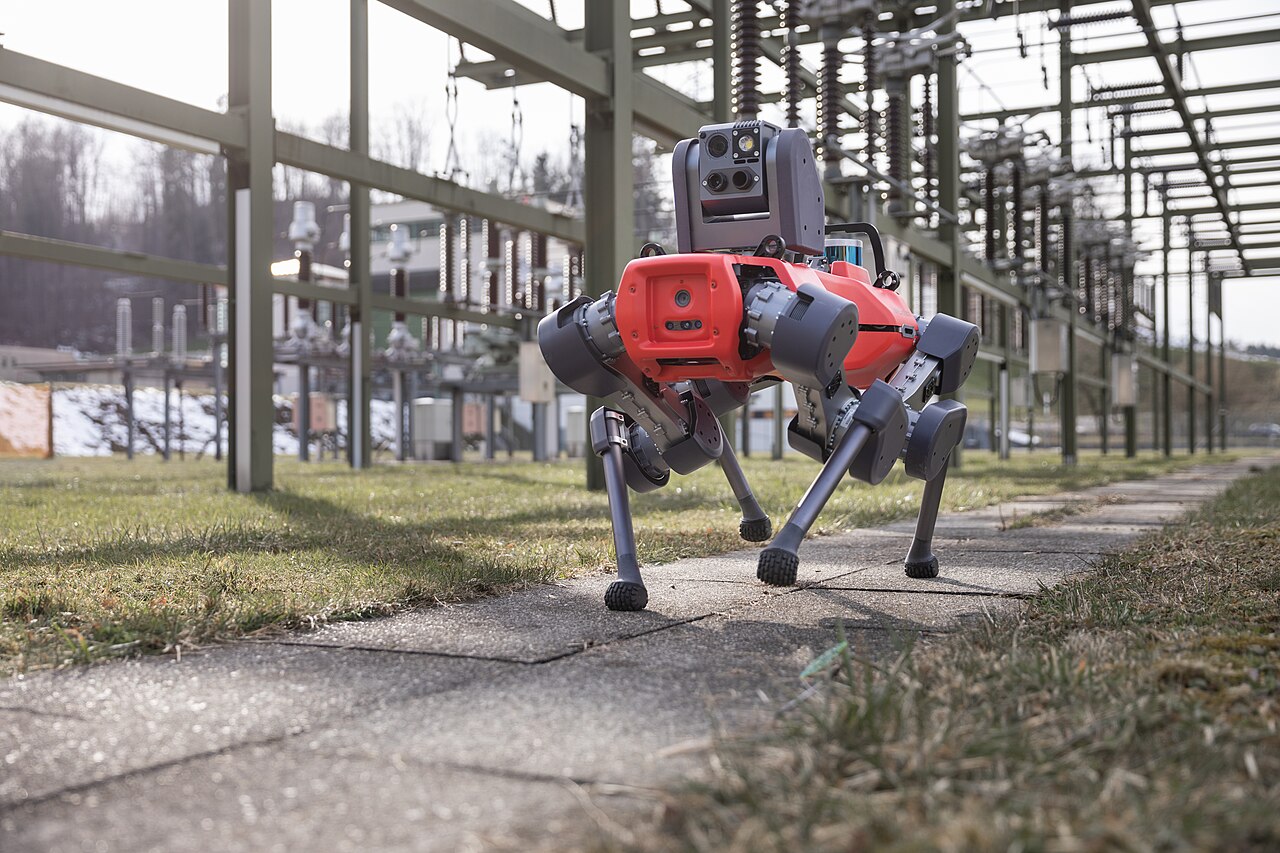
Las pinzas y las manos robóticas incorporan sensores táctiles, y muchos robots llevan micrófonos, cámaras térmicas o sensores de gases para trabajos de inspección.
Consulta los LiDAR, las cámaras y los sensores de fuerza-par del catálogo de piezas, y los fabricantes en el directorio.
Para saber más
- Lidar (Wikipedia) (se abre en una pestaña nueva)
- Time-of-flight camera (Wikipedia) (se abre en una pestaña nueva)
- Stereo camera (Wikipedia) (se abre en una pestaña nueva)
- Structured-light 3D scanner (Wikipedia) (se abre en una pestaña nueva)
- Inertial measurement unit (Wikipedia) (se abre en una pestaña nueva)
- Strain gauge (Wikipedia) (se abre en una pestaña nueva)