Movimiento: motores, reductores y pinzas
El interior de una articulación robótica: motores, reductores y encoders
Una articulación robótica convierte la energía eléctrica en movimiento controlado. Descubre qué hacen el driver, el motor, el reductor, los encoders y el freno, y por qué muchos robots usan ahora módulos actuadores integrados.
Cada articulación móvil del brazo, la pata o el cuello de un robot es una pequeña máquina en sí misma. Entenderla explica la mayor parte de lo que leerás en las especificaciones de un robot: carga útil, velocidad, precisión y lo seguro que es el robot cerca de las personas.
El driver del motor
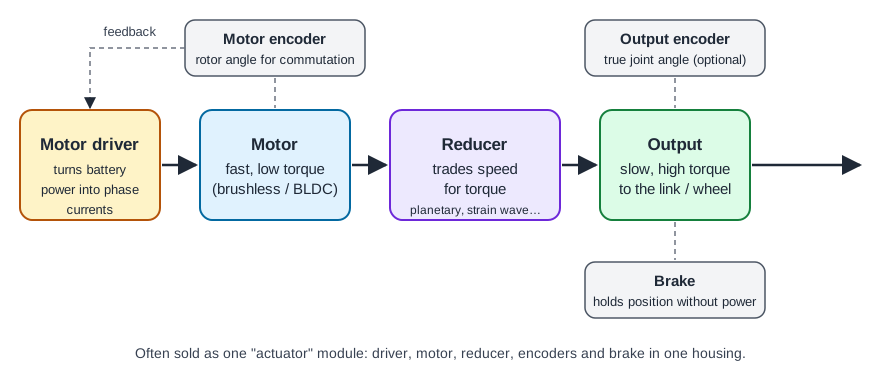
El driver (o servoaccionamiento) toma la energía de la batería o de la red y suministra al motor las corrientes adecuadas en el momento justo. En los motores sin escobillas que usan los robots, tiene que conmutar la corriente entre las fases del motor a medida que gira el rotor, y por eso necesita conocer el ángulo del rotor.
El motor
Los motores eléctricos giran rápido con facilidad, pero dan relativamente poco par para su tamaño. Los robots usan sobre todo motores de CC sin escobillas (BLDC) o motores de par frameless, que son eficientes y compactos. Consulta los motores eléctricos en los robots.
El reductor
Un reductor disminuye la velocidad y multiplica el par aproximadamente en la misma proporción, de modo que un motor pequeño y rápido puede mover un brazo pesado de forma lenta y precisa. Los brazos robóticos y los humanoides suelen usar reductores armónicos (strain wave), cicloidales o planetarios, y cada uno tiene sus ventajas e inconvenientes en precisión, rigidez, tamaño y coste. Consulta los reductores de robot, explicados.
Encoders
Los encoders miden la rotación. Un encoder en el lado del motor da el ángulo del rotor que necesita el driver; un encoder en el lado de salida, opcional, mide el ángulo real de la articulación después del reductor, lo que mejora la precisión y la seguridad. Los encoders absolutos recuerdan la posición tras un corte de corriente; los incrementales necesitan un movimiento de referenciado (homing). Consulta control y encoders.
Freno
Muchas articulaciones de brazos incluyen un freno que sujeta la articulación cuando no hay alimentación, para que el brazo no se caiga. Los cuadrúpedos y los humanoides suelen prescindir de los frenos para ahorrar peso y confían en el controlador.
Actuadores integrados
Muchos robots recientes usan módulos actuadores que reúnen el driver, el motor, el reductor, los encoders y, a veces, un sensor de par en una sola carcasa. Esto simplifica el cableado y las reparaciones: una articulación averiada se puede sustituir como una unidad. Los actuadores diseñados para robots con patas suelen usar una relación de reducción baja (accionamiento cuasi directo) para que la articulación siga siendo reversible (backdrivable): puede moverla una fuerza exterior, lo que ayuda a absorber los impactos.
¿Buscas articulaciones de repuesto? Explora actuadores, reductores y motores en el catálogo de piezas, cada uno con su compatibilidad comprobada con los modelos de robot.