Movimiento: motores, reductores y pinzas
Los reductores de robot, explicados: armónicos, cicloidales y planetarios
Los reductores permiten que motores pequeños muevan con precisión los pesados eslabones de un robot. Compara los tres tipos principales que se usan en robótica, los reductores armónicos (strain wave), los cicloidales y los planetarios, y para qué sirve mejor cada uno.
El reductor se sitúa entre el motor y la parte móvil de una articulación. Convierte muchas vueltas rápidas y débiles del motor en una rotación de salida lenta y con fuerza. La elección del reductor determina lo preciso, rígido, robusto y caro que es un robot.
Qué importa en un reductor
- Relación de reducción: cuántas vueltas del motor equivalen a una vuelta de salida. Las relaciones más altas dan más par, pero menos velocidad.
- Holgura (backlash): el pequeño juego entre los dientes de los engranajes. Menos holgura significa mejor repetibilidad.
- Rigidez: lo poco que se tuerce la articulación bajo carga.
- Reversibilidad (backdrivability): si la salida se puede girar con la mano o por un impacto.
- Tamaño, peso y coste.
Reductores armónicos (strain wave)
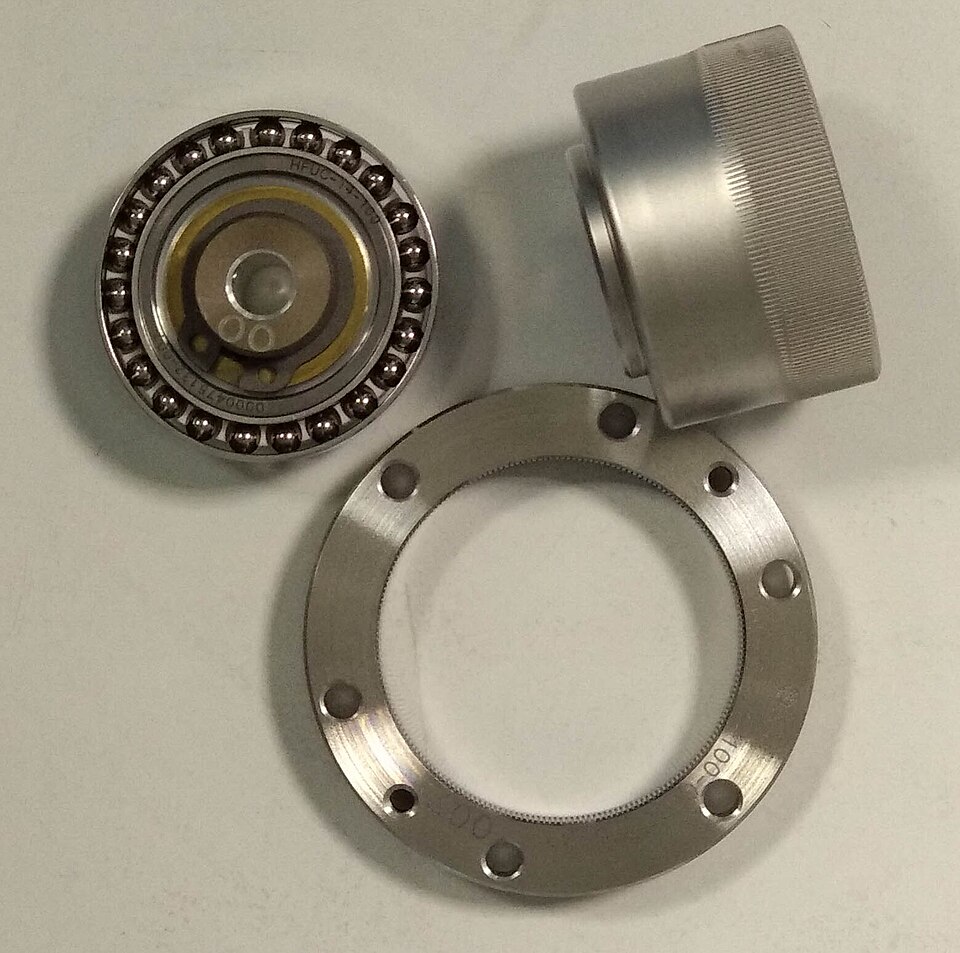
Un reductor armónico usa un generador de onda elíptico para deformar una copa dentada, fina y flexible (el flexspline), dentro de una corona rígida con dentado interior (el circular spline). Como el flexspline tiene unos pocos dientes menos, cada vuelta del generador de onda solo lo hace avanzar unos pocos dientes, lo que da una relación elevada en una sola etapa compacta y prácticamente sin holgura.
Son habituales en los brazos colaborativos y en los brazos de los humanoides porque son ligeros, planos y precisos. La contrapartida es que el flexspline es una pieza sometida a fatiga y que la articulación no es muy rígida en comparación con los diseños cicloidales.
Reductores cicloidales
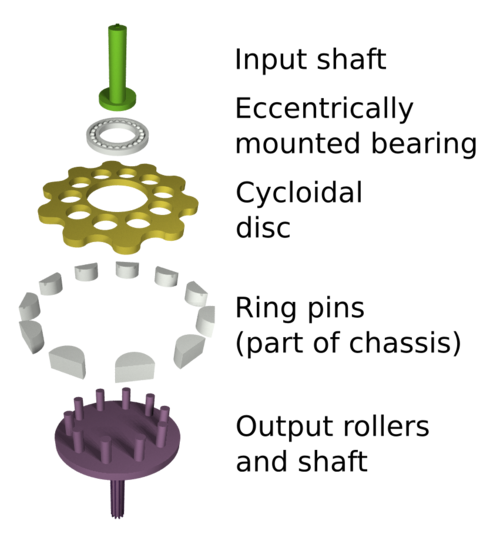
Un reductor cicloidal usa uno o dos discos lobulados accionados por un eje excéntrico. Los discos ruedan dentro de un anillo de pernos y su lento bamboleo se transmite a la salida mediante unos pernos de salida. Soportan bien grandes cargas y los golpes, son muy rígidos y tienen poca holgura; por eso se usan mucho en las articulaciones de la base y del hombro de los grandes robots industriales.
Engranajes planetarios
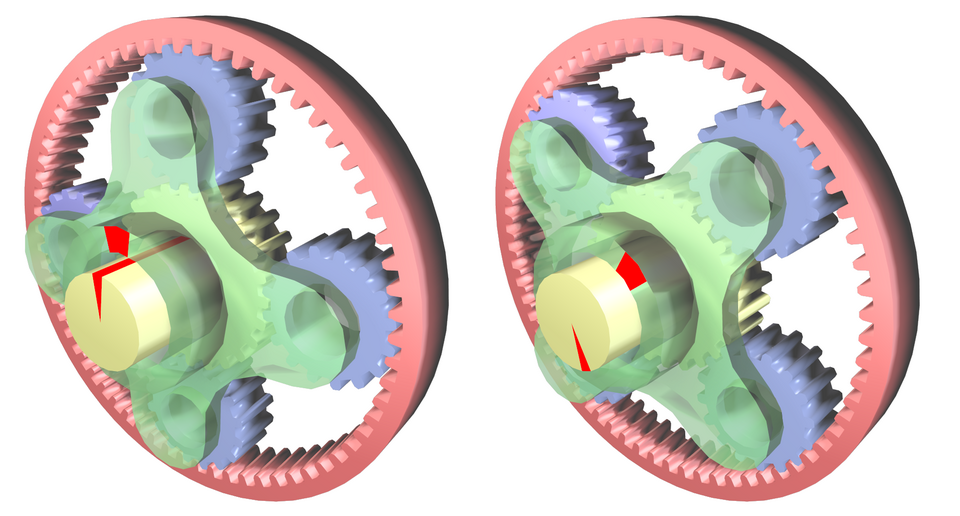
Un tren planetario tiene un engranaje central, el sol, varios engranajes planetas a su alrededor y una corona exterior. Es sencillo, eficiente, reversible con relaciones bajas y económico, lo que lo hace popular en robots con patas, robots móviles y servos de modelismo. Existen versiones de precisión, pero para la misma relación suelen tener más holgura que los reductores armónicos o cicloidales.
¿Cuál usa mi robot?
Los fabricantes no siempre lo publican. Como regla general, los cobots y los brazos de los humanoides usan sobre todo reductores armónicos, los brazos industriales pesados usan reductores cicloidales en los ejes principales, y los cuadrúpedos y los robots con ruedas suelen usar engranajes planetarios. Consulta los enlaces a la documentación del robot en el catálogo y los fabricantes de componentes en el directorio de empresas.
¿Vas a comprar un brazo usado? El desgaste del reductor se manifiesta en forma de ruidos, vibraciones o pérdida de repetibilidad. Consulta cómo comprar un robot usado.







