Control y navegación
Lazos de control y encoders: cómo mantiene un robot su posición
Los robots se mueven con precisión porque se miden y se corrigen muchas veces por segundo. Descubre cómo miden ángulos los encoders, qué hace un controlador PID y por qué la realimentación hace que los robots sean seguros.
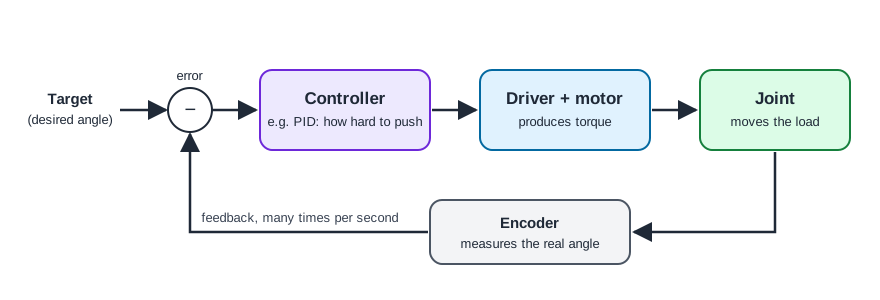
Los motores no saben dónde están. Un robot coloca su herramienta con precisión porque mide constantemente cada articulación y corrige la orden que envía al motor. Esto es el control en lazo cerrado.
Encoders: medir ángulos
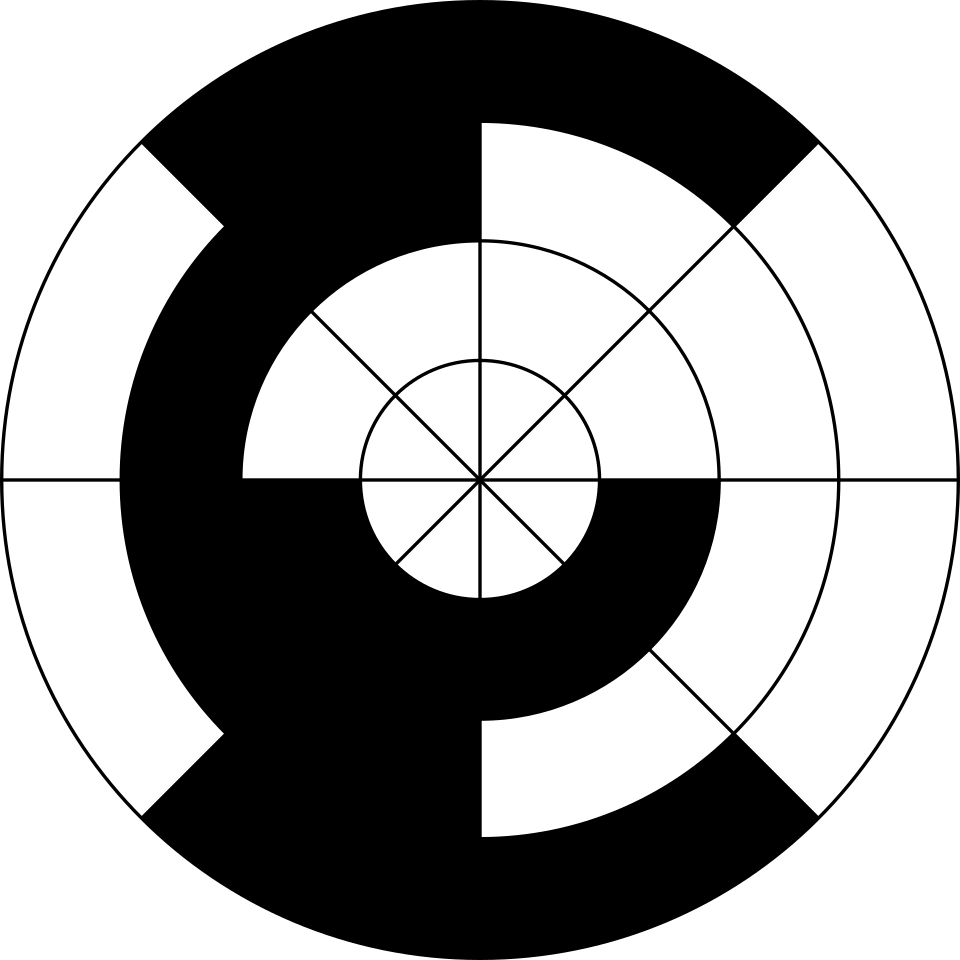
Un encoder es un sensor que mide la rotación.
- Los encoders ópticos hacen pasar luz a través de un disco con un patrón; son muy precisos.
- Los encoders magnéticos leen un imán con un chip sensor; son compactos, robustos y baratos.
- Los encoders incrementales cuentan pasos desde una referencia, así que el robot tiene que hacer el «homing» (buscar su posición de referencia) tras el arranque.
- Los encoders absolutos conocen el ángulo exacto en todo momento, incluso nada más encenderse.
Las articulaciones de los robots suelen tener un encoder en el motor y, en diseños de precisión o de seguridad certificada, un segundo encoder en la salida, después del reductor.
El controlador
El controlador compara el valor objetivo con el valor medido y decide cuánto par pedir. El método clásico es el PID:
- Proporcional: empuja con más fuerza cuanto más lejos estés.
- Integral: elimina los pequeños errores que persisten en el tiempo, como el efecto de la gravedad.
- Derivativo: amortigua el movimiento para que la articulación no se pase de largo ni oscile.
Los robots reales anidan varios lazos: un lazo interno de corriente (par) en el driver del motor y, por encima, lazos de velocidad y de posición, que a menudo se ejecutan miles de veces por segundo.
De las articulaciones a la herramienta: la cinemática
Un controlador para el brazo completo tiene que traducir la posición deseada de la herramienta en ángulos de las articulaciones. La cinemática directa calcula dónde está la herramienta a partir de los ángulos de las articulaciones; la cinemática inversa hace lo contrario. El número de articulaciones son los grados de libertad (GDL) del robot: con seis basta para colocar una herramienta en cualquier posición y orientación dentro de su alcance; una séptima le da al brazo libertad para esquivar obstáculos.
Por qué la realimentación importa para la seguridad
Los robots colaborativos miden el par en las articulaciones o la corriente de los motores para detectar contactos inesperados y detenerse. Eso solo funciona porque el lazo de control sabe en todo momento qué deberían estar haciendo las articulaciones y qué están haciendo en realidad.
Compara la repetibilidad y los grados de libertad de los cobots del catálogo; cada valor enlaza con su fuente.







