Software e IA
Cómo se comunican los robots: buses de campo, E/S y redes
Los cables y protocolos que conectan un robot con sus motores, sus herramientas y el resto de la fábrica: EtherCAT, CAN, PROFINET, EtherNet/IP, Modbus, OPC UA y las sencillas E/S de 24 V.
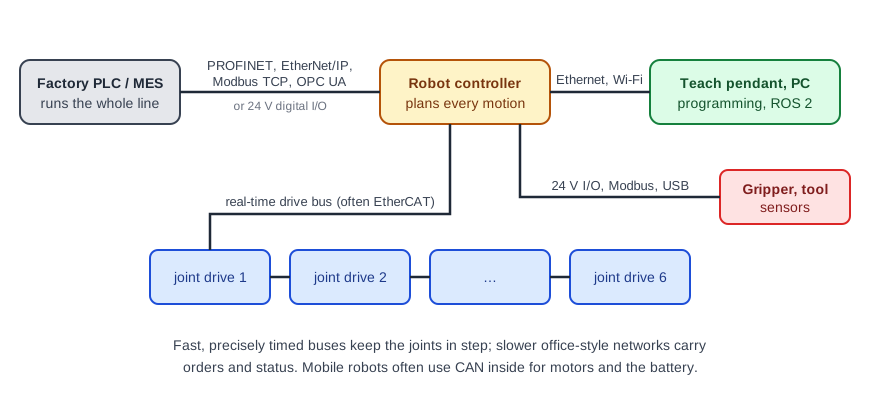
Dentro de un robot y a su alrededor, muchos dispositivos necesitan intercambiar datos: el controlador y cada articulación, la pinza, los sensores de seguridad, la línea de producción y la pantalla del operario. Para cada tarea se usa un enlace distinto, según lo rápidos que tengan que ser los datos y la precisión con la que deban llegar a tiempo.
Dentro del robot: buses en tiempo real
Para moverse con suavidad, el controlador envía nuevas consignas a cada accionamiento de articulación y lee sus posiciones en un ciclo rápido y fijo, todos perfectamente sincronizados. Eso requiere una red determinista, en la que cada mensaje llega en un instante conocido.
- EtherCAT usa cables Ethernet estándar, pero con un protocolo especial en el que una misma trama pasa por todos los accionamientos de la cadena. Se usa mucho con servoaccionamientos y en muchos brazos robóticos.
- El bus CAN (y CANopen, que funciona sobre él) es un bus más antiguo y sencillo que se encuentra en vehículos, robots móviles, sistemas de gestión de baterías y muchos actuadores compactos, como los de los robots con patas pequeños.
Normalmente estos buses quedan ocultos dentro del robot; solo te los encuentras al repararlo o al construir el tuyo propio.
Conexión con la fábrica
Un robot en una línea de producción tiene que arrancar cuando llega una pieza e informar cuando termina. La línea suele estar gobernada por un PLC (autómata programable), que se comunica con el controlador del robot a través de una red industrial:
- PROFINET es habitual con equipos de Siemens y en gran parte de Europa.
- EtherNet/IP es habitual con equipos de Rockwell (Allen-Bradley) y en Norteamérica.
- Modbus TCP es sencillo, abierto y compatible con la mayoría de los dispositivos, aunque ofrece menos prestaciones.
- OPC UA transmite información más rica (estados, alarmas, datos de producción) y se usa para conectar las máquinas con sistemas de software más que para el control rápido.
Al comprar un robot, comprueba que su controlador es compatible con la red que ya usa tu línea; a menudo es una opción o un módulo adicional.
E/S digitales sencillas
Muchas conexiones siguen siendo simples cables conmutados a 24 V: «pinza cerrada», «pieza presente», «puerta abierta». Las E/S digitales son fáciles de cablear y de depurar, y casi todos los controladores y pinzas las tienen. Las señales de seguridad, como las paradas de emergencia, usan entradas de seguridad específicas y redundantes, nunca E/S ordinarias.
Redes de programación y de flotas
Las consolas de programación, los portátiles y el software de gestión de flotas usan Ethernet o wifi normales. Los robots móviles dependen del wifi para recibir misiones y enviar su estado. Los robots compatibles con ROS 2 intercambian datos mediante el middleware DDS, que también funciona sobre redes normales.
Explora controladores y cables, o lee sobre el software de los robots y ROS.
Para saber más
- EtherCAT (Wikipedia) (se abre en una pestaña nueva)
- CAN bus (Wikipedia) (se abre en una pestaña nueva)
- PROFINET (Wikipedia) (se abre en una pestaña nueva)
- EtherNet/IP (Wikipedia) (se abre en una pestaña nueva)
- Modbus (Wikipedia) (se abre en una pestaña nueva)
- OPC Unified Architecture (Wikipedia) (se abre en una pestaña nueva)