Comprendre le fonctionnement des robots
Des guides en langage simple sur les pièces qui composent les robots et la technologie qui leur permet de se déplacer, de voir et de s’orienter. Chaque guide renvoie aux robots, pièces et entreprises du catalogue.
Les bases
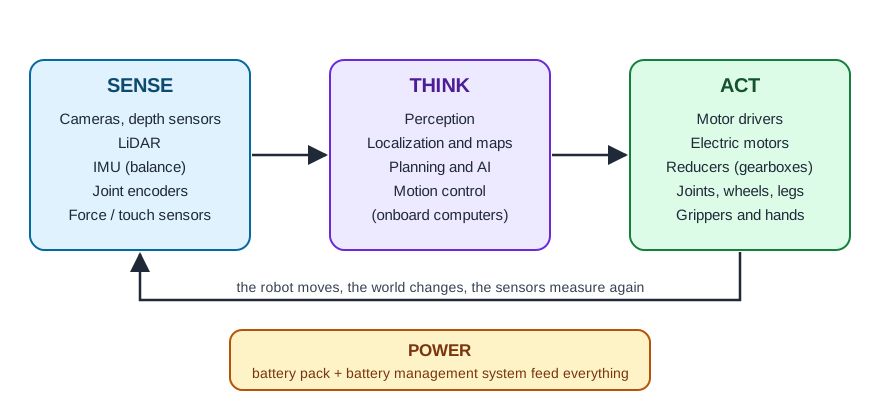 Comment fonctionnent les robots : percevoir, décider, agirDu robot aspirateur à l’humanoïde, tous les robots exécutent la même boucle : les capteurs mesurent le monde, les ordinateurs décident et les actionneurs agissent. Ce guide présente les éléments en jeu et la façon dont ils s’articulent.
- Cobots ou robots industriels : quelle différence ?Les robots collaboratifs peuvent travailler à côté des personnes ; les robots industriels classiques sont plus rapides et plus puissants, mais nécessitent généralement des protections. Une comparaison claire de la sécurité, de la vitesse, de la charge utile, de la programmation et du coût.
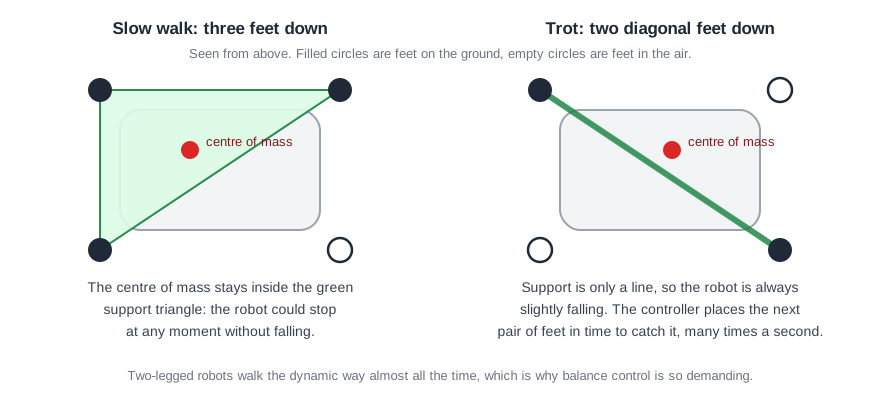 Robots humanoïdes et à pattes : comment ils marchent et gardent l’équilibreQuadrupèdes et humanoïdes se déplacent sur des terrains qu’aucune roue ne peut franchir. Découvrez comment les robots à pattes gardent l’équilibre, pourquoi leurs articulations et leurs pieds sont importants, et ce qu’il faut vérifier dans leurs caractéristiques.
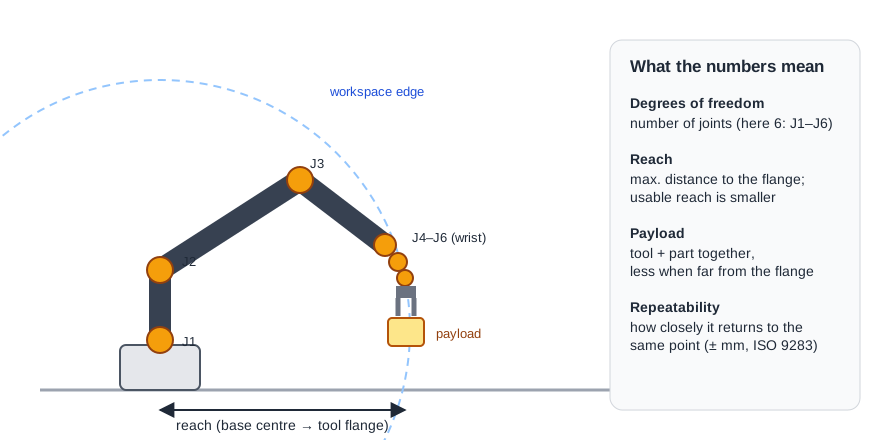 Lire les caractéristiques d’un robot : charge utile, portée, répétabilité et plusLes fiches techniques regorgent de chiffres faciles à mal interpréter. Ce que signifient vraiment la charge utile, la portée, la répétabilité, les degrés de liberté, l’indice IP et l’autonomie, et comment comparer les robots équitablement.
- Les bases de la sécurité des robots : normes, appréciation des risques et fonctionnement collaboratifUne introduction à la sécurisation des installations robotisées : les principales normes, pourquoi chaque application exige une appréciation des risques, et les fonctions de sécurité présentes sur les robots modernes.
- Glossaire de la robotique : les termes des fiches techniques expliquésDe l’AMR au jeu, de l’URDF au wattheure : des définitions courtes et en langage clair des mots employés dans les caractéristiques des robots, les guides et l’actualité, avec des liens vers des explications plus détaillées.
Mouvement : moteurs, réducteurs et préhenseurs
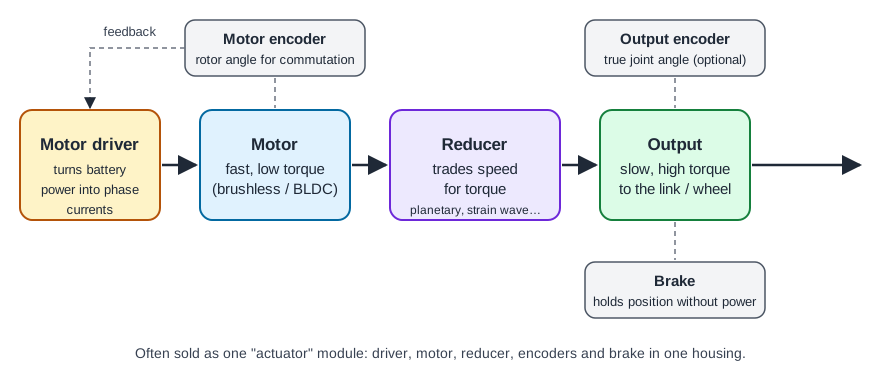 À l’intérieur d’une articulation de robot : moteurs, réducteurs et codeursUne articulation de robot transforme l’énergie électrique en mouvement maîtrisé. Découvrez le rôle du variateur, du moteur, du réducteur, des codeurs et du frein, et pourquoi de nombreux robots utilisent désormais des modules d’actionneurs intégrés.
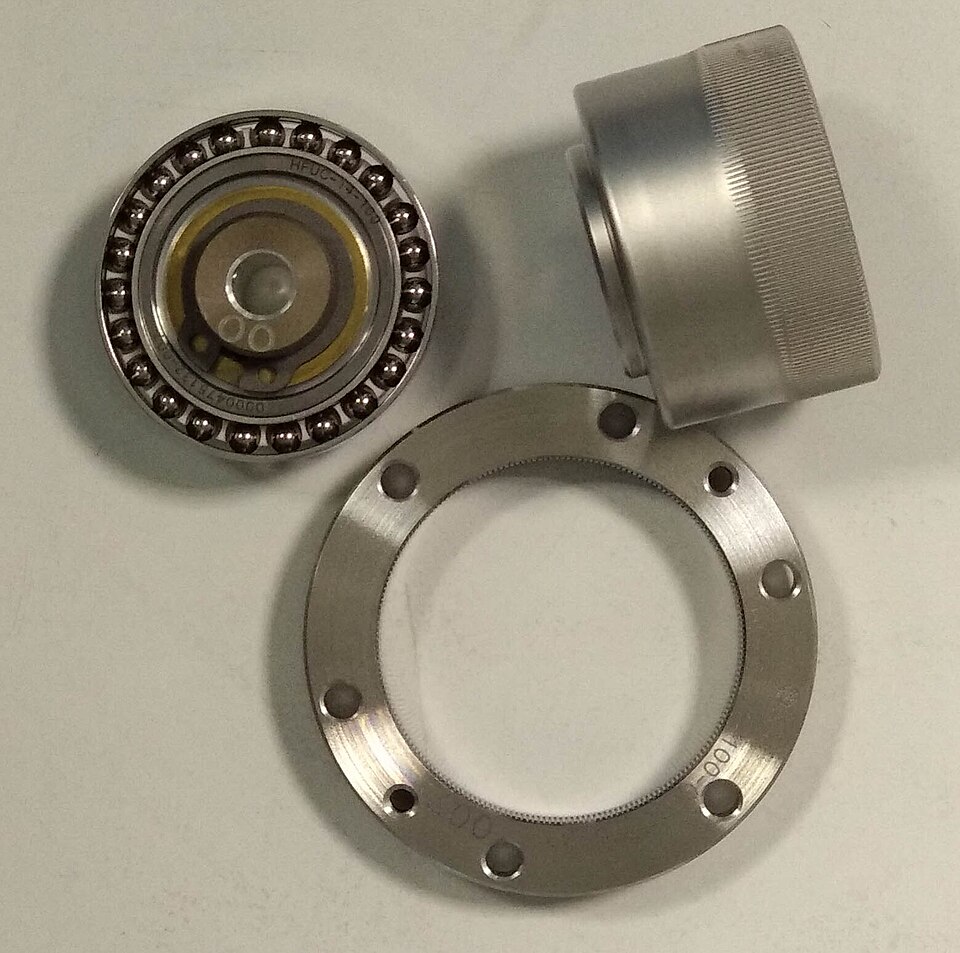 Les réducteurs de robots expliqués : harmonique, cycloïdal et planétaireLes réducteurs permettent à de petits moteurs de déplacer avec précision les lourds segments d’un robot. Comparez les trois principaux types utilisés en robotique, réducteurs harmoniques (strain wave), cycloïdaux et planétaires, et ce que chacun fait de mieux.
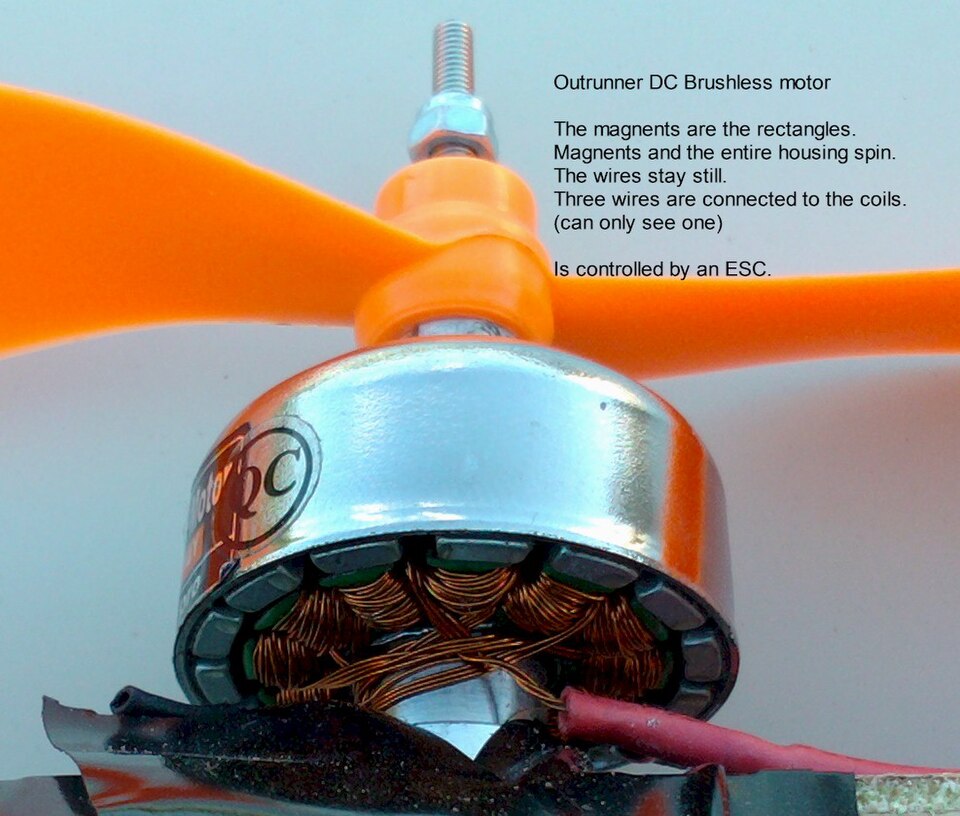 Les moteurs électriques des robots : brushless, frameless et pas-à-pasPresque tous les robots se déplacent grâce à des moteurs électriques. Découvrez comment fonctionnent les moteurs à courant continu sans balais, pourquoi les robots utilisent des moteurs couple frameless, et où l’on trouve encore des moteurs pas-à-pas et à balais.
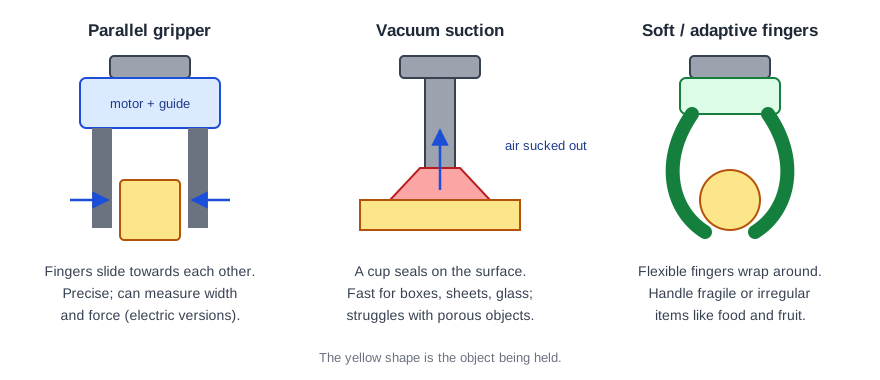 Préhenseurs et mains robotiques : comment les robots saisissent les objetsL’outil en bout de bras détermine ce qu’un robot peut faire. Comparez préhenseurs parallèles, ventouses, préhenseurs souples et mains dextres, et découvrez à quoi servent les changeurs d’outils.
Perception
Énergie
Commande et navigation
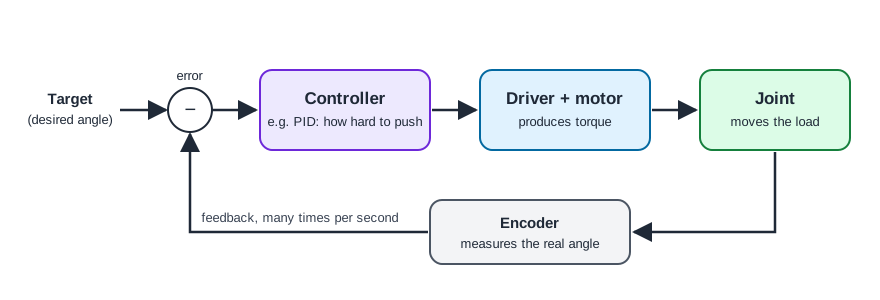 Boucles de régulation et codeurs : comment un robot tient sa positionLes robots se déplacent avec précision parce qu’ils se mesurent et se corrigent de nombreuses fois par seconde. Découvrez comment les codeurs mesurent les angles, ce que fait un régulateur PID et pourquoi la rétroaction rend les robots sûrs.
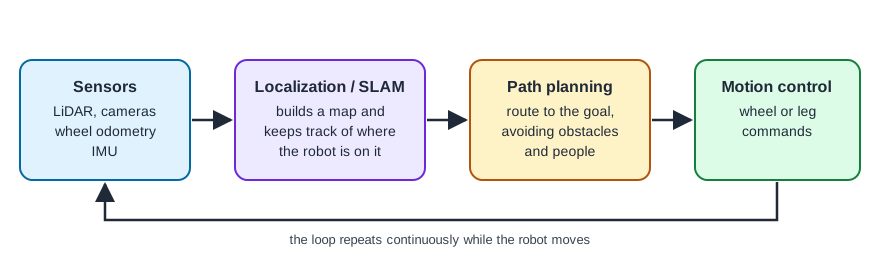 Comment les robots mobiles se déplacent : cartes, SLAM et planification de trajectoireLes robots de livraison, de nettoyage et d’entrepôt trouvent leur chemin seuls. Découvrez comment ils construisent des cartes par SLAM, se localisent, planifient leurs trajets autour des personnes, et pourquoi l’environnement compte.
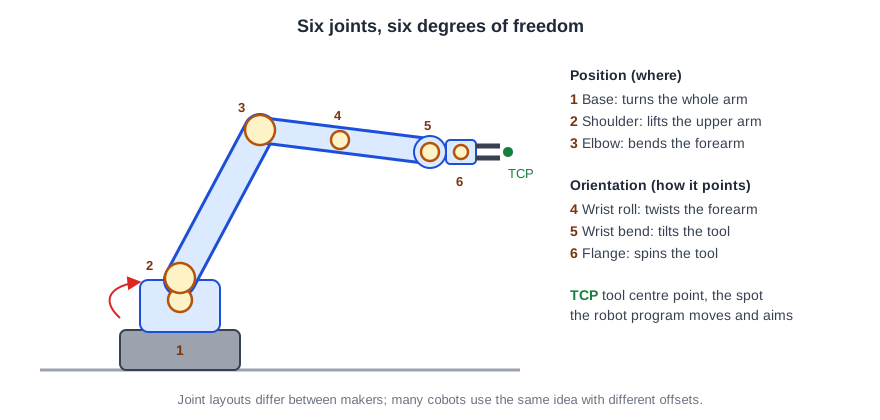 Degrés de liberté et cinématique : comment un bras robotique atteint un pointPourquoi la plupart des bras robotiques ont six articulations, ce que signifient cinématique directe et cinématique inverse, et comment la portée, l’espace de travail et les singularités influent sur ce qu’un bras peut faire.
Logiciel et IA
- Les logiciels des robots : contrôleurs, SDK et ROSComment on programme les robots, des boîtiers d’apprentissage et de la programmation par blocs aux SDK et au Robot Operating System (ROS 2). Ce qu’il faut vérifier avant d’acheter si vous voulez écrire votre propre code.
- L’IA dans les robots : perception, commande apprise et modèles de fondationComment l’intelligence artificielle est utilisée aujourd’hui dans les robots : reconnaître des objets, marcher grâce à des contrôleurs appris, acquérir des compétences à partir de démonstrations, et la nouvelle génération de modèles de fondation pour la robotique.
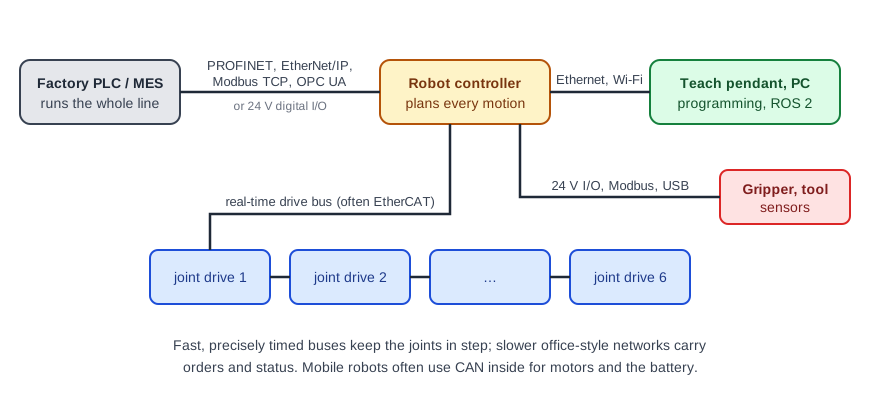 Comment les robots communiquent : bus de terrain, E/S et réseauxLes câbles et protocoles qui relient un robot à ses moteurs, à ses outils et au reste de l’usine : EtherCAT, CAN, PROFINET, EtherNet/IP, Modbus, OPC UA et simples E/S 24 V.
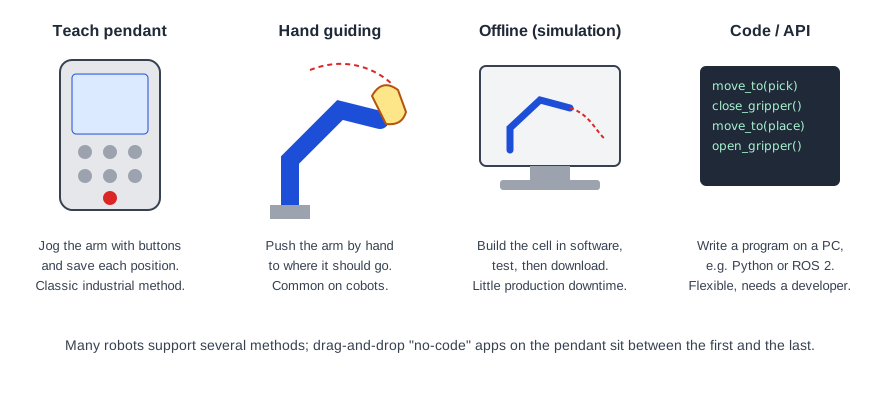 Comment programmer un robot : boîtier d’apprentissage, guidage manuel, simulation et codeLes principales façons d’indiquer à un robot ce qu’il doit faire, du classique boîtier d’apprentissage au guidage manuel, en passant par la simulation hors ligne et les interfaces de programmation, et comment choisir entre elles.
Acheter
- Acheter un robot d’occasion : la liste de contrôle pratiqueUn robot d’occasion peut faire économiser beaucoup d’argent, à condition de vérifier les bons points. Une liste de contrôle pour les bras, quadrupèdes et robots de service d’occasion : heures de fonctionnement, batteries, firmware, licences, historique d’entretien et transport.
- Les bases de la maintenance des robots : ce qui s’use et comment en prendre soinLes pièces d’un robot qui s’usent, les contrôles réguliers recommandés par les fabricants et les bonnes habitudes qui permettent à un robot neuf ou d’occasion de fonctionner pendant des années.
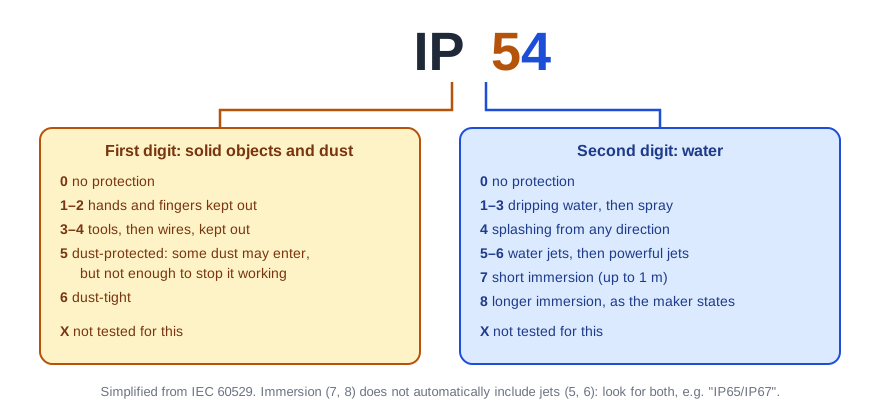 Indices de protection IP : quelle quantité de poussière et d’eau un robot supporte-t-il ?Ce que signifient les deux chiffres d’un code IP, quels indices conviennent à l’usine, au travail en extérieur et au lavage, et les erreurs courantes lors de leur lecture.
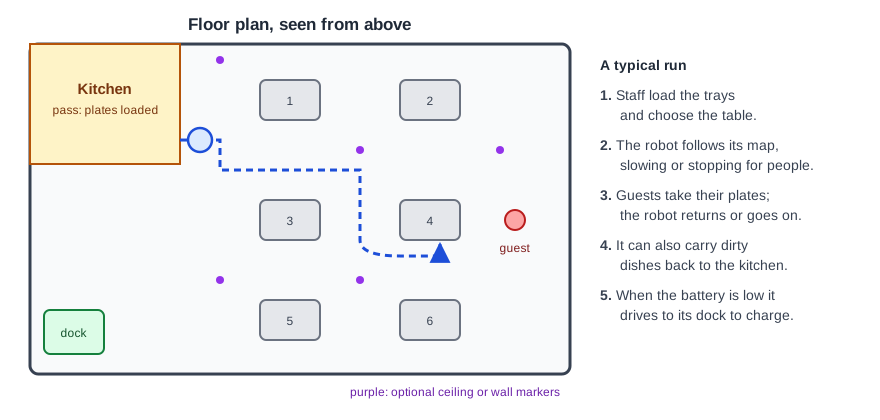 Robots pour restaurants et hôtels : leurs usages et les points à vérifier avant d’acheterComment fonctionnent les robots de livraison pour restaurants, hôtels et maisons de retraite, quels espaces leur conviennent, et les caractéristiques et points pratiques qui déterminent s’ils sont rentables.
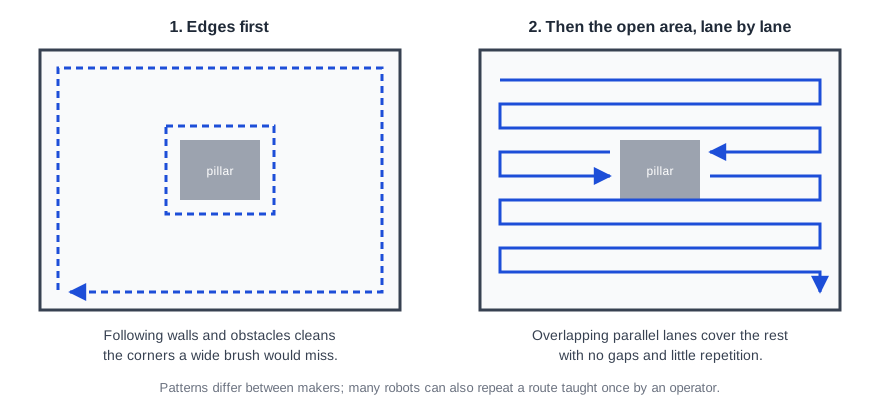 Robots de nettoyage professionnels : autolaveuses, balayeuses et aspirateursComment les robots autonomes de nettoyage des sols cartographient un bâtiment et couvrent chaque mètre carré, les principaux types, et ce qu’il faut vérifier en matière d’autonomie, de réservoirs, de station d’accueil et de maintenance.