Commande et navigation
Degrés de liberté et cinématique : comment un bras robotique atteint un point
Pourquoi la plupart des bras robotiques ont six articulations, ce que signifient cinématique directe et cinématique inverse, et comment la portée, l’espace de travail et les singularités influent sur ce qu’un bras peut faire.
Un bras robotique est une chaîne de segments rigides reliés par des articulations motorisées. Le nombre d’articulations et leur agencement déterminent où l’outil peut aller et comment il peut être orienté une fois arrivé.
Degrés de liberté
Un objet flottant dans l’espace peut se déplacer de six façons indépendantes : trois translations (gauche–droite, avant–arrière, haut–bas) et trois rotations (roulis, tangage, lacet). Pour placer un outil dans n’importe quelle position *et* selon n’importe quel angle dans son espace de travail, un bras a donc besoin d’au moins six articulations. C’est pourquoi le bras articulé six axes est le robot industriel le plus répandu.
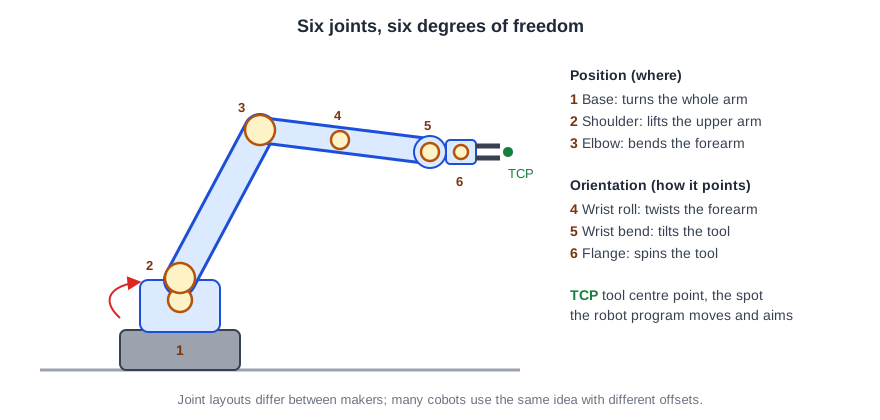
Moins ou plus d’articulations
- Quatre axes (SCARA) : des bras rapides qui se déplacent dans un plan horizontal ainsi que de haut en bas, l’outil toujours orienté vers le bas. Idéaux pour le pick and place et l’assemblage sur table.
- Robots delta (parallèles) : trois bras légers réunis sur un même plateau, utilisés pour le prélèvement très rapide sur convoyeur.
- Robots cartésiens (portiques) : des axes rectilignes, comme une imprimante 3D ; simples, précis et faciles à construire en grand format.
- Sept axes : une articulation de plus que le strict nécessaire. Cette articulation *redondante* permet au bras de déplacer son coude sans bouger l’outil, ce qui est utile pour contourner des obstacles ou travailler plus près des personnes ; c’est pourquoi plusieurs cobots et bras de recherche comptent sept articulations.
Cinématique directe et inverse
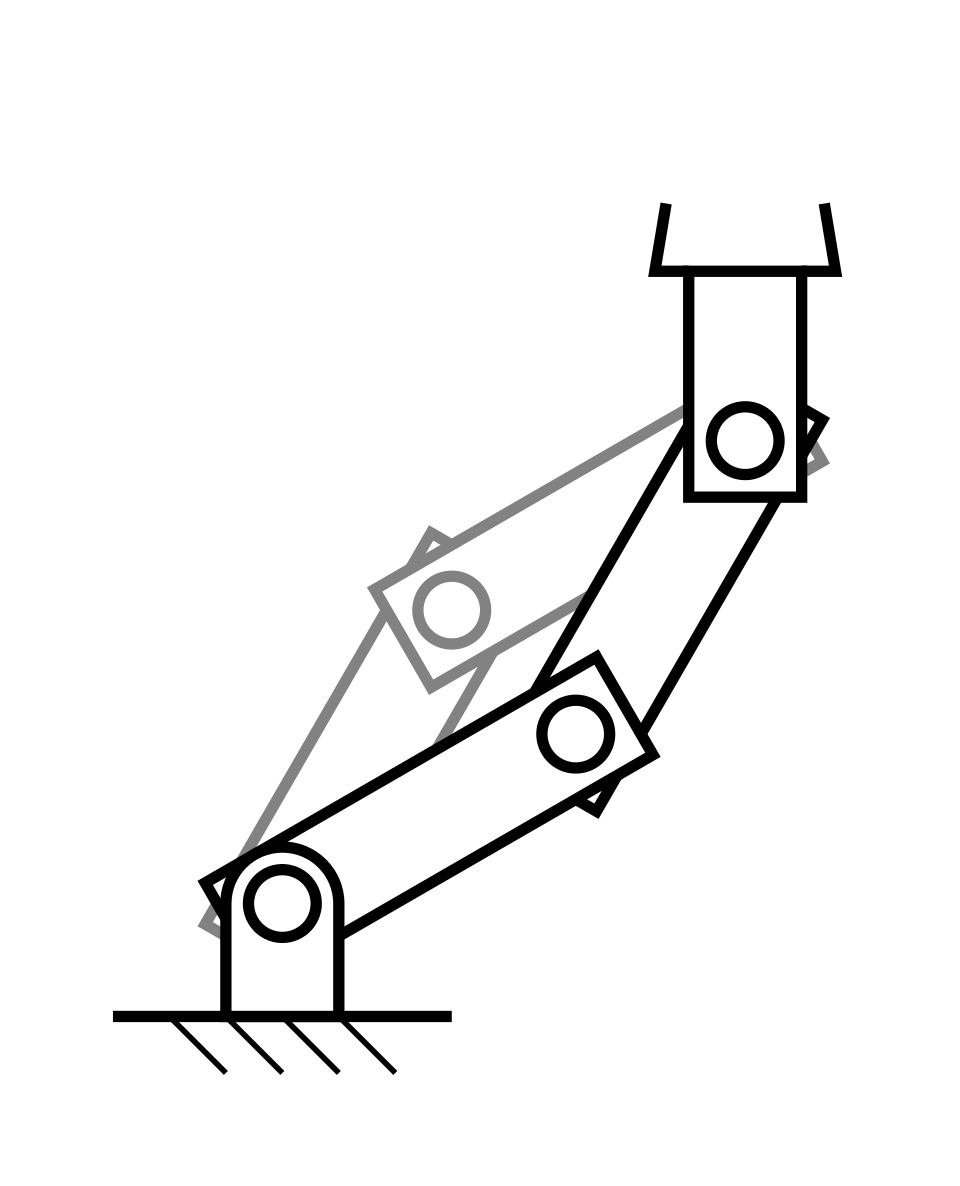
La cinématique directe répond à la question : *si chaque articulation est à tel angle, où se trouve l’outil ?* Elle n’a qu’une seule réponse et se calcule rapidement.
La cinématique inverse répond à la question que se pose réellement le programmeur : *quels angles articulaires placent l’outil ici, orienté de cette façon ?* Il peut y avoir plusieurs réponses (coude en haut ou coude en bas, par exemple), ou aucune si le point est hors de portée. Le contrôleur du robot résout ce problème plusieurs fois par seconde pendant le mouvement.
Point central de l’outil (TCP)
Les programmes ne déplacent pas directement les articulations ; ils déplacent le point central de l’outil (TCP, tool centre point), un point défini sur l’outil, comme la pointe d’une torche de soudage ou le milieu des doigts d’un préhenseur. Si le TCP est mal défini, chaque position apprise sera légèrement décalée : c’est donc l’un des premiers points à vérifier après un changement d’outil.
Portée et espace de travail
La portée indiquée dans une fiche technique est généralement la distance maximale entre l’axe de la base et le poignet ou la bride. L’espace de travail réel est une coque épaisse, à peu près sphérique : le bras ne peut pas atteindre les points très proches de sa propre base, et près de la limite de portée, il ne peut orienter l’outil que dans quelques directions. La charge utile nominale dépend aussi de l’éloignement de la charge.
Singularités
Dans certaines positions, deux axes articulaires s’alignent, par exemple lorsque le poignet est complètement tendu. Le bras perd alors la capacité de se déplacer dans une direction, et tenter de franchir cette position en ligne droite peut faire tourner certaines articulations très vite. Les contrôleurs le détectent et arrêtent ou ralentissent le robot ; un bon programme évite de passer près des singularités.
Comparez la portée des cobots et des bras industriels, ou lisez comment lire les caractéristiques d’un robot.
Pour aller plus loin
- Degrees of freedom (mechanics) (Wikipedia) (s’ouvre dans un nouvel onglet)
- Forward kinematics (Wikipedia) (s’ouvre dans un nouvel onglet)
- Inverse kinematics (Wikipedia) (s’ouvre dans un nouvel onglet)
- SCARA (Wikipedia) (s’ouvre dans un nouvel onglet)
- Delta robot (Wikipedia) (s’ouvre dans un nouvel onglet)




