Logiciel et IA
Comment programmer un robot : boîtier d’apprentissage, guidage manuel, simulation et code
Les principales façons d’indiquer à un robot ce qu’il doit faire, du classique boîtier d’apprentissage au guidage manuel, en passant par la simulation hors ligne et les interfaces de programmation, et comment choisir entre elles.
Un robot ne fait rien d’utile tant que personne ne lui dit quoi faire. La manière de le faire a beaucoup évolué : autrefois, chaque modification de programme exigeait des spécialistes, alors que de nombreux robots modernes peuvent être configurés par les personnes qui font tourner la ligne de production.
Le boîtier d’apprentissage
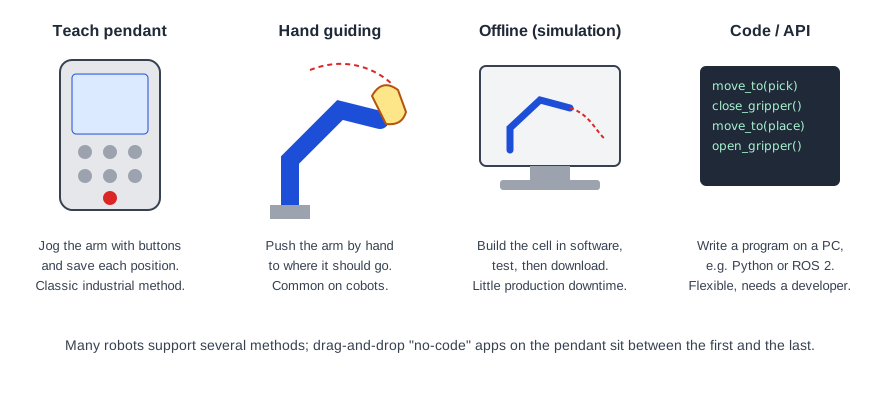
Le boîtier d’apprentissage (teach pendant) est la tablette ou console portative reliée au contrôleur du robot. L’opérateur déplace le bras pas à pas (le « jog ») à l’aide de boutons ou d’un joystick, enregistre des positions, puis construit un programme à partir de celles-ci avec des instructions telles que se déplacer, attendre un signal ou ouvrir le préhenseur. Tous les robots industriels en possèdent un, et chaque fabricant a son propre langage de programmation : les compétences ne se transfèrent donc pas directement d’une marque à l’autre.
Les boîtiers intègrent un arrêt d’urgence et généralement un dispositif de validation qu’il faut maintenir enfoncé pour que le robot bouge lorsque quelqu’un se trouve à proximité.
Le guidage manuel
Sur la plupart des cobots, vous pouvez appuyer sur un bouton et pousser le bras à la main jusqu’à la position voulue, puis l’enregistrer. L’apprentissage des positions devient ainsi rapide et intuitif, et c’est l’une des raisons du succès des cobots auprès des petites entreprises. De nombreux boîtiers de cobots proposent aussi des éditeurs « no-code » par glisser-déposer et des applications prêtes à l’emploi pour des tâches courantes comme la palettisation.
Programmation hors ligne et simulation
En programmation hors ligne, toute la cellule est modélisée sur ordinateur : robot, outil, pièces, clôtures et machines. Le programme est écrit et testé en simulation, en vérifiant la portée, les collisions et le temps de cycle, puis seulement ensuite chargé dans le robot réel. La ligne continue de tourner pendant que la production suivante est préparée, ce qui compte pour les installations importantes ou qui changent souvent. Les positions nécessitent généralement encore une rapide retouche sur la cellule réelle, car le monde réel ne correspond jamais exactement au modèle.
Code et interfaces de programmation
De nombreux robots peuvent aussi être commandés depuis un PC via une API ou un SDK, souvent en Python ou en C++, ou via ROS 2. C’est la voie habituelle dans la recherche, l’enseignement et les applications qui associent le robot à la vision ou à l’IA. C’est la méthode la plus flexible, mais elle exige un développeur logiciel et une attention particulière à la sécurité, car le robot fera exactement ce que dit le code.
Choisir
- Peu de produits, stables : le boîtier d’apprentissage ou le guidage manuel suffisent.
- Nombreuses variantes ou changements fréquents : recherchez la programmation hors ligne et de bons outils du fabricant ou de tiers.
- Recherche, vision, IA : vérifiez le SDK, la compatibilité ROS 2 et la qualité de la documentation avant d’acheter.
Sur DroidBazaar, les pages des robots indiquent si le fabricant publie un SDK et une compatibilité ROS, avec la source.
Lisez notre guide sur les logiciels de robots et ROS ou comparez les cobots et les robots de recherche.