Mouvement : moteurs, réducteurs et préhenseurs
Préhenseurs et mains robotiques : comment les robots saisissent les objets
L’outil en bout de bras détermine ce qu’un robot peut faire. Comparez préhenseurs parallèles, ventouses, préhenseurs souples et mains dextres, et découvrez à quoi servent les changeurs d’outils.
À lui seul, un bras robotique ne fait que déplacer une bride dans l’espace. C’est l’effecteur, l’outil monté sur cette bride, qui saisit, soude, visse ou peint réellement. Le choisir est souvent plus difficile que choisir le bras.
Préhenseurs parallèles
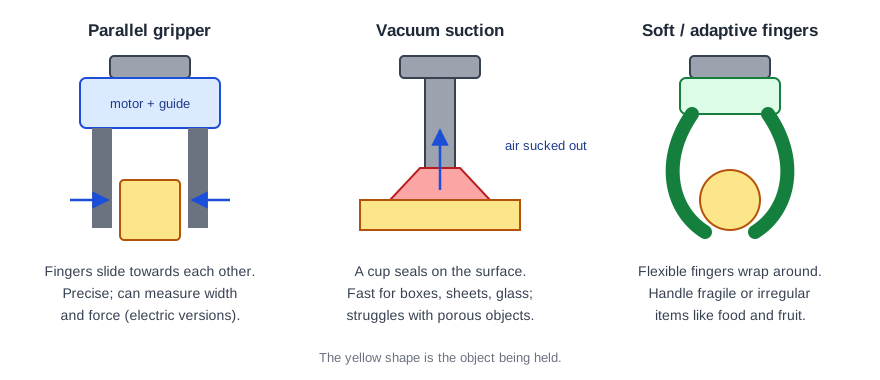
Deux (ou trois) doigts se referment parallèlement sur l’objet. Les préhenseurs parallèles électriques sont l’outil le plus courant sur les cobots : ils sont faciles à programmer, peuvent mesurer l’ouverture et la force de serrage, et leurs doigts peuvent être fabriqués sur mesure pour chaque pièce. Les préhenseurs pneumatiques sont plus rapides et plus puissants pour leur taille, mais nécessitent de l’air comprimé.
Préhension par le vide
Les ventouses maintiennent des objets plats et lisses comme des cartons, des tôles ou du verre. Le vide est produit par une pompe électrique ou par un éjecteur à air comprimé. Les surfaces poreuses ou irrégulières nécessitent des ventouses en mousse ou un débit d’air plus important.
Préhenseurs souples et adaptatifs
Des doigts souples en matériau flexible épousent les objets délicats ou irréguliers comme les fruits, les produits de boulangerie ou les sachets. Les préhenseurs « adaptatifs » sous-actionnés utilisent des mécanismes à biellettes pour que les doigts se conforment à la forme de l’objet.
Mains dextres
Les humanoïdes et les robots de recherche utilisent des mains à plusieurs doigts dotées de nombreuses articulations et souvent de capteurs tactiles. Elles peuvent manipuler des outils conçus pour l’humain, mais sont complexes, coûteuses et plus difficiles à programmer qu’un simple préhenseur.
Changeurs d’outils
Un changeur d’outils automatique permet à un robot de changer seul de préhenseur ou d’outil, en transmettant l’air, l’énergie et les signaux. Un même robot peut ainsi servir à plusieurs tâches.
Conseils
- Vérifiez la charge utile : elle inclut le poids du préhenseur, pas seulement celui de l’objet.
- Privilégiez les kits plug-and-play certifiés pour votre marque de bras : ils font gagner du temps d’intégration.
Parcourez les préhenseurs, les mains robotiques et les changeurs d’outils, avec la compatibilité par robot, ainsi que leurs fabricants.







