Commande et navigation
Comment les robots mobiles se déplacent : cartes, SLAM et planification de trajectoire
Les robots de livraison, de nettoyage et d’entrepôt trouvent leur chemin seuls. Découvrez comment ils construisent des cartes par SLAM, se localisent, planifient leurs trajets autour des personnes, et pourquoi l’environnement compte.
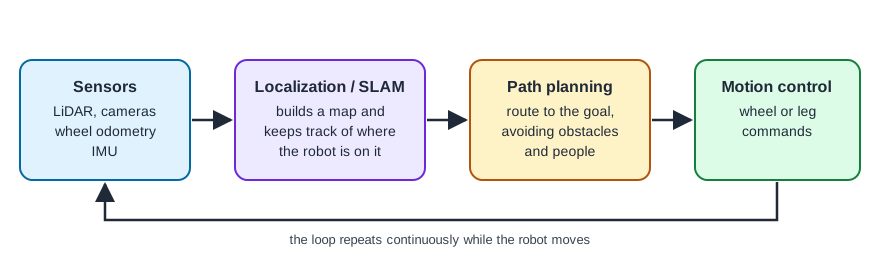
Un robot qui circule dans un restaurant, un hôpital ou un entrepôt doit répondre en permanence à trois questions : où suis-je, où dois-je aller, et comment y arriver en toute sécurité ?
AGV ou AMR ?
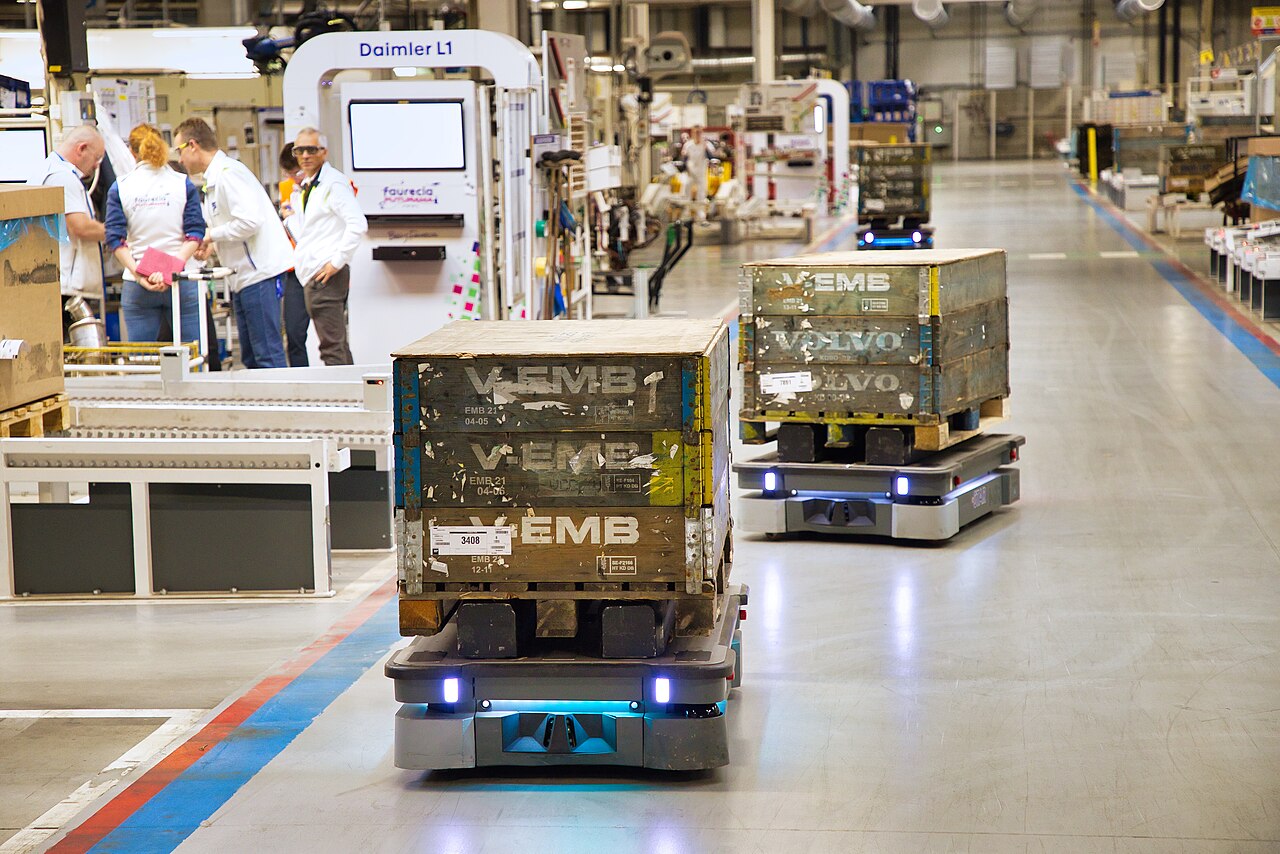
Les véhicules à guidage automatique (AGV) traditionnels suivent des trajets fixes, matérialisés par une bande magnétique, un fil ou des repères au sol. Les robots mobiles autonomes (AMR) se déplacent librement grâce à une carte et à leurs propres capteurs : ils peuvent donc contourner les obstacles et être réaffectés à d’autres itinéraires par logiciel. La plupart des robots de service modernes sont des AMR.
Construire une carte : le SLAM
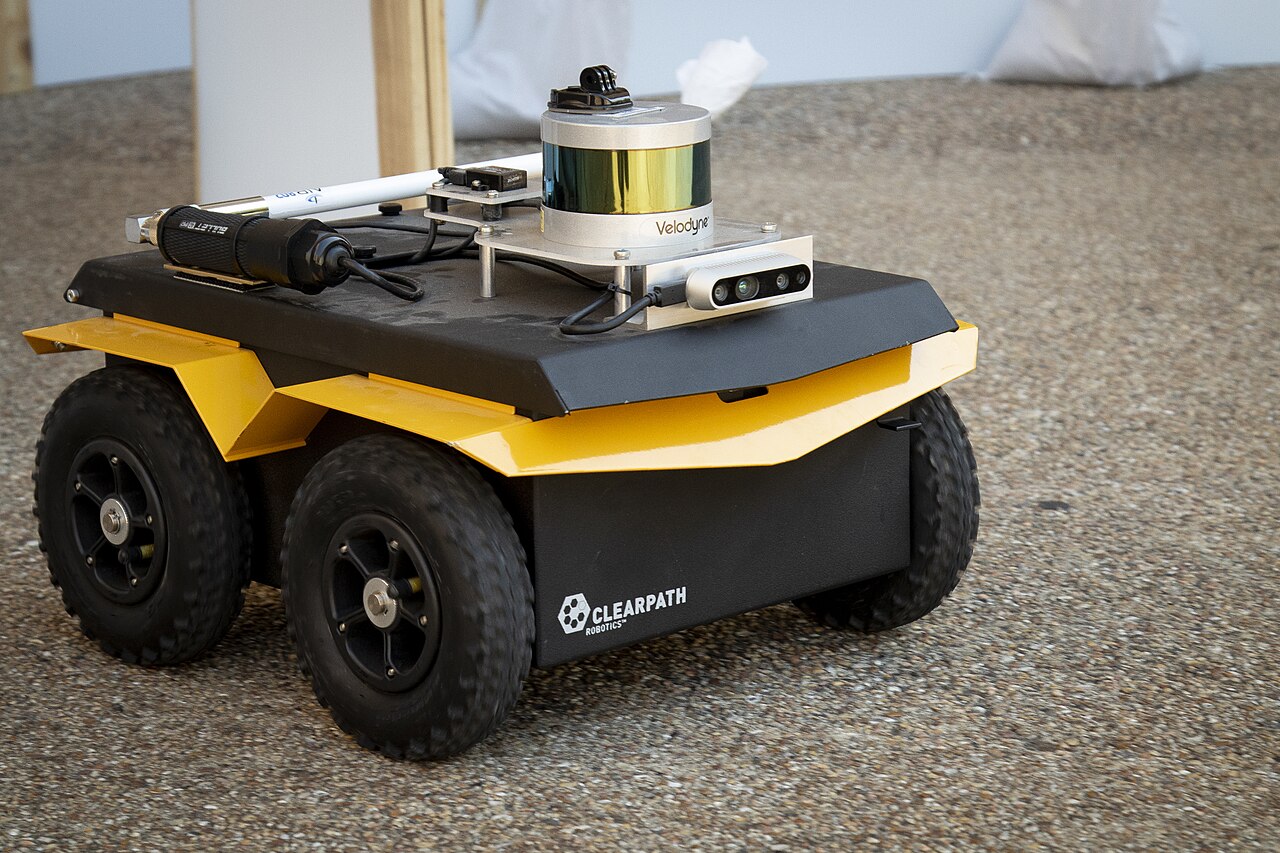
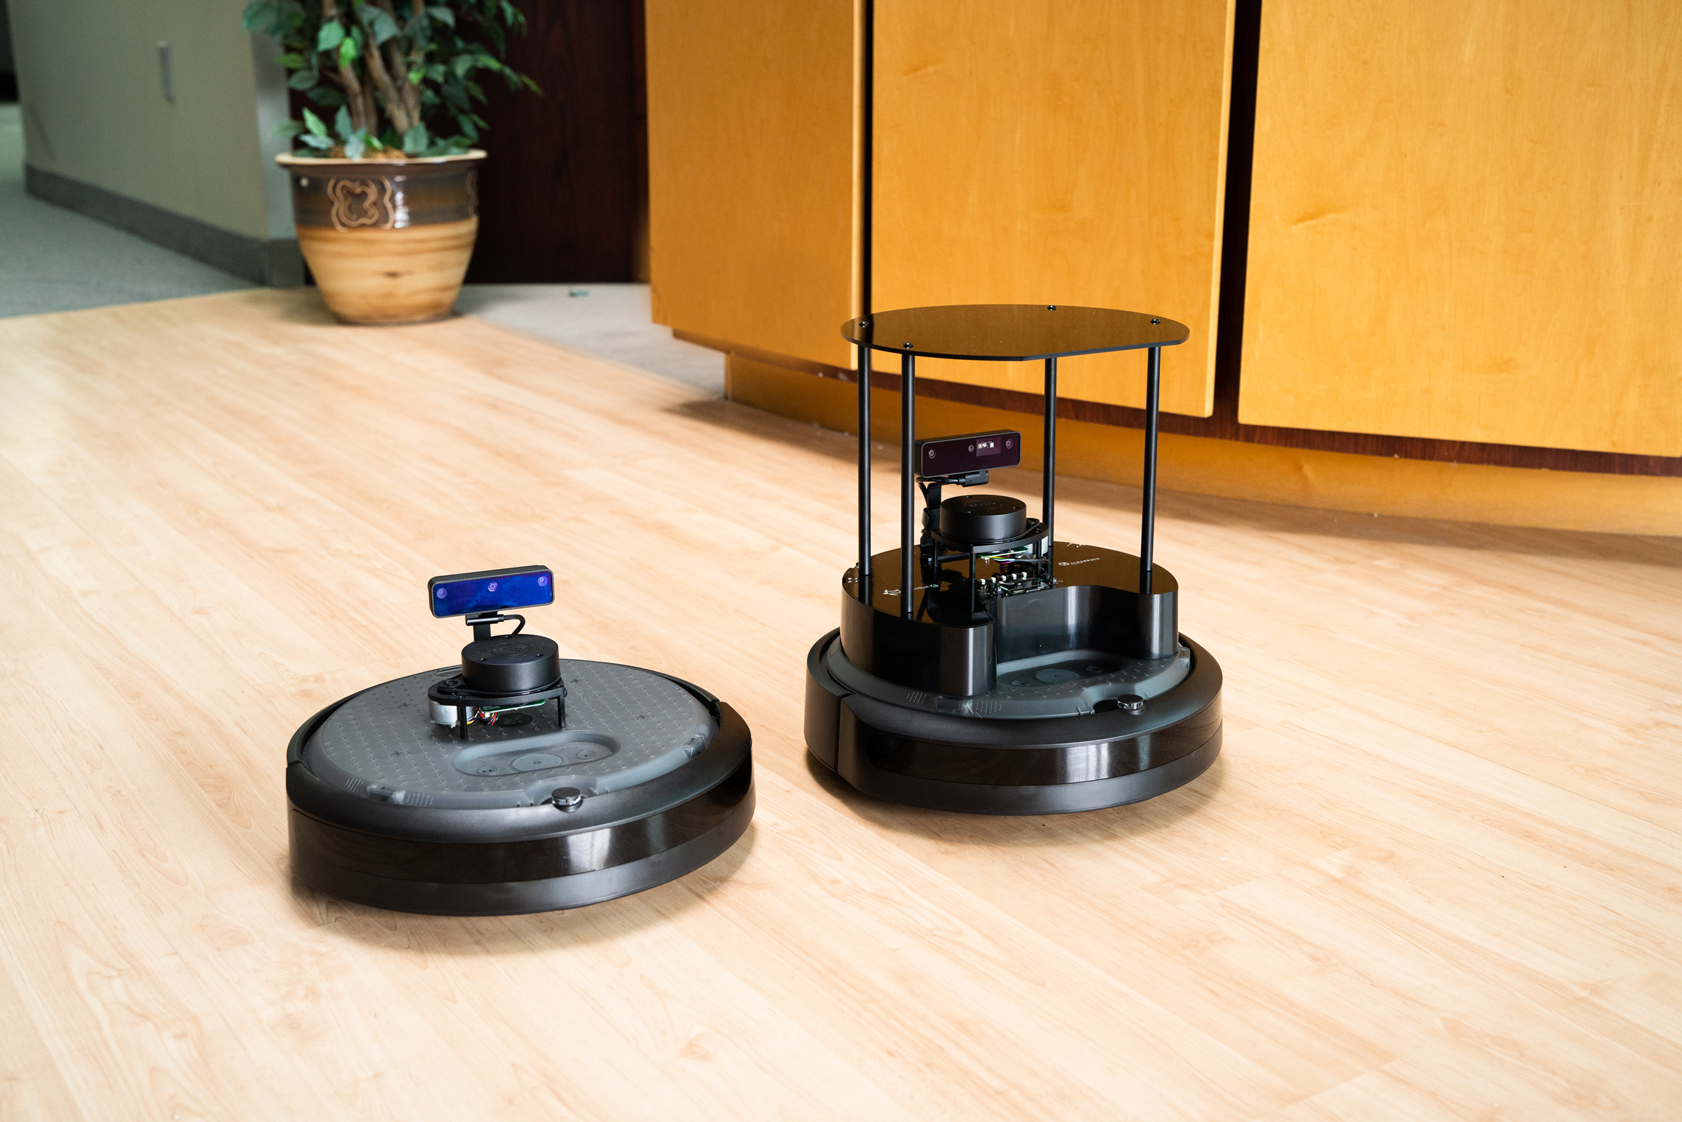
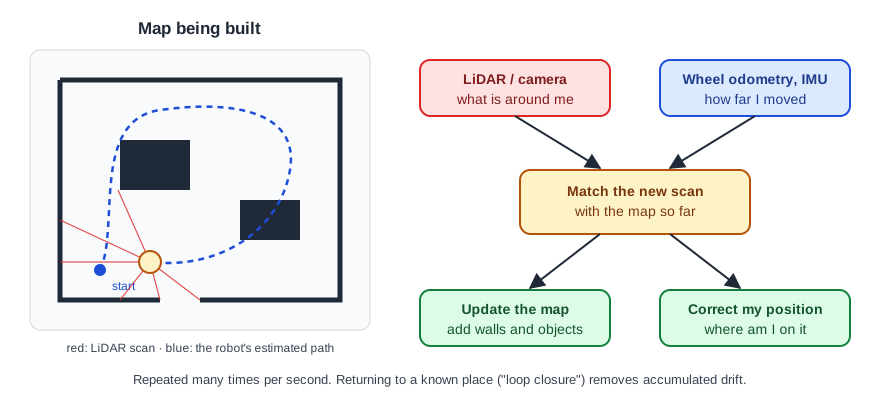
SLAM signifie localisation et cartographie simultanées (simultaneous localization and mapping). Lors de la mise en service, on fait parcourir le site une fois au robot ; il combine les données du LiDAR ou des caméras avec l’odométrie des roues pour construire une carte tout en suivant sa propre position sur celle-ci. Les opérateurs y indiquent ensuite les pièces, les tables, les stations d’accueil et les zones interdites.
Localisation
Au quotidien, le robot compare ce que voient ses capteurs à la carte enregistrée pour connaître sa position à quelques centimètres près. Les longs couloirs sans repères, les parois vitrées ou d’importants changements de mobilier compliquent la tâche ; c’est pourquoi certaines installations ajoutent des marqueurs au plafond ou au sol.
Planification de trajectoire et évitement d’obstacles
Un planificateur global trouve un itinéraire sur la carte ; un planificateur local l’ajuste seconde après seconde autour des personnes, des chariots et des chaises. Les robots de service ralentissent ou s’arrêtent lorsque quelqu’un passe devant eux.
Ce que cela implique à l’achat
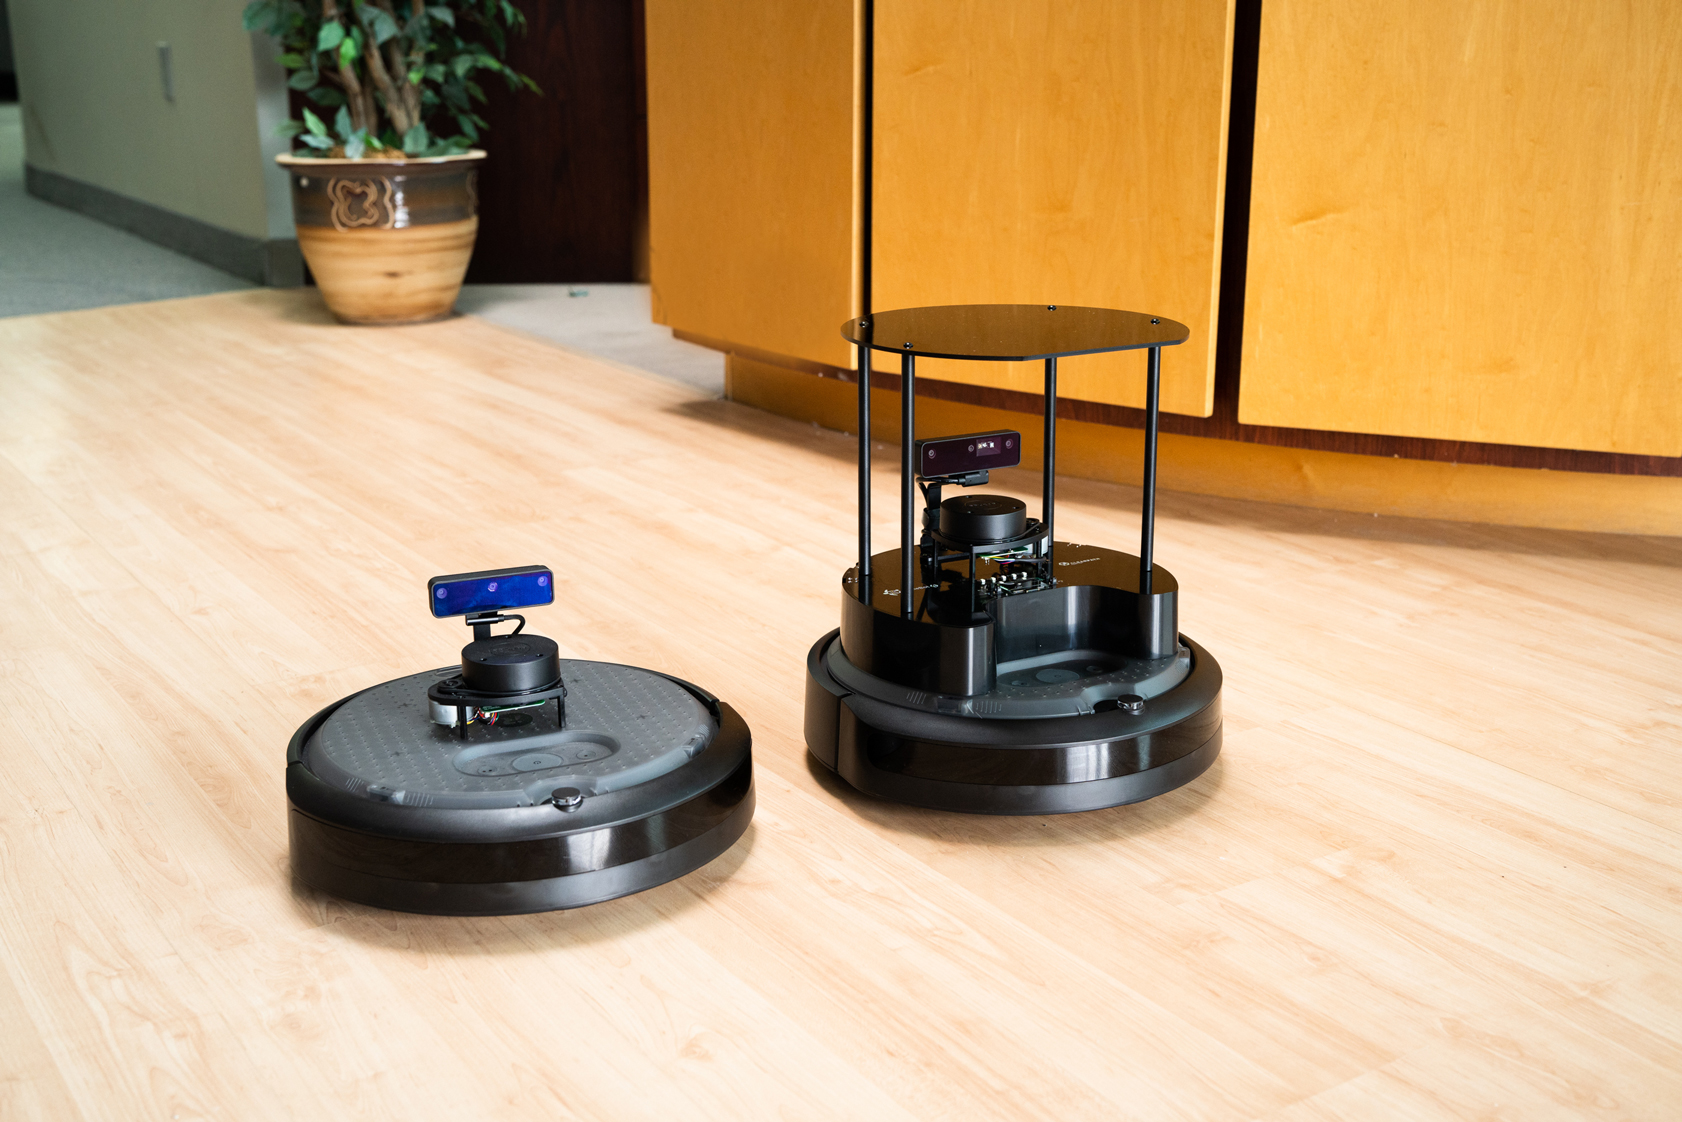
- Vérifiez quels capteurs le robot utilise (LiDAR, caméras de profondeur, ou les deux) et s’il sait gérer vos sols, rampes, ascenseurs et portes.
- Demandez si les cartes et les itinéraires peuvent être modifiés par vous-même ou uniquement par le revendeur.
- De nombreux AMR proposent une API ou une interface ROS pour l’intégration.
Comparez les AMR, les robots de livraison et les robots de nettoyage, et trouvez des revendeurs et prestataires près de chez vous.