Mouvement : moteurs, réducteurs et préhenseurs
Les réducteurs de robots expliqués : harmonique, cycloïdal et planétaire
Les réducteurs permettent à de petits moteurs de déplacer avec précision les lourds segments d’un robot. Comparez les trois principaux types utilisés en robotique, réducteurs harmoniques (strain wave), cycloïdaux et planétaires, et ce que chacun fait de mieux.
Le réducteur se place entre le moteur et la partie mobile d’une articulation. Il transforme de nombreux tours moteur rapides et peu puissants en une rotation de sortie lente et puissante. Le choix du réducteur détermine la précision, la rigidité, la robustesse et le coût d’un robot.
Ce qui compte dans un réducteur
- Rapport de réduction : le nombre de tours moteur nécessaires pour un tour en sortie. Un rapport plus élevé donne plus de couple mais moins de vitesse.
- Jeu (backlash) : le petit jeu entre les dents des engrenages. Moins de jeu signifie une meilleure répétabilité.
- Rigidité : la faible torsion de l’articulation sous charge.
- Réversibilité : la possibilité pour la sortie d’être entraînée à la main ou par un choc.
- Encombrement, poids et coût.
Réducteurs harmoniques (strain wave)
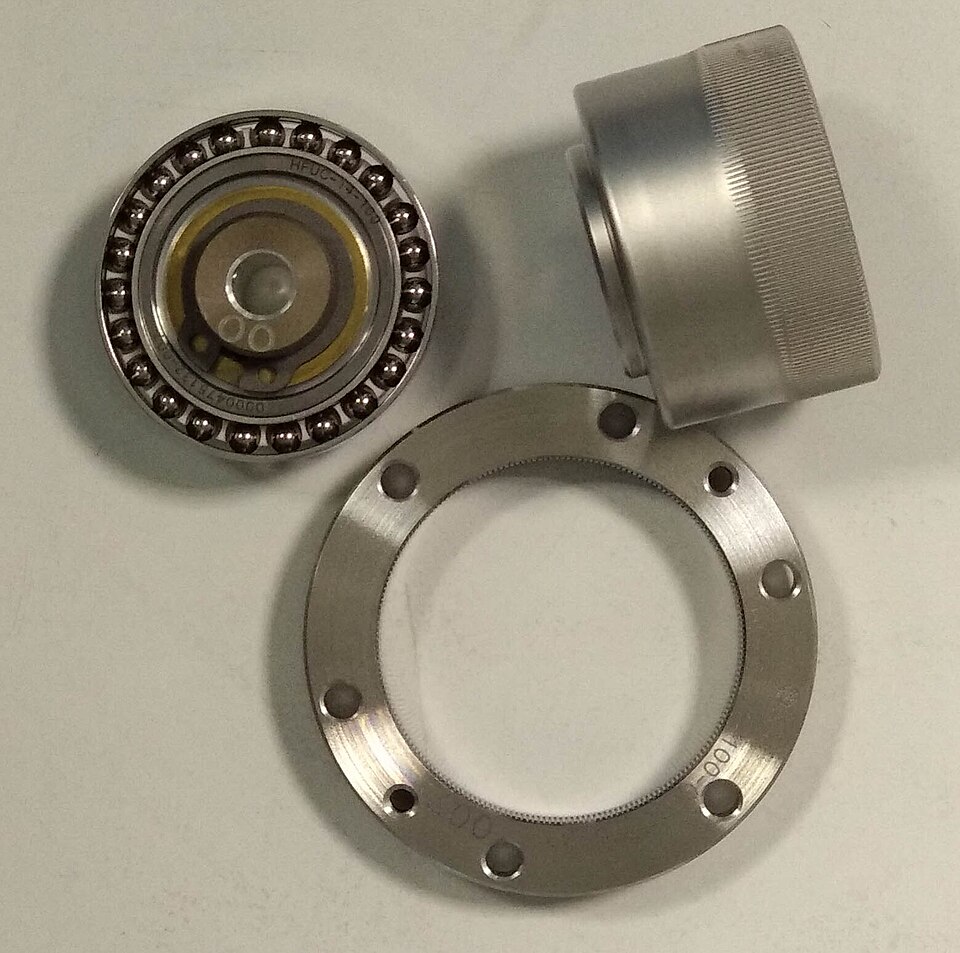
Un réducteur harmonique utilise un générateur d’onde elliptique pour déformer une coupelle dentée mince et flexible (la flexspline) à l’intérieur d’une couronne dentée rigide (la circular spline). Comme la flexspline compte un peu moins de dents, chaque tour du générateur d’onde ne la fait avancer que de quelques dents, ce qui donne un rapport élevé en un seul étage compact, pratiquement sans jeu.
Ils sont courants dans les bras collaboratifs et les bras d’humanoïdes, car ils sont légers, plats et précis. En contrepartie, la flexspline est une pièce soumise à la fatigue et l’articulation est peu rigide comparée aux conceptions cycloïdales.
Réducteurs cycloïdaux
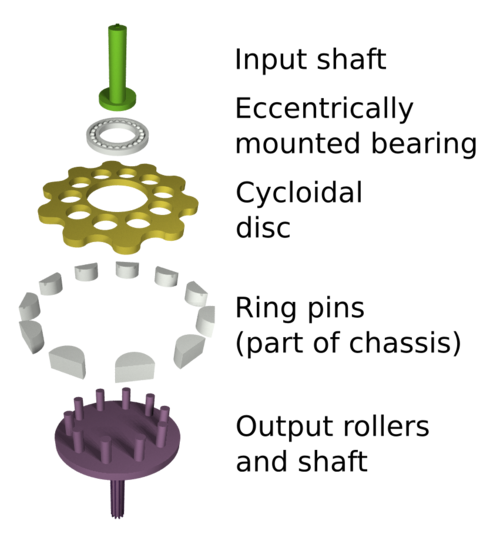
Un réducteur cycloïdal utilise un ou deux disques lobés entraînés par un arbre excentrique. Les disques roulent à l’intérieur d’une couronne de galets, et leur lent mouvement d’oscillation est récupéré par des doigts de sortie. Ils supportent bien les fortes charges et les chocs, sont très rigides et ont un faible jeu : c’est pourquoi ils sont largement utilisés dans les articulations de base et d’épaule des grands robots industriels.
Réducteurs planétaires
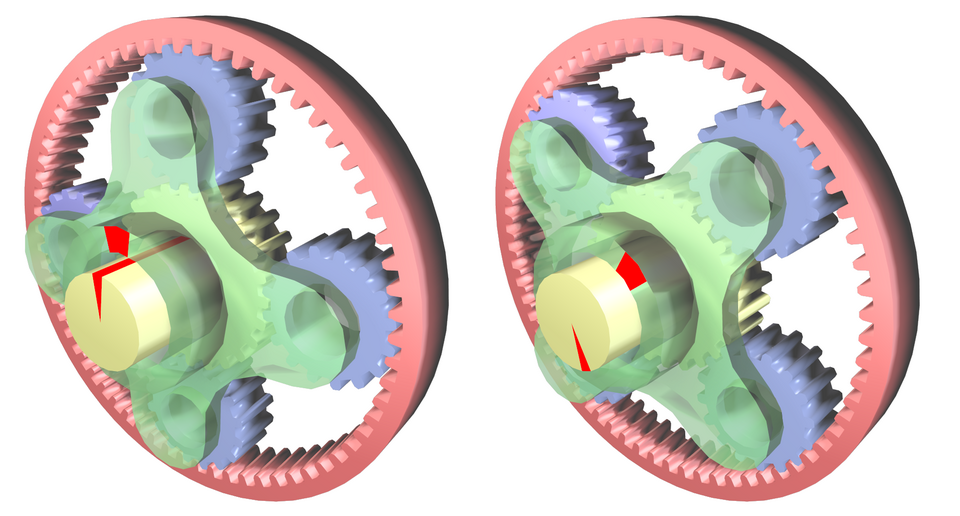
Un train planétaire comprend un planétaire central (roue solaire), plusieurs satellites qui l’entourent et une couronne extérieure. Il est simple, efficace, réversible à faible rapport de réduction et peu coûteux, ce qui le rend populaire dans les robots à pattes, les robots mobiles et les servomoteurs de modélisme. Il en existe des versions de précision, mais à rapport égal, elles présentent généralement plus de jeu que les réducteurs harmoniques ou cycloïdaux.
Lequel mon robot utilise-t-il ?
Les fabricants ne le publient pas toujours. En règle générale, les cobots et les bras d’humanoïdes utilisent surtout des réducteurs harmoniques, les bras industriels lourds des réducteurs cycloïdaux sur les axes principaux, et les quadrupèdes et robots à roues souvent des réducteurs planétaires. Consultez les liens vers la documentation des robots dans le catalogue et les fabricants de composants dans l’annuaire des entreprises.
Vous achetez un bras d’occasion ? L’usure d’un réducteur se manifeste par des bruits, des vibrations ou une perte de répétabilité. Voir comment acheter un robot d’occasion.







