Logiciel et IA
Comment les robots communiquent : bus de terrain, E/S et réseaux
Les câbles et protocoles qui relient un robot à ses moteurs, à ses outils et au reste de l’usine : EtherCAT, CAN, PROFINET, EtherNet/IP, Modbus, OPC UA et simples E/S 24 V.
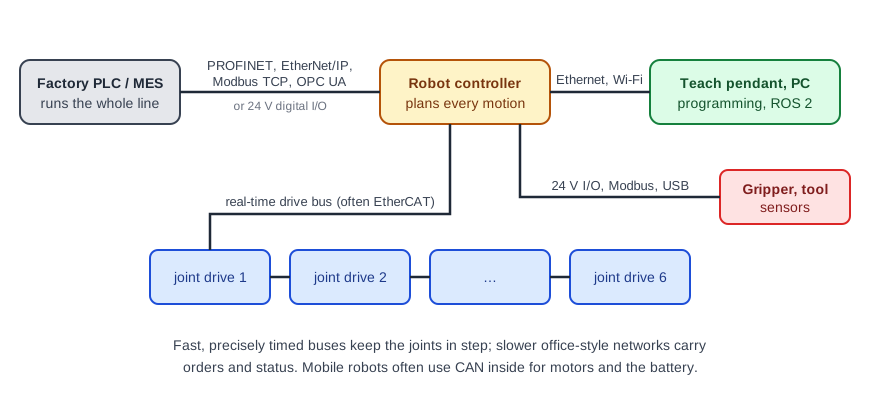
À l’intérieur d’un robot et tout autour, de nombreux équipements doivent échanger des données : le contrôleur et chaque articulation, le préhenseur, les capteurs de sécurité, la ligne de production et l’écran de l’opérateur. Chaque usage fait appel à une liaison différente, selon la rapidité et la précision temporelle exigées pour les données.
À l’intérieur du robot : les bus temps réel
Pour se déplacer de façon fluide, le contrôleur envoie de nouvelles consignes à chaque variateur d’articulation et relit leurs positions selon un cycle rapide et fixe, le tout parfaitement synchronisé. Il faut pour cela un réseau déterministe, dans lequel chaque message arrive à un instant connu.
- EtherCAT utilise des câbles Ethernet standard, mais un protocole particulier dans lequel une même trame traverse chaque variateur de la chaîne. Il est largement utilisé pour les servovariateurs et dans de nombreux bras robotiques.
- Le bus CAN (et CANopen, qui s’appuie sur lui) est un bus plus ancien et plus simple, présent dans les véhicules, les robots mobiles, les systèmes de gestion de batterie et de nombreux actionneurs compacts, notamment ceux des petits robots à pattes.
Ces bus sont normalement cachés à l’intérieur du robot ; vous n’y avez affaire que lorsque vous le réparez ou construisez le vôtre.
Se connecter à l’usine
Un robot intégré à une ligne de production doit démarrer quand une pièce arrive et signaler quand il a terminé. La ligne est généralement pilotée par un automate programmable (PLC), qui dialogue avec le contrôleur du robot via un réseau industriel :
- PROFINET est courant avec les équipements Siemens et dans une grande partie de l’Europe.
- EtherNet/IP est courant avec les équipements Rockwell (Allen-Bradley) et en Amérique du Nord.
- Modbus TCP est simple, ouvert et pris en charge par la plupart des équipements, mais offre moins de possibilités.
- OPC UA transporte des informations plus riches (états, alarmes, données de production) et sert à relier les machines aux systèmes logiciels plutôt qu’à la commande rapide.
À l’achat d’un robot, vérifiez que son contrôleur prend en charge le réseau déjà utilisé sur votre ligne ; c’est souvent une option ou un module complémentaire.
Les E/S numériques simples
De nombreuses liaisons sont encore de simples fils commutés en 24 V : « préhenseur fermé », « pièce présente », « porte ouverte ». Les E/S numériques sont faciles à câbler et à dépanner, et presque tous les contrôleurs et préhenseurs en disposent. Les signaux de sécurité, comme les arrêts d’urgence, passent par des entrées de sécurité dédiées et redondantes, jamais par des E/S ordinaires.
Réseaux de programmation et de flotte
Les boîtiers d’apprentissage, les ordinateurs portables et les logiciels de gestion de flotte utilisent l’Ethernet ou le Wi-Fi classiques. Les robots mobiles comptent sur le Wi-Fi pour recevoir leurs missions et transmettre leur état. Les robots compatibles ROS 2 échangent des données via le middleware DDS, qui fonctionne lui aussi sur des réseaux ordinaires.
Parcourez les contrôleurs et les câbles, ou lisez notre guide sur les logiciels de robots et ROS.
Pour aller plus loin
- EtherCAT (Wikipedia) (s’ouvre dans un nouvel onglet)
- CAN bus (Wikipedia) (s’ouvre dans un nouvel onglet)
- PROFINET (Wikipedia) (s’ouvre dans un nouvel onglet)
- EtherNet/IP (Wikipedia) (s’ouvre dans un nouvel onglet)
- Modbus (Wikipedia) (s’ouvre dans un nouvel onglet)
- OPC Unified Architecture (Wikipedia) (s’ouvre dans un nouvel onglet)