Commande et navigation
Boucles de régulation et codeurs : comment un robot tient sa position
Les robots se déplacent avec précision parce qu’ils se mesurent et se corrigent de nombreuses fois par seconde. Découvrez comment les codeurs mesurent les angles, ce que fait un régulateur PID et pourquoi la rétroaction rend les robots sûrs.
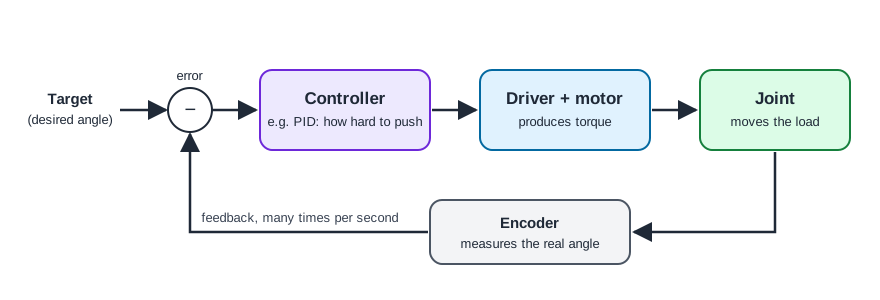
Les moteurs ne savent pas où ils se trouvent. Un robot positionne son outil avec précision parce qu’il mesure en permanence chaque articulation et corrige la consigne du moteur. C’est ce qu’on appelle la commande en boucle fermée.
Les codeurs : mesurer les angles
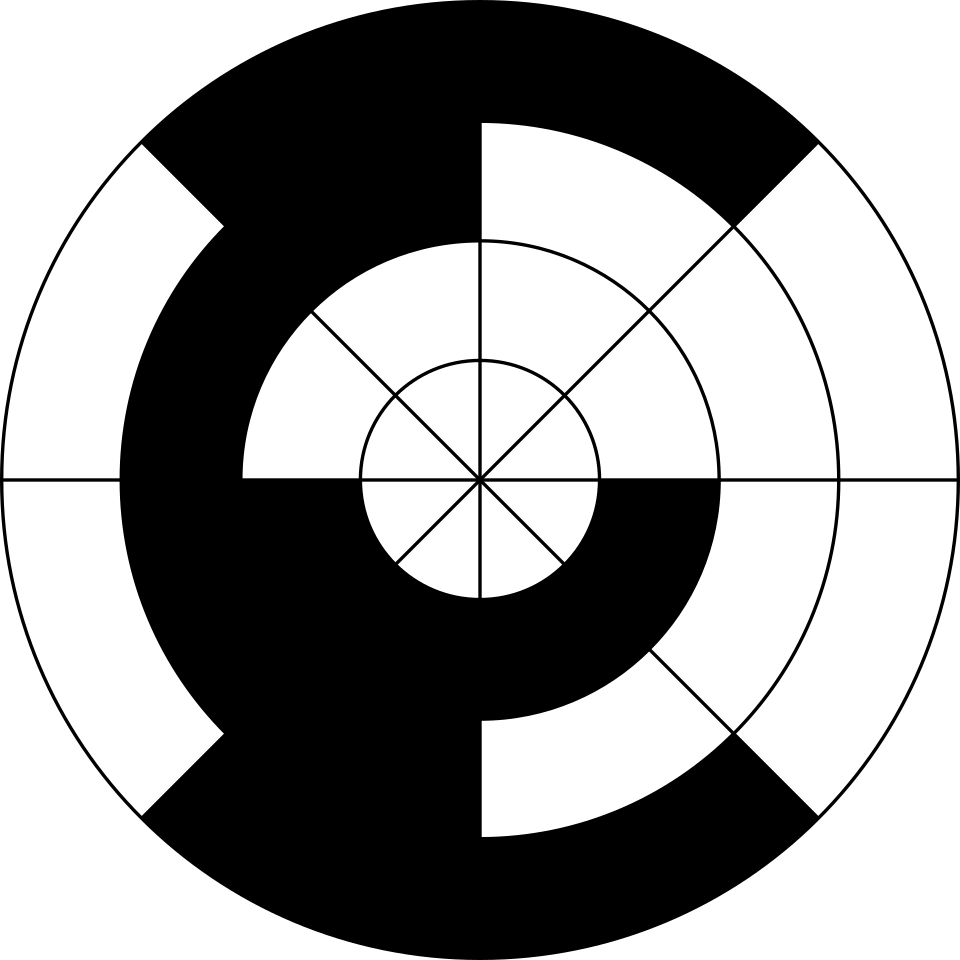
Un codeur est un capteur qui mesure une rotation.
- Les codeurs optiques font passer de la lumière à travers un disque gravé d’un motif ; ils sont très précis.
- Les codeurs magnétiques lisent un aimant à l’aide d’une puce de détection ; ils sont compacts, robustes et bon marché.
- Les codeurs incrémentaux comptent des pas à partir d’une référence : le robot doit donc effectuer une prise d’origine après la mise sous tension.
- Les codeurs absolus connaissent l’angle exact à tout instant, même juste après l’allumage.
Les articulations de robot comportent souvent un codeur sur le moteur et, dans les conceptions de précision ou de sécurité, un second sur la sortie, après le réducteur.
Le régulateur
Le régulateur compare la consigne à la valeur mesurée et décide du couple à demander. La méthode classique est le PID :
- Proportionnel : pousser d’autant plus fort que l’on est loin de la cible.
- Intégral : éliminer les petites erreurs qui persistent dans le temps, comme l’effet de la gravité.
- Dérivé : amortir le mouvement pour que l’articulation ne dépasse pas la cible et n’oscille pas.
Les robots réels imbriquent plusieurs boucles : une boucle interne de courant (couple) dans le variateur du moteur, puis des boucles de vitesse et de position, qui tournent souvent des milliers de fois par seconde.
Des articulations à l’outil : la cinématique
La commande du bras complet doit traduire une position souhaitée de l’outil en angles articulaires. La cinématique directe calcule la position de l’outil à partir des angles articulaires ; la cinématique inverse fait l’opération opposée. Le nombre d’articulations correspond aux degrés de liberté (DDL) du robot : six suffisent pour placer un outil dans n’importe quelle position et orientation à portée ; un septième donne au bras la liberté de contourner les obstacles.
Pourquoi la rétroaction compte pour la sécurité
Les robots collaboratifs mesurent les couples articulaires ou les courants des moteurs pour détecter un contact inattendu et s’arrêter. Cela ne fonctionne que parce que la boucle de régulation sait à chaque instant ce que les articulations devraient faire et ce qu’elles font réellement.
Comparez la répétabilité et les degrés de liberté des cobots du catalogue ; chaque valeur renvoie à sa source.







