Les bases
Robots humanoïdes et à pattes : comment ils marchent et gardent l’équilibre
Quadrupèdes et humanoïdes se déplacent sur des terrains qu’aucune roue ne peut franchir. Découvrez comment les robots à pattes gardent l’équilibre, pourquoi leurs articulations et leurs pieds sont importants, et ce qu’il faut vérifier dans leurs caractéristiques.
Les roues sont efficaces sur un sol plat, mais les escaliers, les gravats, l’herbe et les câbles les arrêtent. Les jambes peuvent enjamber les obstacles et continuer à avancer, au prix d’une commande bien plus complexe.
Rester debout
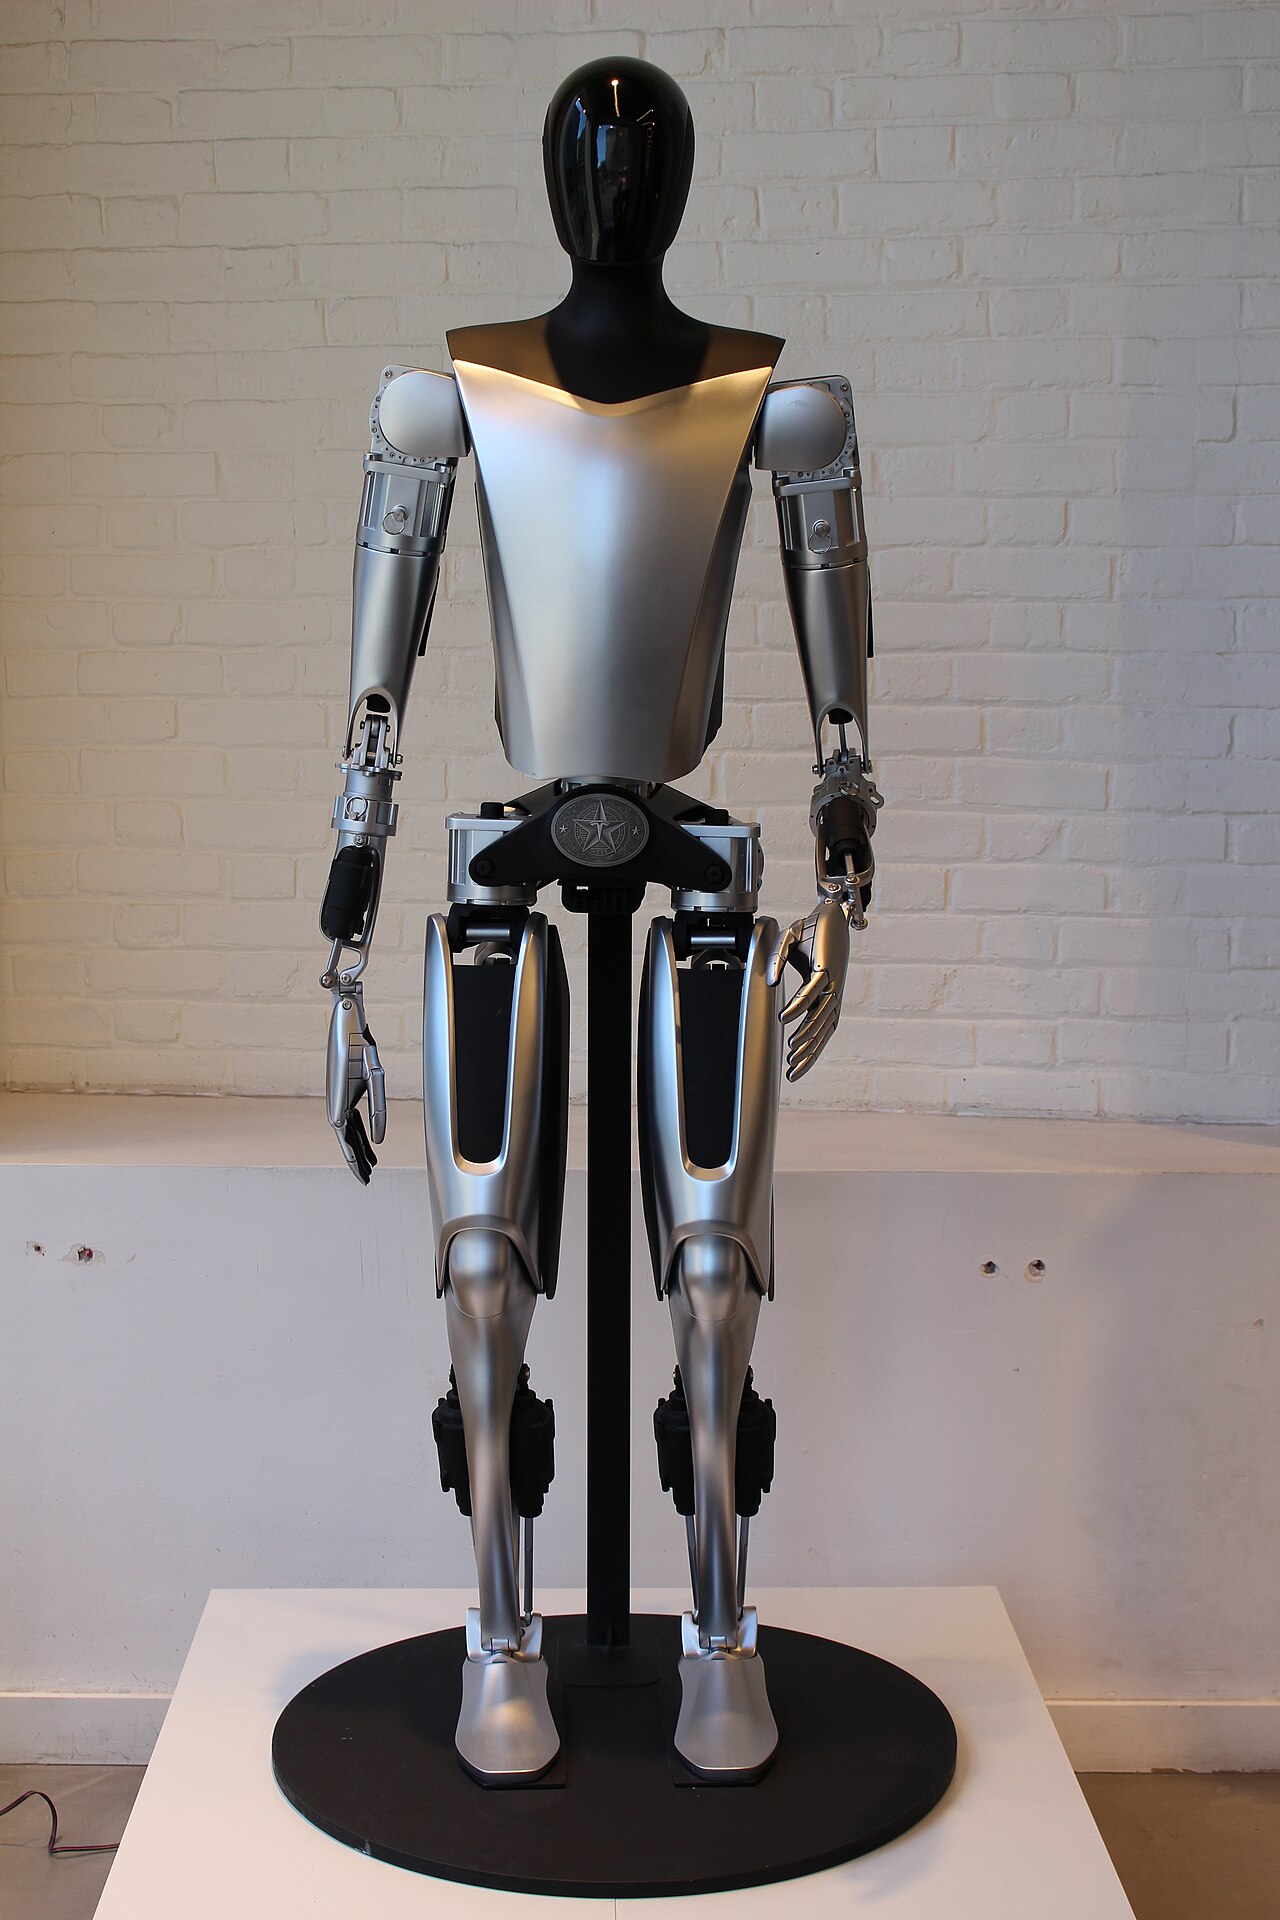
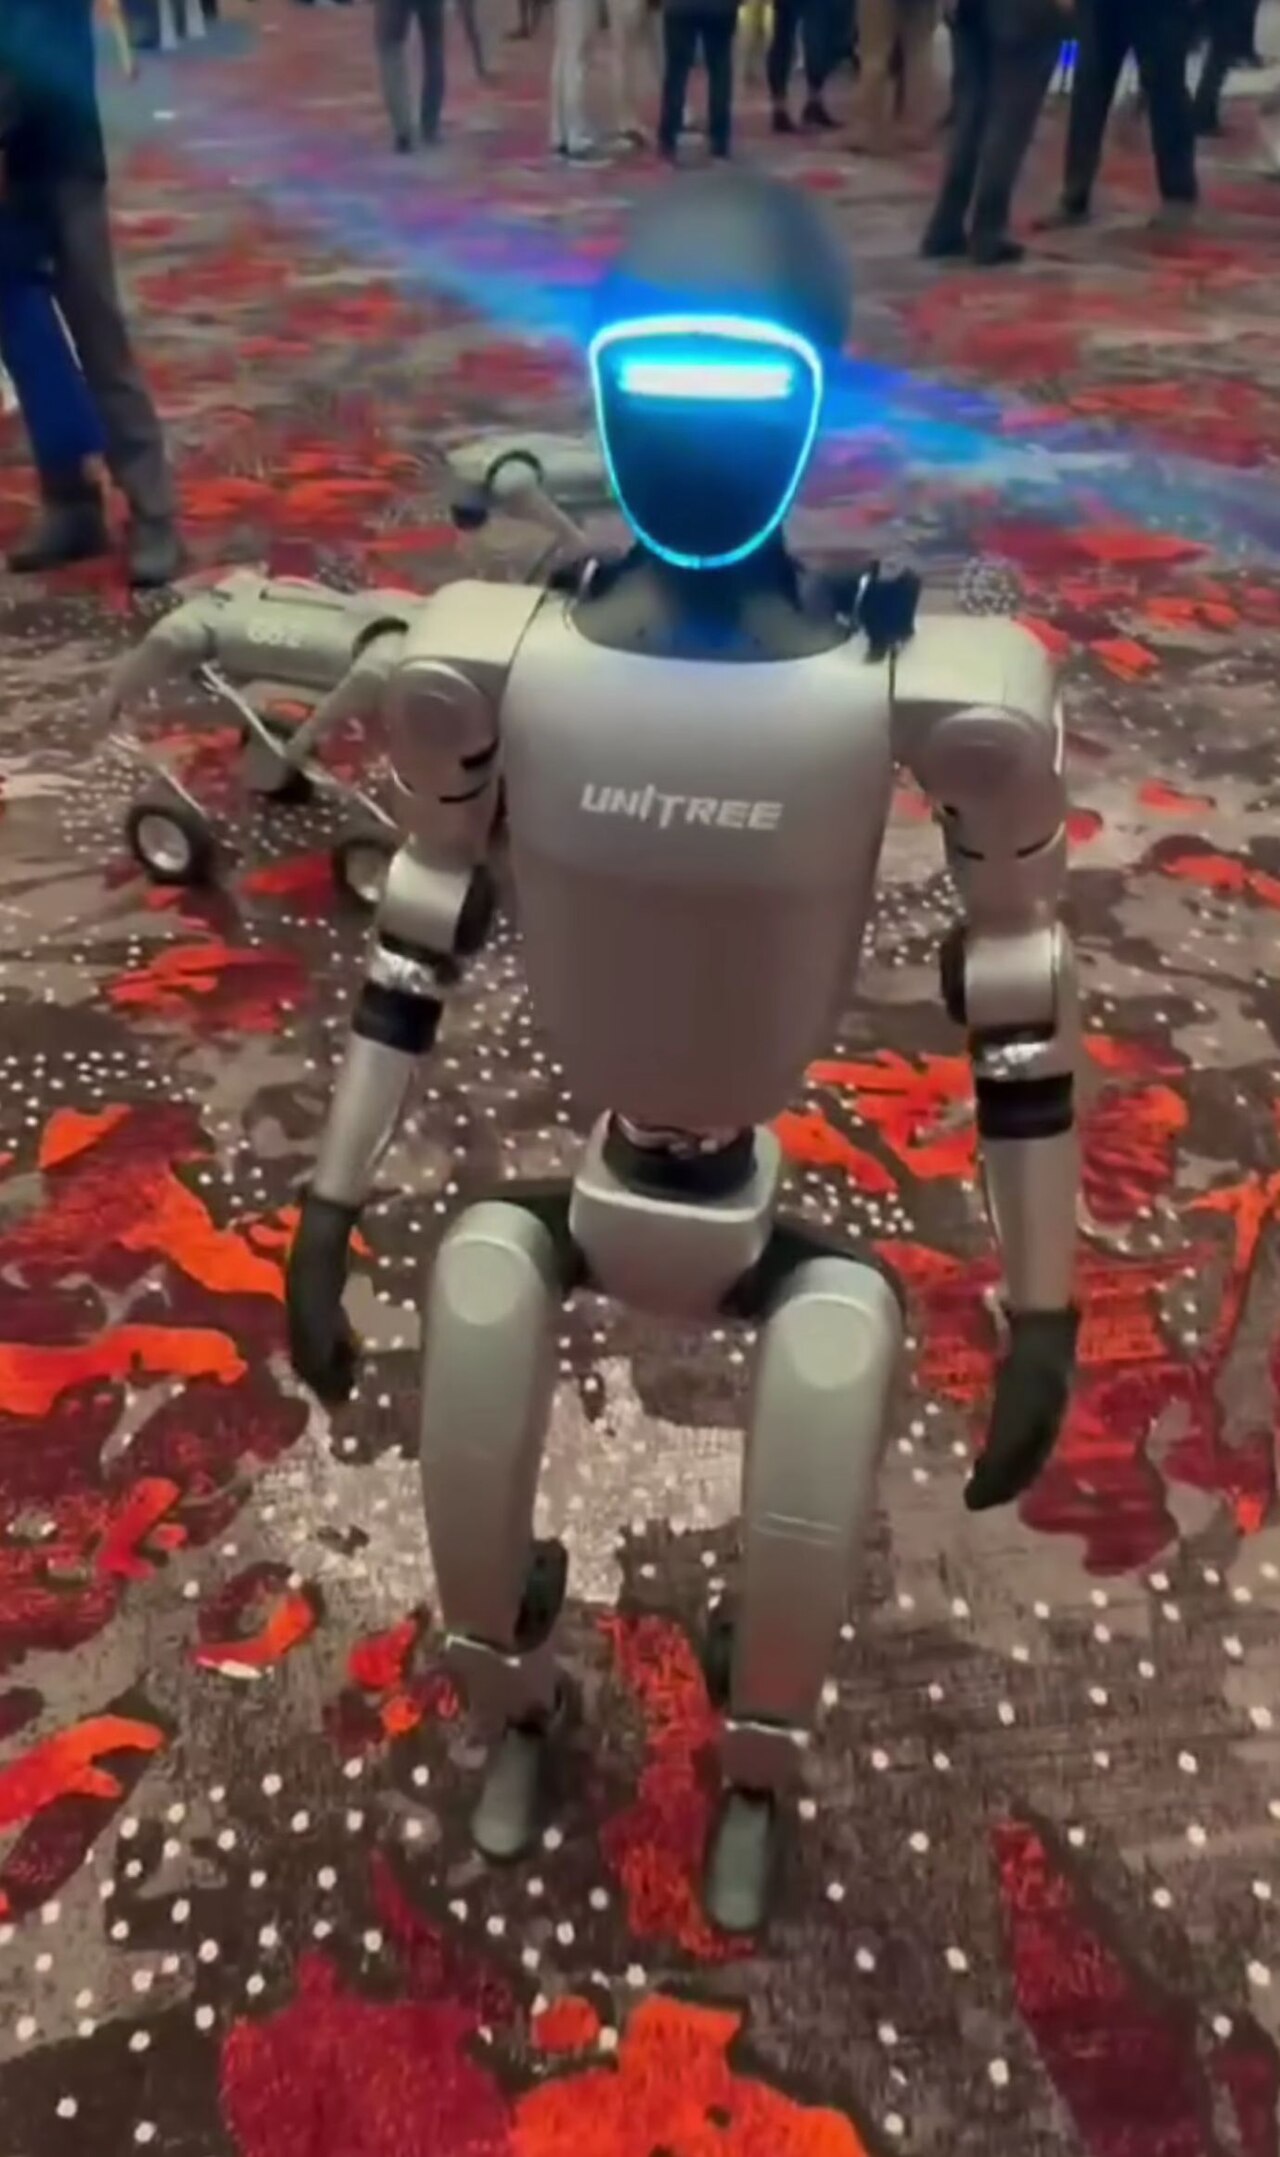
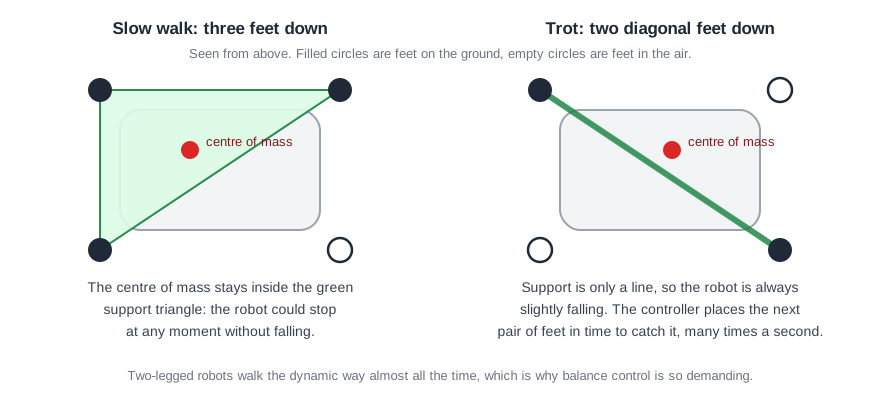
Un robot marcheur est toujours sur le point de tomber. Son contrôleur lit la centrale inertielle (IMU) (inclinaison et rotation) et les codeurs des articulations des centaines de fois par seconde, estime la trajectoire de son centre de masse, puis pose le pied suivant ou déplace son poids pour rester en équilibre. Les premiers humanoïdes adoptaient une démarche prudente, pieds à plat ; les robots modernes utilisent l’équilibre dynamique et des contrôleurs entraînés en simulation par apprentissage par renforcement, ce qui donne des mouvements plus naturels et plus robustes.
Les quadrupèdes
Quatre pattes sont naturellement plus stables que deux. Les quadrupèdes de plusieurs fabricants servent à l’inspection industrielle, à la recherche et à la sécurité, souvent équipés de LiDAR et de caméras. Leurs pattes comptent généralement trois moteurs chacune (hanche, cuisse et genou) ; les versions roue-patte ajoutent une roue motorisée à chaque pied pour gagner en vitesse sur sol plat.
Les humanoïdes
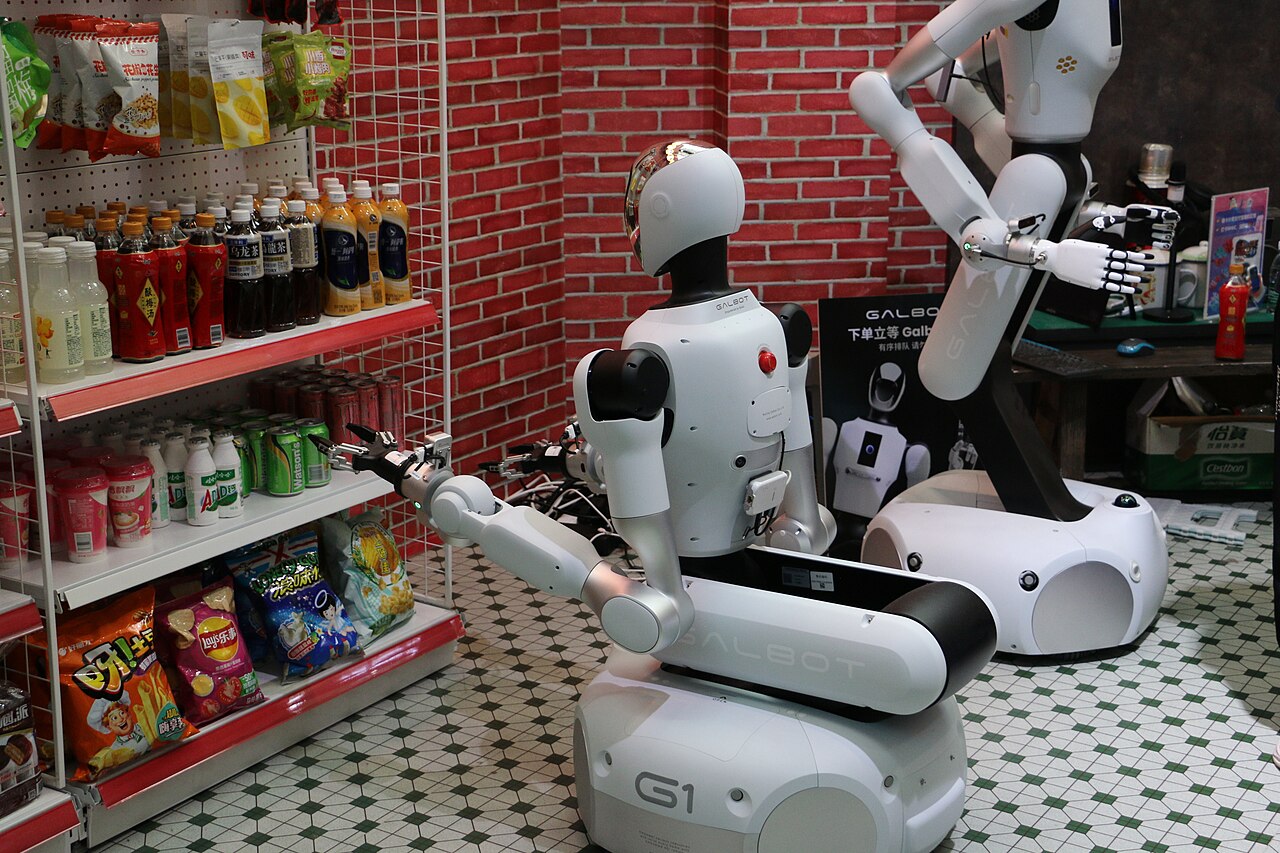
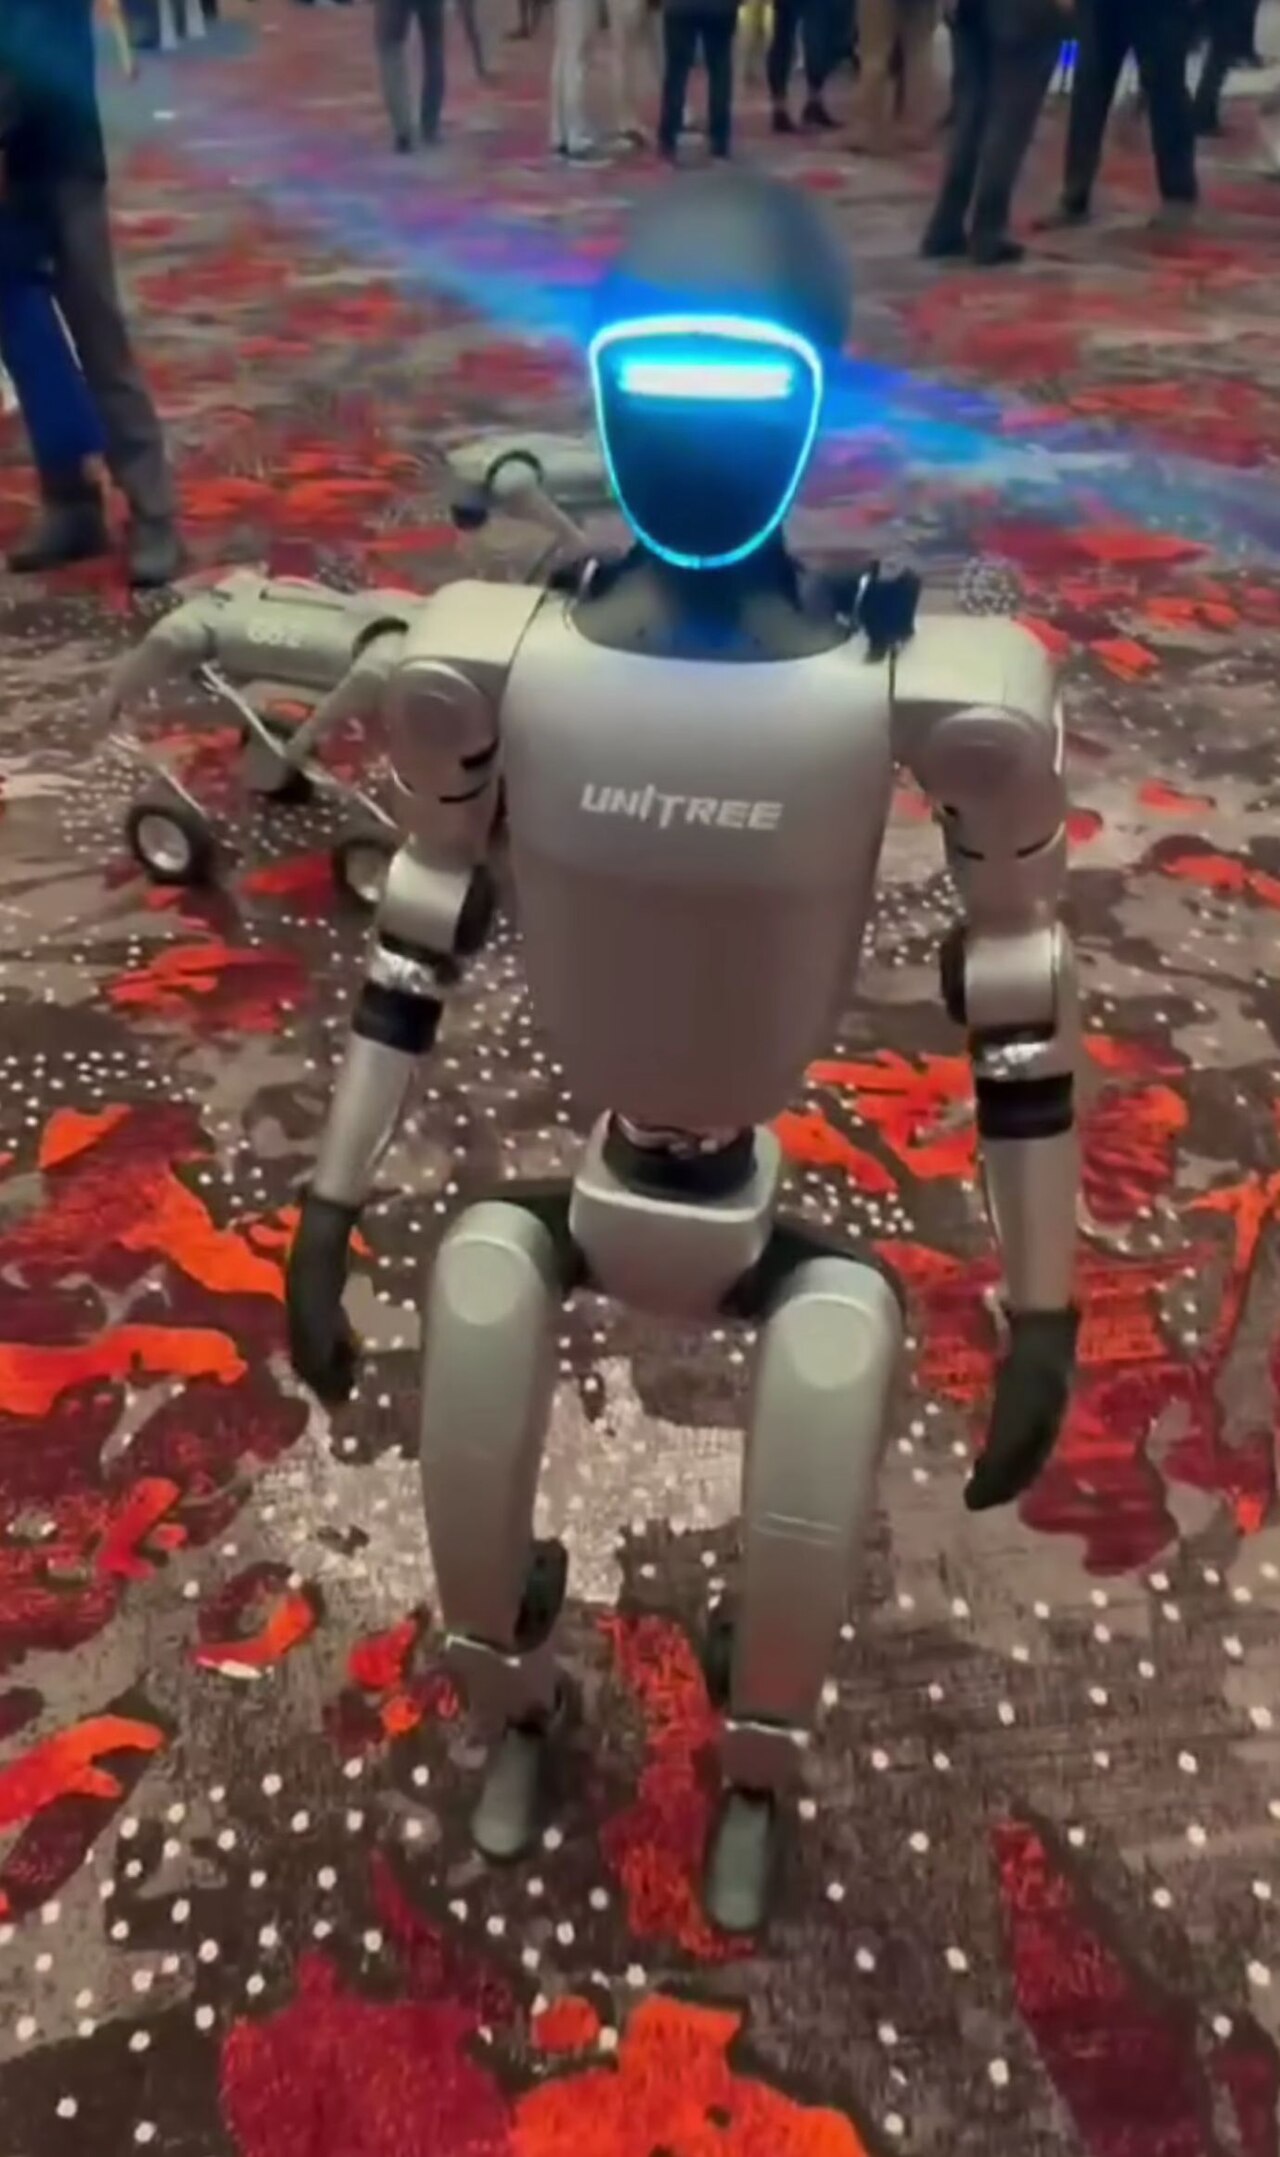
Les humanoïdes visent à travailler dans des espaces conçus pour l’humain et à utiliser des outils humains. Ils nécessitent beaucoup plus d’articulations (bras, mains, taille et cou), ce qui les rend plus lourds, plus chers et plus difficiles à commander. La plupart sont actuellement vendus pour la recherche, l’enseignement et des projets pilotes.
Articulations et pieds
Les robots à pattes reposent sur des actionneurs réversibles à couple élevé qui encaissent des chocs à chaque pas (voir à l’intérieur d’une articulation de robot). Les pieds s’usent et font partie des pièces détachées les plus courantes.
Ce qu’il faut vérifier
- L’autonomie, et si la batterie est amovible.
- La charge utile, ainsi que les terrains ou escaliers pour lesquels le robot est homologué.
- L’accès au SDK, et si la commande bas niveau des articulations est autorisée (important pour la recherche).
- L’indice de protection IP s’il doit travailler en extérieur.
Comparez les humanoïdes et les quadrupèdes, et consultez les problèmes connus signalés par les propriétaires.