Perception
Comment fonctionnent les capteurs des robots : LiDAR, caméras de profondeur, centrales inertielles et capteurs d’effort
Les robots voient et ressentent le monde grâce à leurs capteurs. Comprenez le LiDAR, les caméras de profondeur stéréo et à lumière structurée, les centrales inertielles et les capteurs d’effort, et à quoi sert chacun.
Les capteurs donnent au robot une image du monde et de son propre corps. Les fiches techniques se contentent souvent d’indiquer « LiDAR : oui » ou « caméra de profondeur : oui » ; ce guide explique ce que cela signifie en pratique.
LiDAR
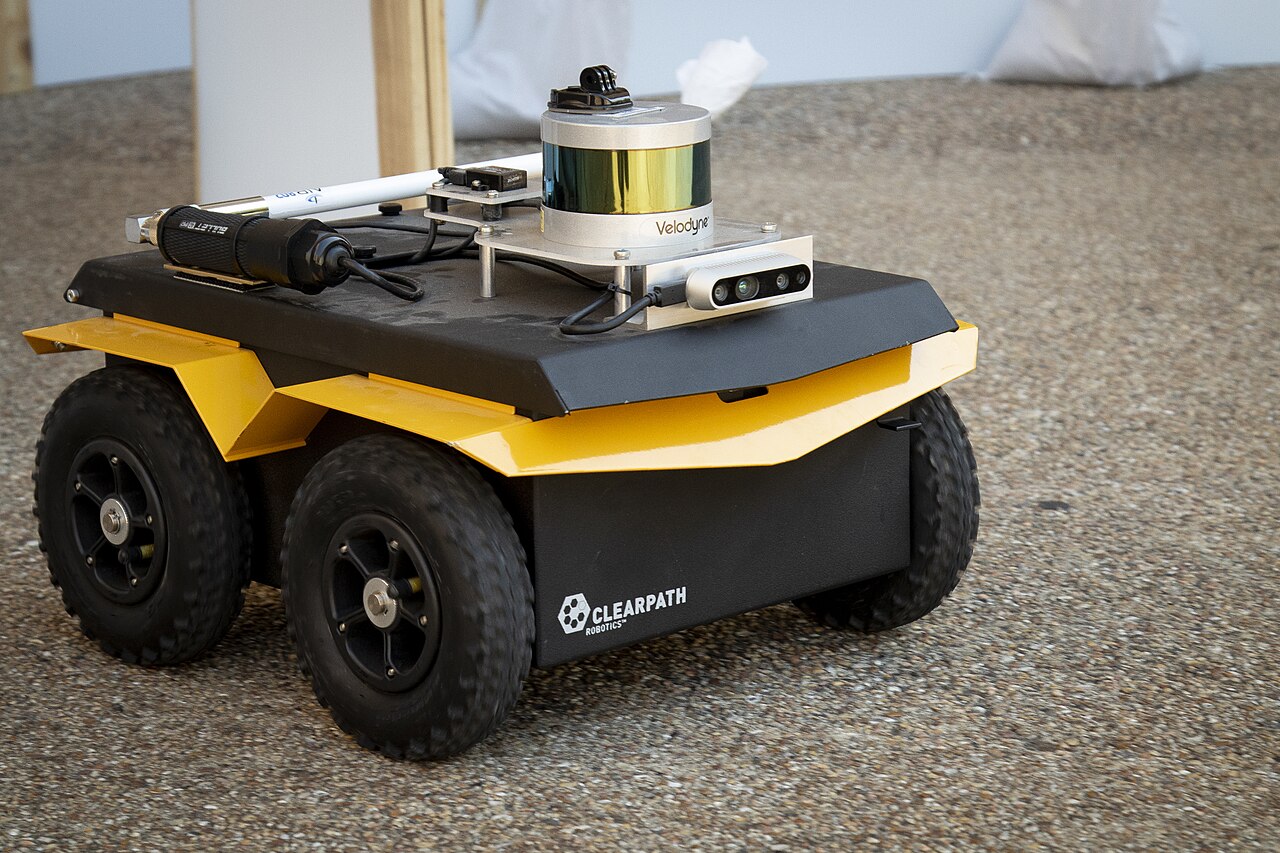
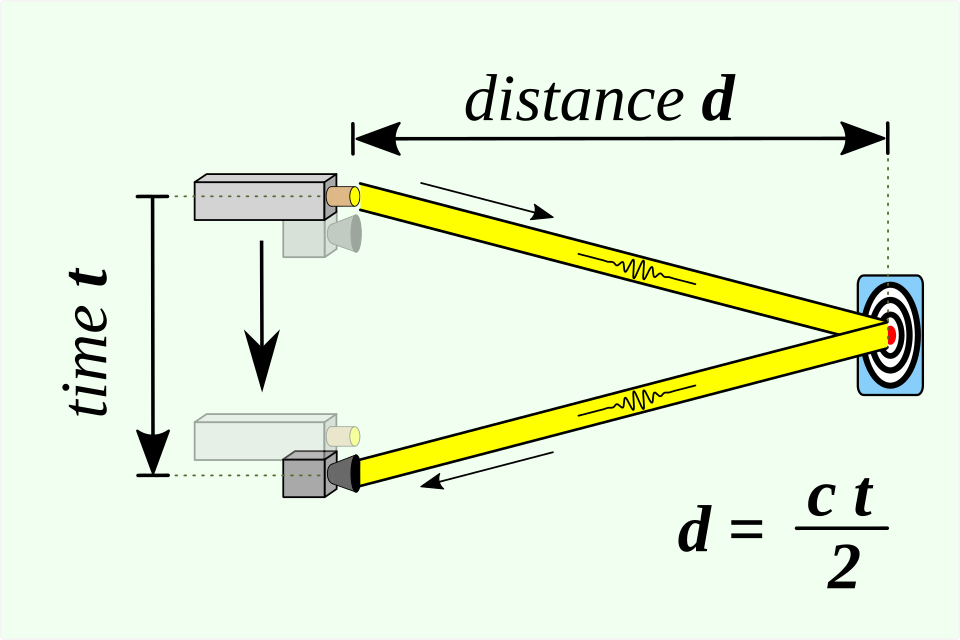
Un LiDAR mesure les distances grâce à la lumière : il émet des impulsions laser et chronomètre le temps qu’elles mettent à revenir (temps de vol). En faisant tourner ou balayer le faisceau, on obtient un nuage de points, des milliers de points 3D autour du robot. Le LiDAR fonctionne dans l’obscurité et fournit des distances précises, ce qui en fait le capteur principal pour la cartographie et l’évitement d’obstacles sur les robots mobiles et les quadrupèdes. La pluie, le brouillard, le verre et les surfaces très sombres peuvent le perturber.
Caméras de profondeur
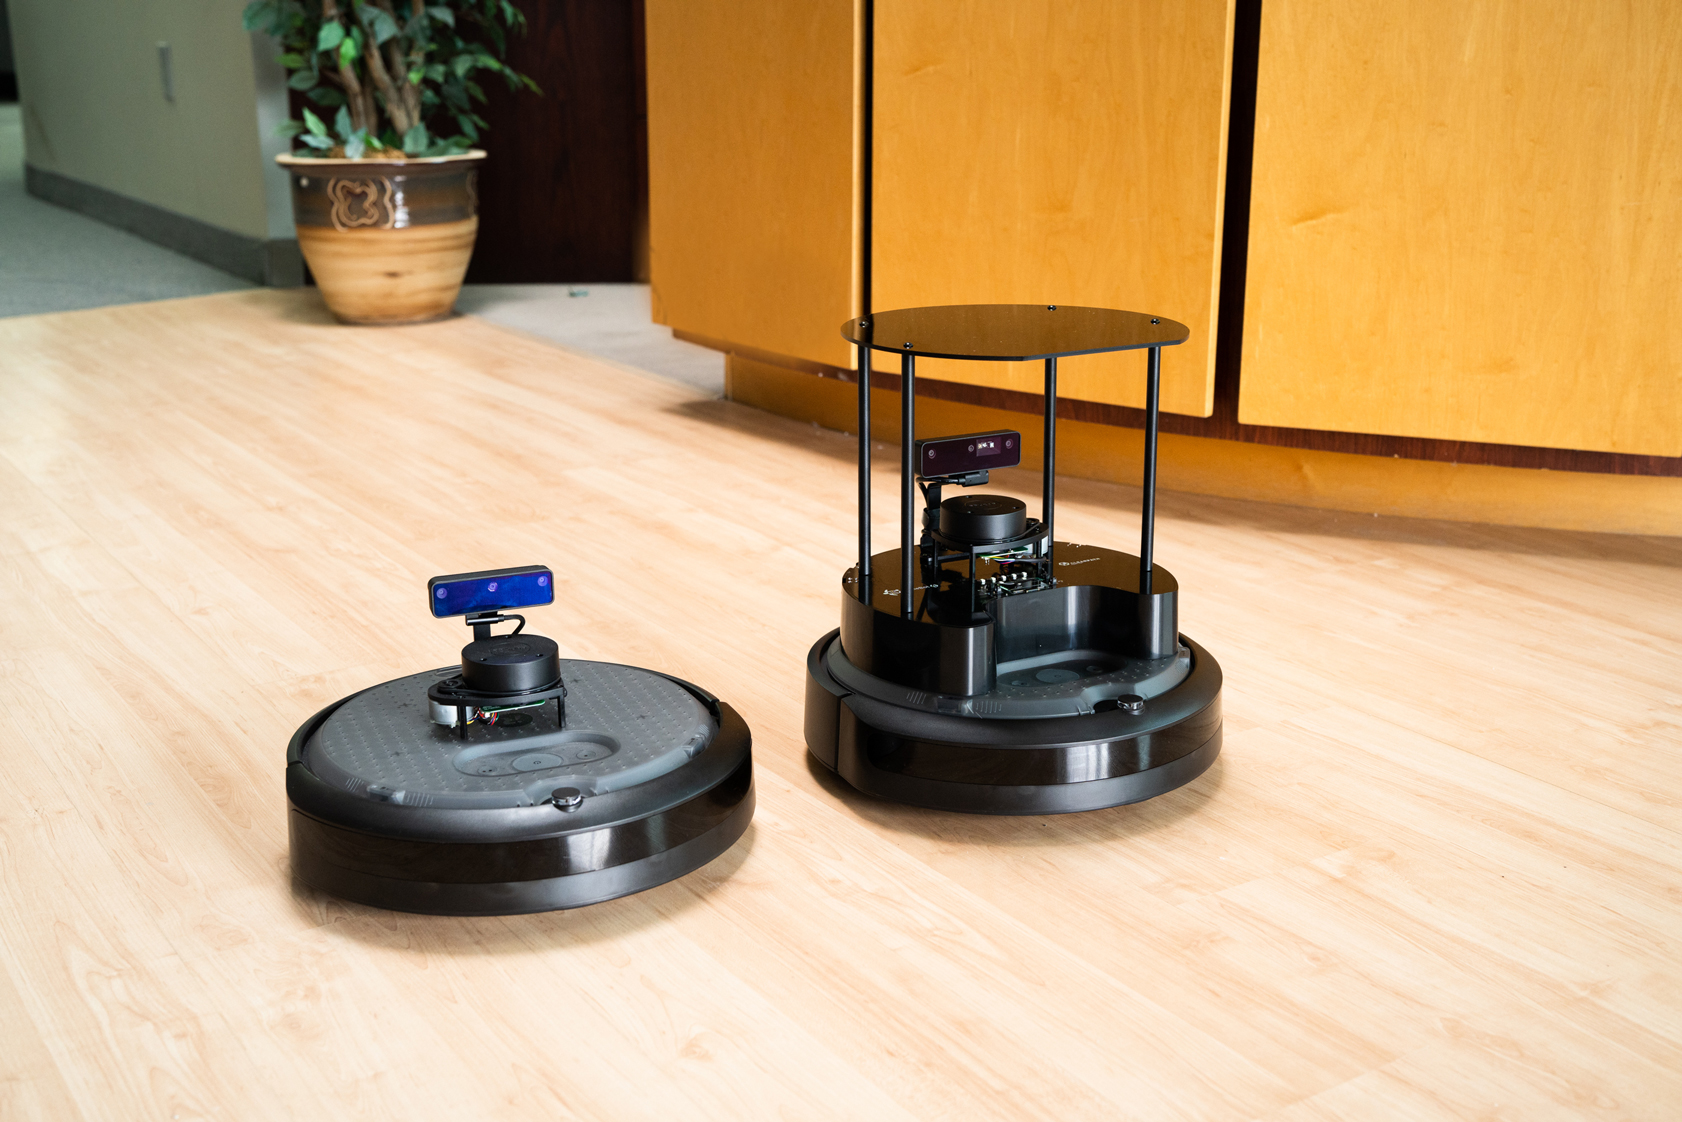
Les caméras de profondeur fournissent une image dont chaque pixel porte une distance.
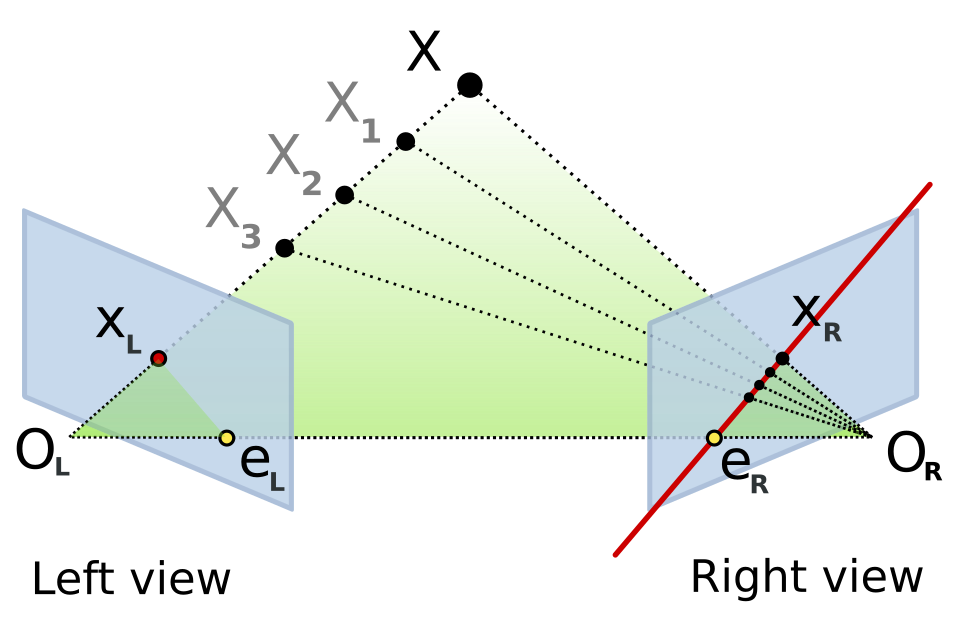
- Les caméras stéréo comparent deux images, comme les yeux humains ; elles fonctionnent en extérieur mais ont besoin d’une scène texturée.
- La lumière structurée projette un motif connu et analyse sa déformation ; très précise à courte distance, elle sert souvent au prélèvement d’objets.
- Les caméras à temps de vol chronomètrent des impulsions lumineuses pour chaque pixel.
Centrale inertielle : équilibre et orientation
Une centrale inertielle (IMU) combine des accéléromètres et des gyroscopes (souvent des puces MEMS) pour mesurer l’accélération et la rotation. Les robots marcheurs en dépendent pour savoir où se trouve le bas et à quelle vitesse ils basculent ; les robots mobiles la combinent à l’odométrie des roues pour estimer leur mouvement entre deux balayages LiDAR.
Capteurs d’effort
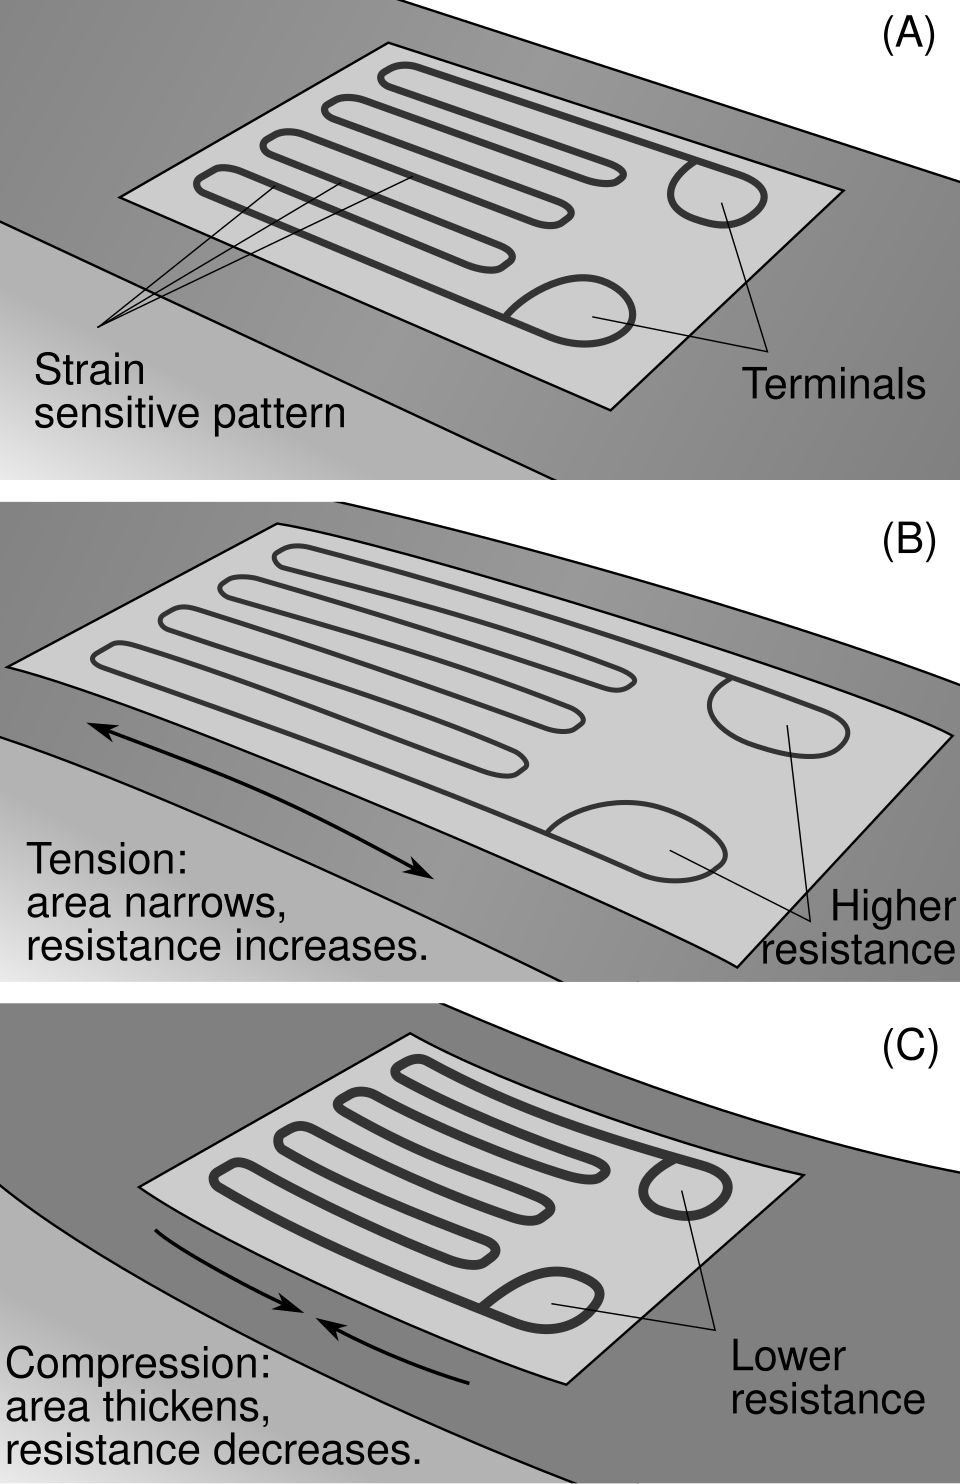
Un capteur d’effort (capteur force-couple), généralement monté entre le poignet du bras et son outil, mesure les forces de poussée et les couples de torsion dans toutes les directions. À l’intérieur, des jauges de déformation ou des éléments capacitifs détectent d’infimes déformations d’un corps métallique. Il permet aux robots de polir, d’assembler et d’insérer des pièces en douceur, et aide à détecter les collisions.
Toucher et autres sens
Les préhenseurs et les mains robotiques ajoutent des capteurs tactiles, et de nombreux robots embarquent des microphones, des caméras thermiques ou des capteurs de gaz pour les missions d’inspection.
Découvrez les LiDAR, les caméras et les capteurs d’effort du catalogue de pièces, ainsi que leurs fabricants dans l’annuaire.
Pour aller plus loin
- Lidar (Wikipedia) (s’ouvre dans un nouvel onglet)
- Time-of-flight camera (Wikipedia) (s’ouvre dans un nouvel onglet)
- Stereo camera (Wikipedia) (s’ouvre dans un nouvel onglet)
- Structured-light 3D scanner (Wikipedia) (s’ouvre dans un nouvel onglet)
- Inertial measurement unit (Wikipedia) (s’ouvre dans un nouvel onglet)
- Strain gauge (Wikipedia) (s’ouvre dans un nouvel onglet)