Mouvement : moteurs, réducteurs et préhenseurs
À l’intérieur d’une articulation de robot : moteurs, réducteurs et codeurs
Une articulation de robot transforme l’énergie électrique en mouvement maîtrisé. Découvrez le rôle du variateur, du moteur, du réducteur, des codeurs et du frein, et pourquoi de nombreux robots utilisent désormais des modules d’actionneurs intégrés.
Chaque articulation mobile d’un bras, d’une jambe ou d’un cou de robot est une petite machine à part entière. La comprendre permet d’expliquer l’essentiel de ce que l’on lit dans les caractéristiques d’un robot : charge utile, vitesse, précision et niveau de sécurité à proximité des personnes.
Le variateur
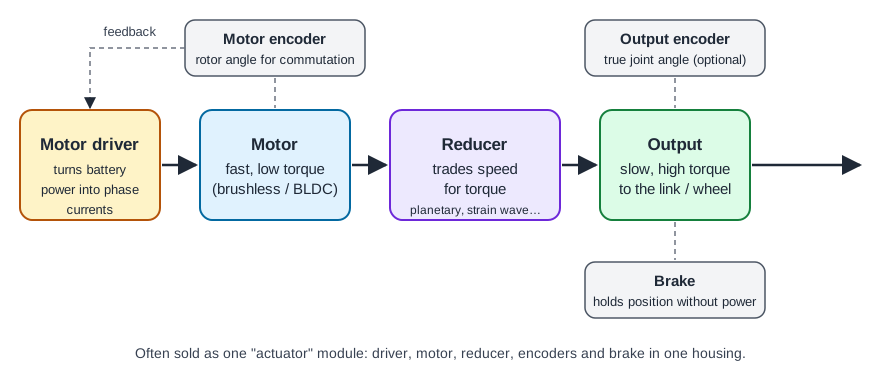
Le variateur (ou servovariateur) prélève l’énergie de la batterie ou du secteur et fournit au moteur les bons courants au bon moment. Pour les moteurs sans balais utilisés en robotique, il doit commuter le courant entre les phases du moteur à mesure que le rotor tourne ; c’est pourquoi il a besoin de connaître l’angle du rotor.
Le moteur
Les moteurs électriques tournent volontiers vite, mais produisent relativement peu de couple pour leur taille. Les robots utilisent surtout des moteurs à courant continu sans balais (BLDC) ou des moteurs couple frameless, efficaces et compacts. Voir les moteurs électriques des robots.
Le réducteur
Un réducteur diminue la vitesse et multiplie le couple à peu près du même facteur, si bien qu’un petit moteur rapide peut déplacer lentement et précisément un bras lourd. Les bras robotiques et les humanoïdes utilisent couramment des réducteurs harmoniques (strain wave), cycloïdaux ou planétaires, chacun avec ses propres compromis en matière de précision, de rigidité, d’encombrement et de coût. Voir les réducteurs de robots expliqués.
Les codeurs
Les codeurs mesurent la rotation. Un codeur côté moteur fournit l’angle du rotor dont le variateur a besoin ; un codeur côté sortie, optionnel, mesure l’angle réel de l’articulation après le réducteur, ce qui améliore la précision et la sécurité. Les codeurs absolus conservent la position après une coupure de courant ; les codeurs incrémentaux nécessitent une prise d’origine. Voir boucles de régulation et codeurs.
Le frein
De nombreuses articulations de bras intègrent un frein qui maintient l’articulation hors tension, pour que le bras ne tombe pas. Les quadrupèdes et les humanoïdes se passent souvent de freins pour gagner du poids et s’en remettent au contrôleur.
Les actionneurs intégrés
De nombreux robots récents utilisent des modules d’actionneurs qui réunissent dans un même boîtier variateur, moteur, réducteur, codeurs et parfois un capteur de couple. Le câblage et les réparations s’en trouvent simplifiés : une articulation défaillante se remplace d’un seul bloc. Les actionneurs conçus pour les robots à pattes utilisent souvent un faible rapport de réduction (entraînement quasi direct) afin que l’articulation reste réversible : elle peut être entraînée par des forces extérieures, ce qui aide à absorber les chocs.
Vous cherchez des articulations de rechange ? Parcourez les actionneurs, les réducteurs et les moteurs du catalogue de pièces, chacun avec sa compatibilité vérifiée par modèle de robot.