Bewegung: Motoren, Getriebe und Greifer
Das Innere eines Robotergelenks: Motoren, Getriebe und Encoder
Ein Robotergelenk wandelt elektrische Energie in kontrollierte Bewegung um. Erfahren Sie, welche Aufgabe Motortreiber, Motor, Getriebe, Encoder und Bremse jeweils haben und warum viele Roboter heute integrierte Aktormodule verwenden.
Jedes bewegliche Gelenk eines Roboterarms, Beins oder Halses ist eine kleine Maschine für sich. Wer es versteht, versteht den Großteil dessen, was in Roboter-Datenblättern steht: Nutzlast, Geschwindigkeit, Präzision und wie sicher der Roboter in der Nähe von Menschen ist.
Der Motortreiber
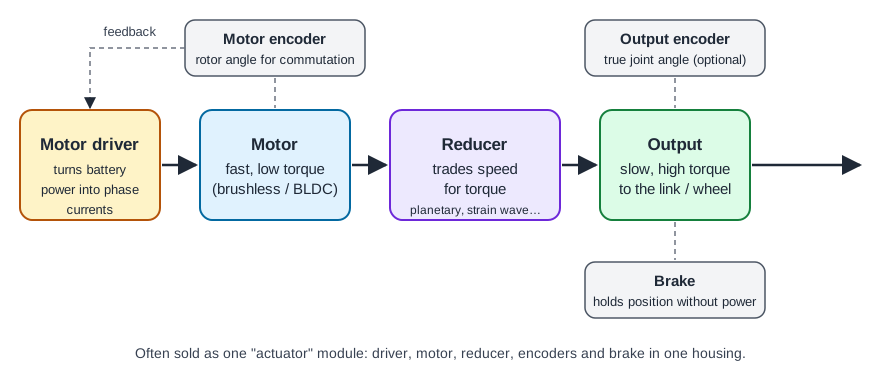
Der Treiber (oder Servoverstärker) bezieht Energie aus dem Akku oder dem Stromnetz und versorgt den Motor im richtigen Moment mit den richtigen Strömen. Bei den in Robotern verwendeten bürstenlosen Motoren muss er den Strom zwischen den Motorphasen umschalten, während sich der Rotor dreht; deshalb muss er den Rotorwinkel kennen.
Der Motor
Elektromotoren drehen gut schnell, liefern aber im Verhältnis zu ihrer Größe relativ wenig Drehmoment. Roboter verwenden meist bürstenlose Gleichstrommotoren (BLDC) oder rahmenlose Torquemotoren, die effizient und kompakt sind. Siehe Elektromotoren in Robotern.
Das Getriebe
Ein Getriebe (Untersetzungsgetriebe) senkt die Drehzahl und vervielfacht das Drehmoment ungefähr um denselben Faktor, sodass ein kleiner, schneller Motor einen schweren Arm langsam und präzise bewegen kann. Roboterarme und Humanoide verwenden häufig Wellgetriebe (Harmonic Drive), Zykloidgetriebe oder Planetengetriebe, jedes mit eigenen Vor- und Nachteilen bei Präzision, Steifigkeit, Größe und Kosten. Siehe Robotergetriebe erklärt.
Encoder
Encoder messen Drehbewegungen. Ein motorseitiger Encoder liefert den Rotorwinkel, den der Treiber braucht; ein optionaler abtriebsseitiger Encoder misst den tatsächlichen Gelenkwinkel hinter dem Getriebe, was Genauigkeit und Sicherheit verbessert. Absolutwertgeber behalten die Position nach einem Stromausfall; Inkrementalgeber brauchen eine Referenzfahrt. Siehe Regelkreise und Encoder.
Bremse
Viele Armgelenke haben eine Bremse, die das Gelenk im stromlosen Zustand hält, damit der Arm nicht herunterfällt. Vierbeiner und Humanoide verzichten oft auf Bremsen, um Gewicht zu sparen, und verlassen sich stattdessen auf die Regelung.
Integrierte Aktoren
Viele neuere Roboter nutzen Aktormodule, die Treiber, Motor, Getriebe, Encoder und manchmal einen Drehmomentsensor in einem Gehäuse vereinen. Das vereinfacht Verkabelung und Reparaturen: Ein defektes Gelenk lässt sich als Ganzes tauschen. Aktoren für Laufroboter haben oft eine niedrige Untersetzung (Quasi-Direktantrieb), damit das Gelenk rückdrehbar bleibt: Es kann von außen bewegt werden, was hilft, Stöße abzufangen.
Sie suchen Ersatzgelenke? Sehen Sie sich im Teilekatalog Aktoren, Getriebe und Motoren an, jeweils mit geprüfter Kompatibilität zu den Robotermodellen.