Bewegung: Motoren, Getriebe und Greifer
Elektromotoren in Robotern: bürstenlose, rahmenlose und Schrittmotoren
Fast jeder Roboter bewegt sich mit Elektromotoren. Erfahren Sie, wie bürstenlose Gleichstrommotoren funktionieren, warum Roboter rahmenlose Torquemotoren verwenden und wo Schrittmotoren und Bürstenmotoren noch vorkommen.
Elektromotoren wandeln Strom in Drehmoment um. Roboter brauchen Motoren, die leicht, effizient und gut regelbar sind und kurzzeitig ein hohes Drehmoment liefern können, etwa wenn ein Humanoid sein Gleichgewicht wiederfindet.
Bürstenlose Gleichstrommotoren (BLDC)
Ein bürstenloser Motor hat Permanentmagnete auf dem Rotor und Kupferwicklungen im Stator. Statt mechanischer Bürsten schaltet der Motortreiber den Strom elektronisch zwischen den Wicklungen um und nutzt dafür den Rotorwinkel von einem Encoder oder von Hall-Sensoren. Da keine Bürsten verschleißen, sind BLDC-Motoren langlebig, arbeiten effizient und lassen sich sehr präzise regeln; deshalb dominieren sie in modernen Robotern.
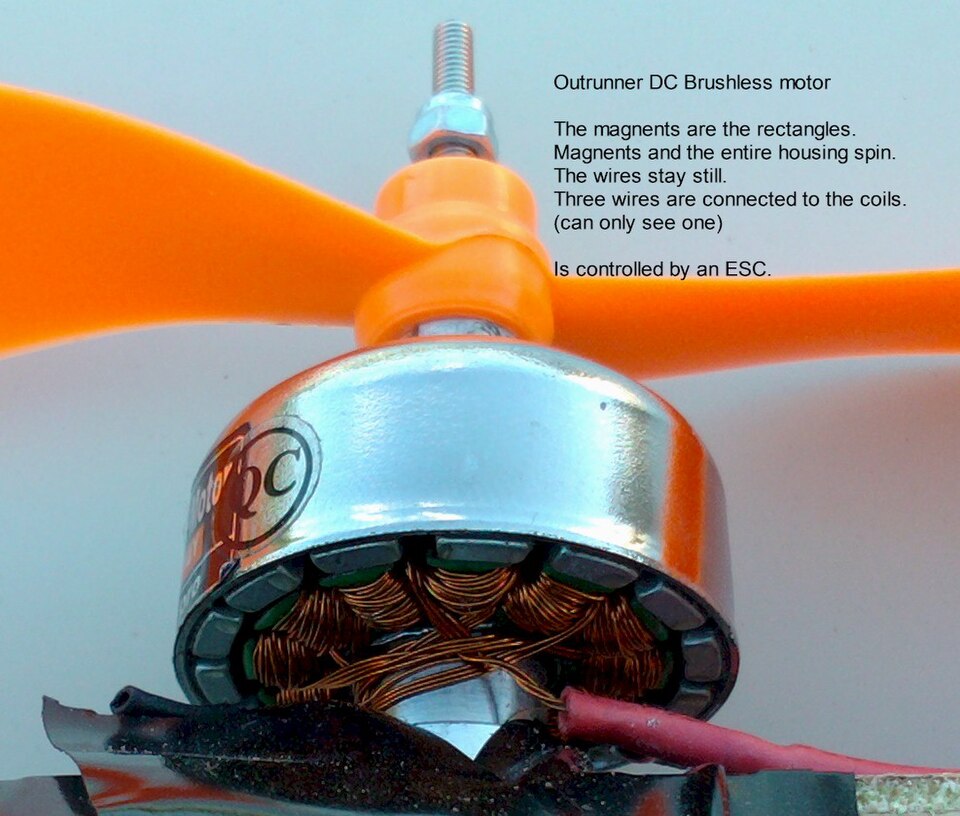
- Innenläufer: Der Rotor dreht sich im Inneren des Stators; kompakt und gut für hohe Drehzahlen.
- Außenläufer: Der Rotor ist eine äußere Glocke um den Stator; der größere Durchmesser bringt mehr Drehmoment, beliebt in Aktoren von Laufrobotern und in Drohnen.
Rahmenlose Torquemotoren
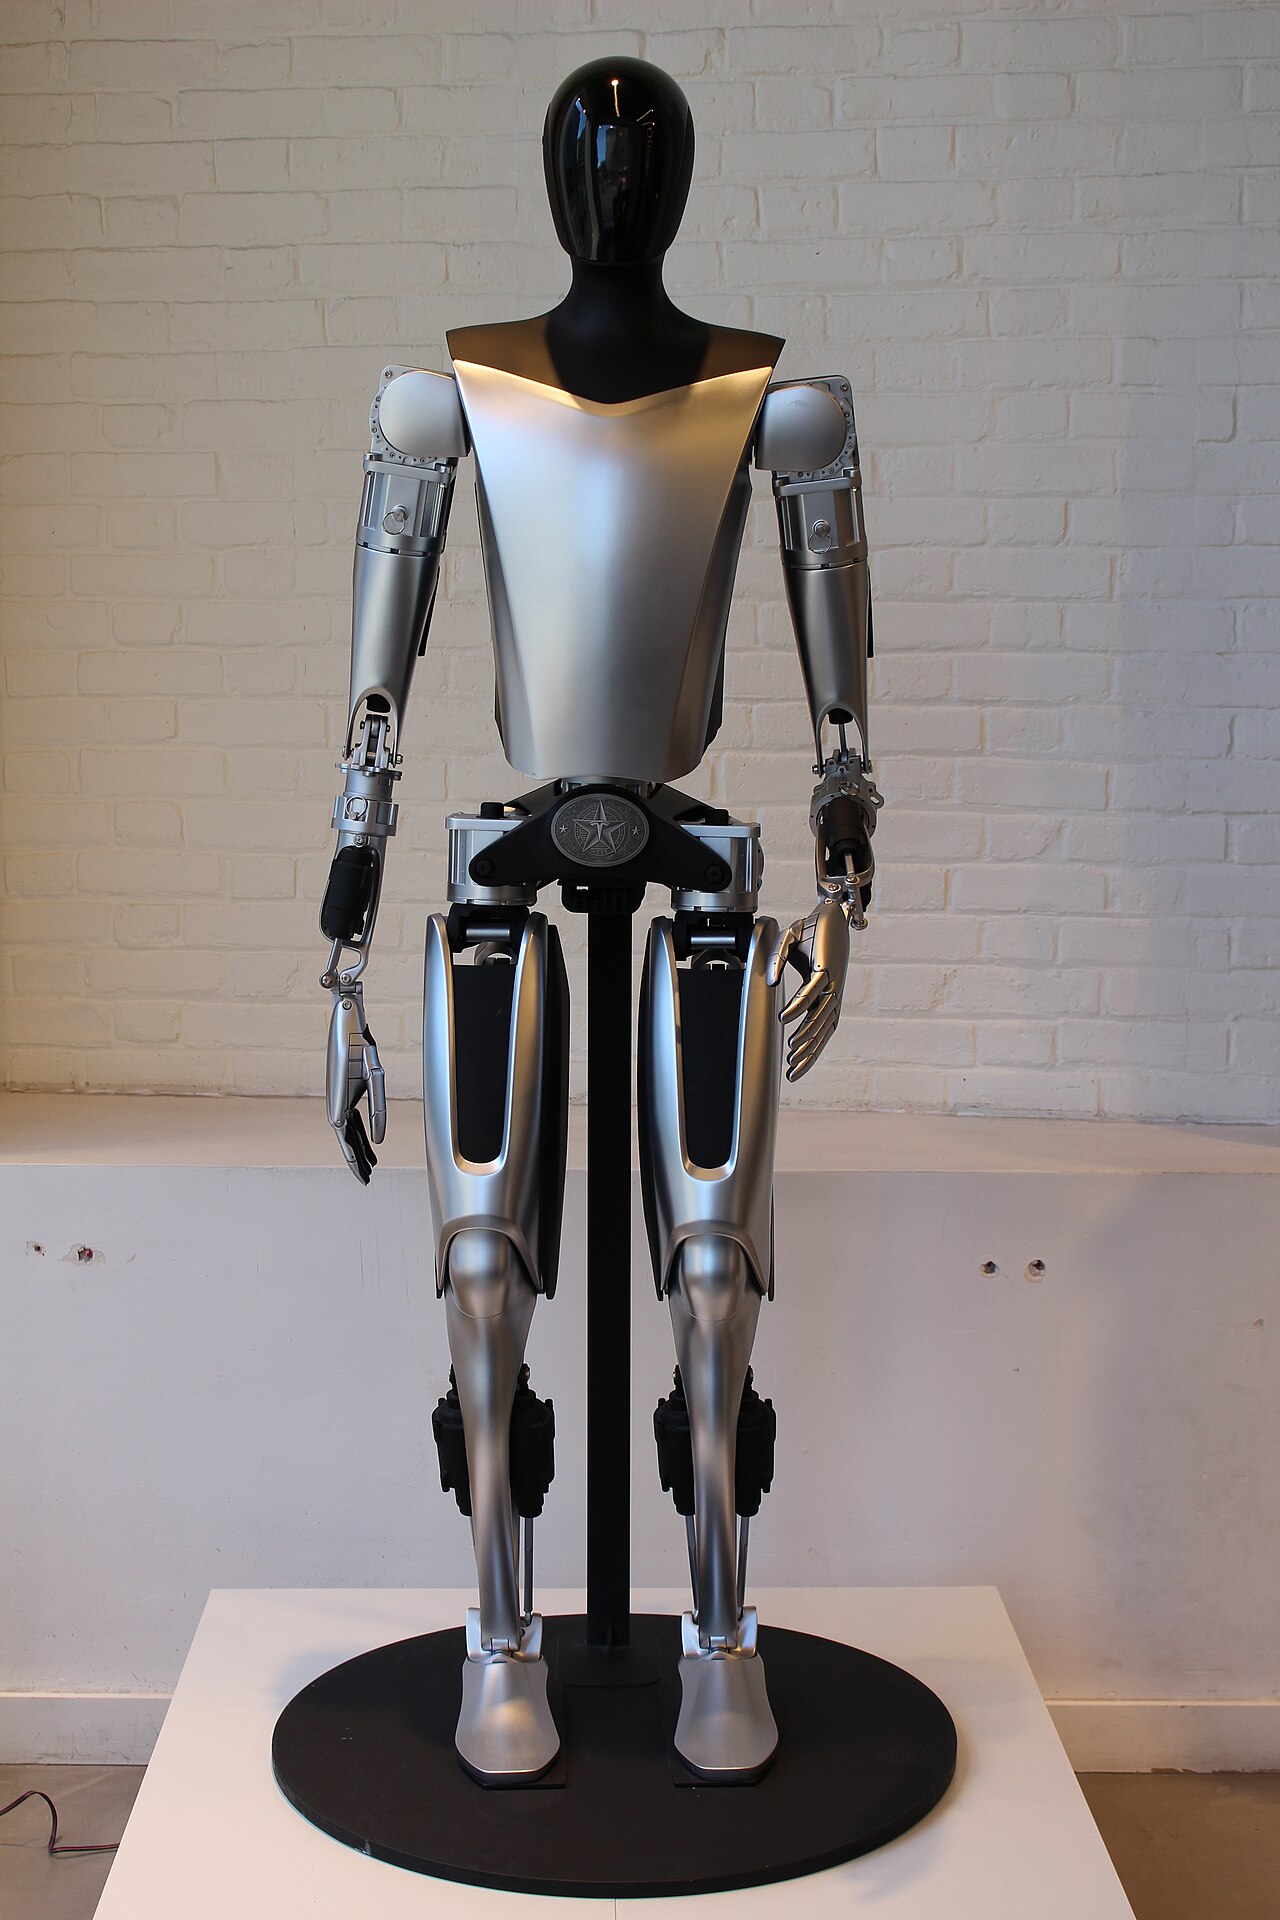
Ein rahmenloser Motor wird als separater Rotor und Stator ohne Gehäuse, Welle oder Lager verkauft. Der Roboterhersteller baut sie direkt in das Gelenk ein und spart so Platz und Gewicht. Viele Gelenke von Cobots und Humanoiden nutzen diesen Ansatz, kombiniert mit einem Wellgetriebe und einer Hohlwelle für die Kabel.
Schrittmotoren
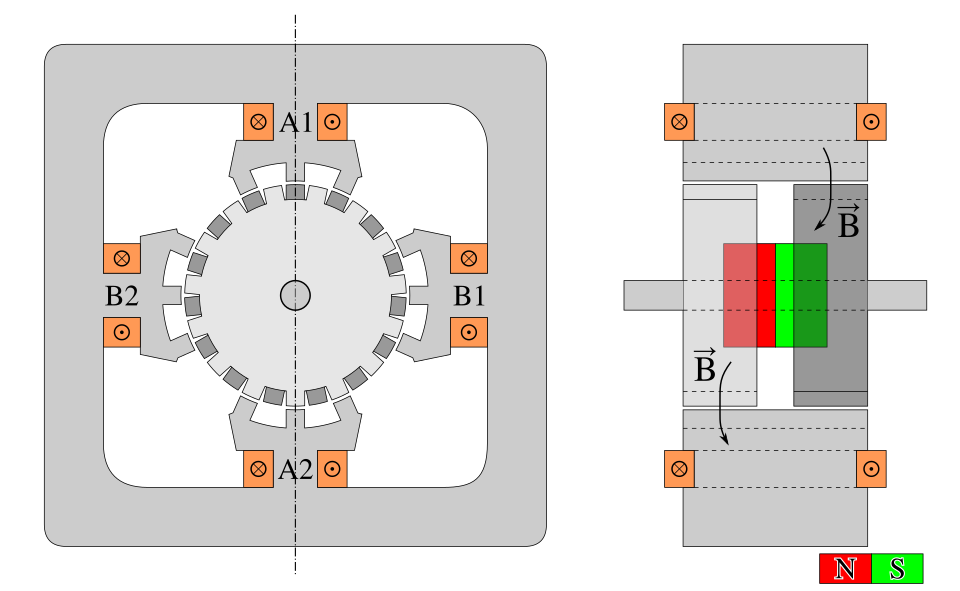
Schrittmotoren bewegen sich in festen Schritten und können eine Position ohne Lagesensor halten, was sie günstig und einfach macht. Man findet sie häufig in 3D-Druckern, Tischroboterarmen und Lernrobotern, doch bei gleichem Drehmoment sind sie schwerer und weniger effizient als bürstenlose Motoren und können bei Überlast Schritte verlieren.
Bürstenbehaftete Gleichstrommotoren
Bürstenmotoren sind günstig und einfach anzusteuern und finden sich noch in Spielzeug, kleinen Greifern und preiswerten Radrobotern. Ihre Bürsten verschleißen, daher sind sie in professionellen Robotern selten.
Worauf Sie in einem Datenblatt achten sollten
Motorenhersteller veröffentlichen Dauer- und Spitzendrehmoment, Drehzahl, Spannung und Drehmomentkonstante. Bei einem kompletten Roboter zählen diese Zahlen weniger als Abtriebsmoment und Geschwindigkeit des Gelenks hinter dem Getriebe und wie lange es diese halten kann, bevor es überhitzt.
Sehen Sie sich Motoren und die Komponentenhersteller im Verzeichnis an.