Steuerung und Navigation
Regelkreise und Encoder: Wie ein Roboter seine Position hält
Roboter bewegen sich präzise, weil sie sich viele Male pro Sekunde selbst messen und korrigieren. Erfahren Sie, wie Encoder Winkel messen, was ein PID-Regler tut und warum Rückführung Roboter sicher macht.
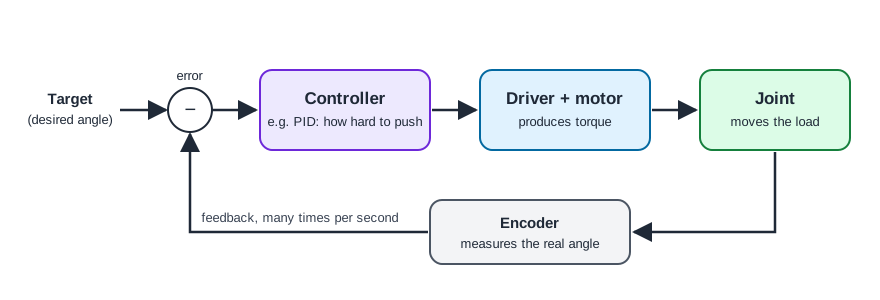
Motoren wissen nicht, wo sie stehen. Ein Roboter positioniert sein Werkzeug genau, weil er jedes Gelenk ständig misst und den Motorbefehl korrigiert. Das nennt man Regelung im geschlossenen Regelkreis.
Encoder: Winkel messen
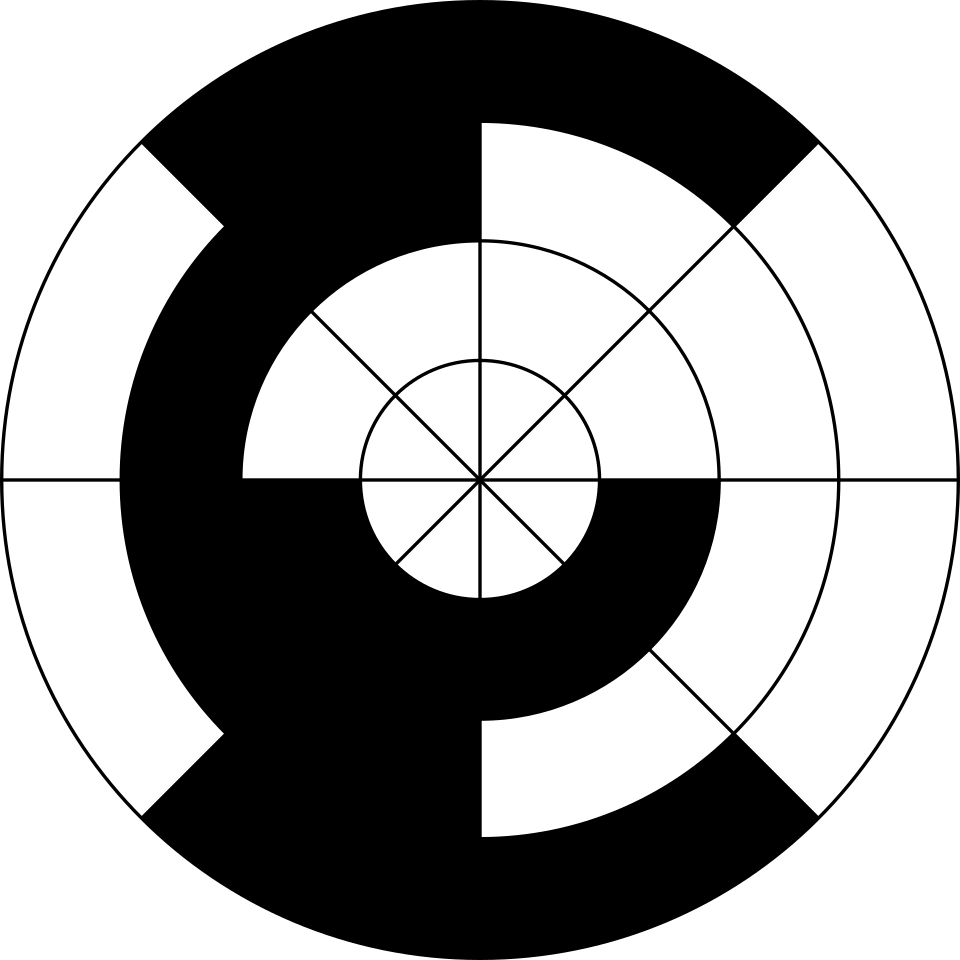
Ein Encoder (Drehgeber) ist ein Sensor, der Drehbewegungen misst.
- Optische Encoder schicken Licht durch eine gemusterte Scheibe; sie sind sehr präzise.
- Magnetische Encoder lesen einen Magneten mit einem Sensorchip aus; sie sind kompakt, robust und günstig.
- Inkrementalgeber zählen Schritte ab einem Bezugspunkt, daher muss der Roboter nach dem Einschalten eine Referenzfahrt machen.
- Absolutwertgeber kennen den genauen Winkel in jedem Moment, auch direkt nach dem Einschalten.
Robotergelenke haben oft einen Encoder am Motor und bei präzisen oder sicherheitsgerichteten Konstruktionen einen zweiten am Abtrieb hinter dem Getriebe.
Der Regler
Der Regler vergleicht den Sollwert mit dem Istwert und entscheidet, wie viel Drehmoment angefordert wird. Das klassische Verfahren ist der PID-Regler:
- Proportional: umso stärker gegensteuern, je weiter man vom Ziel entfernt ist.
- Integral: kleine, dauerhaft bestehende Abweichungen beseitigen, etwa die Wirkung der Schwerkraft.
- Differenzial: die Bewegung dämpfen, damit das Gelenk nicht überschwingt und schwingt.
Reale Roboter verschachteln mehrere Regelkreise: einen inneren Strom- (Drehmoment-) Regelkreis im Motortreiber, darüber Geschwindigkeits- und Lageregelkreise, die oft Tausende Male pro Sekunde durchlaufen werden.
Von den Gelenken zum Werkzeug: Kinematik
Eine Steuerung für den ganzen Arm muss eine gewünschte Werkzeugposition in Gelenkwinkel übersetzen. Die Vorwärtskinematik berechnet aus den Gelenkwinkeln, wo sich das Werkzeug befindet; die inverse Kinematik macht das Umgekehrte. Die Zahl der Gelenke entspricht den Freiheitsgraden (DOF) des Roboters: Sechs genügen, um ein Werkzeug in jeder Position und Orientierung innerhalb der Reichweite zu platzieren; ein siebter gibt dem Arm Spielraum, um Hindernissen auszuweichen.
Warum Rückführung für die Sicherheit wichtig ist
Kollaborative Roboter messen Gelenkmomente oder Motorströme, um unerwartete Kontakte zu erkennen und anzuhalten. Das funktioniert nur, weil der Regelkreis in jedem Moment weiß, was die Gelenke tun sollten und was sie tatsächlich tun.
Vergleichen Sie Wiederholgenauigkeit und Freiheitsgrade der Cobots im Katalog; jeder Wert ist mit seiner Quelle verlinkt.







