Grundlagen
Humanoide und Laufroboter: Wie sie gehen und das Gleichgewicht halten
Vierbeiner und Humanoide bewältigen Gelände, an dem jedes Rad scheitert. Erfahren Sie, wie Laufroboter balancieren, warum ihre Gelenke und Füße wichtig sind und worauf Sie in den technischen Daten achten sollten.
Räder sind auf ebenen Böden effizient, doch Treppen, Schutt, Gras und Kabel halten sie auf. Beine können über Hindernisse steigen und weiterlaufen, allerdings um den Preis einer deutlich komplexeren Regelung.
Aufrecht bleiben
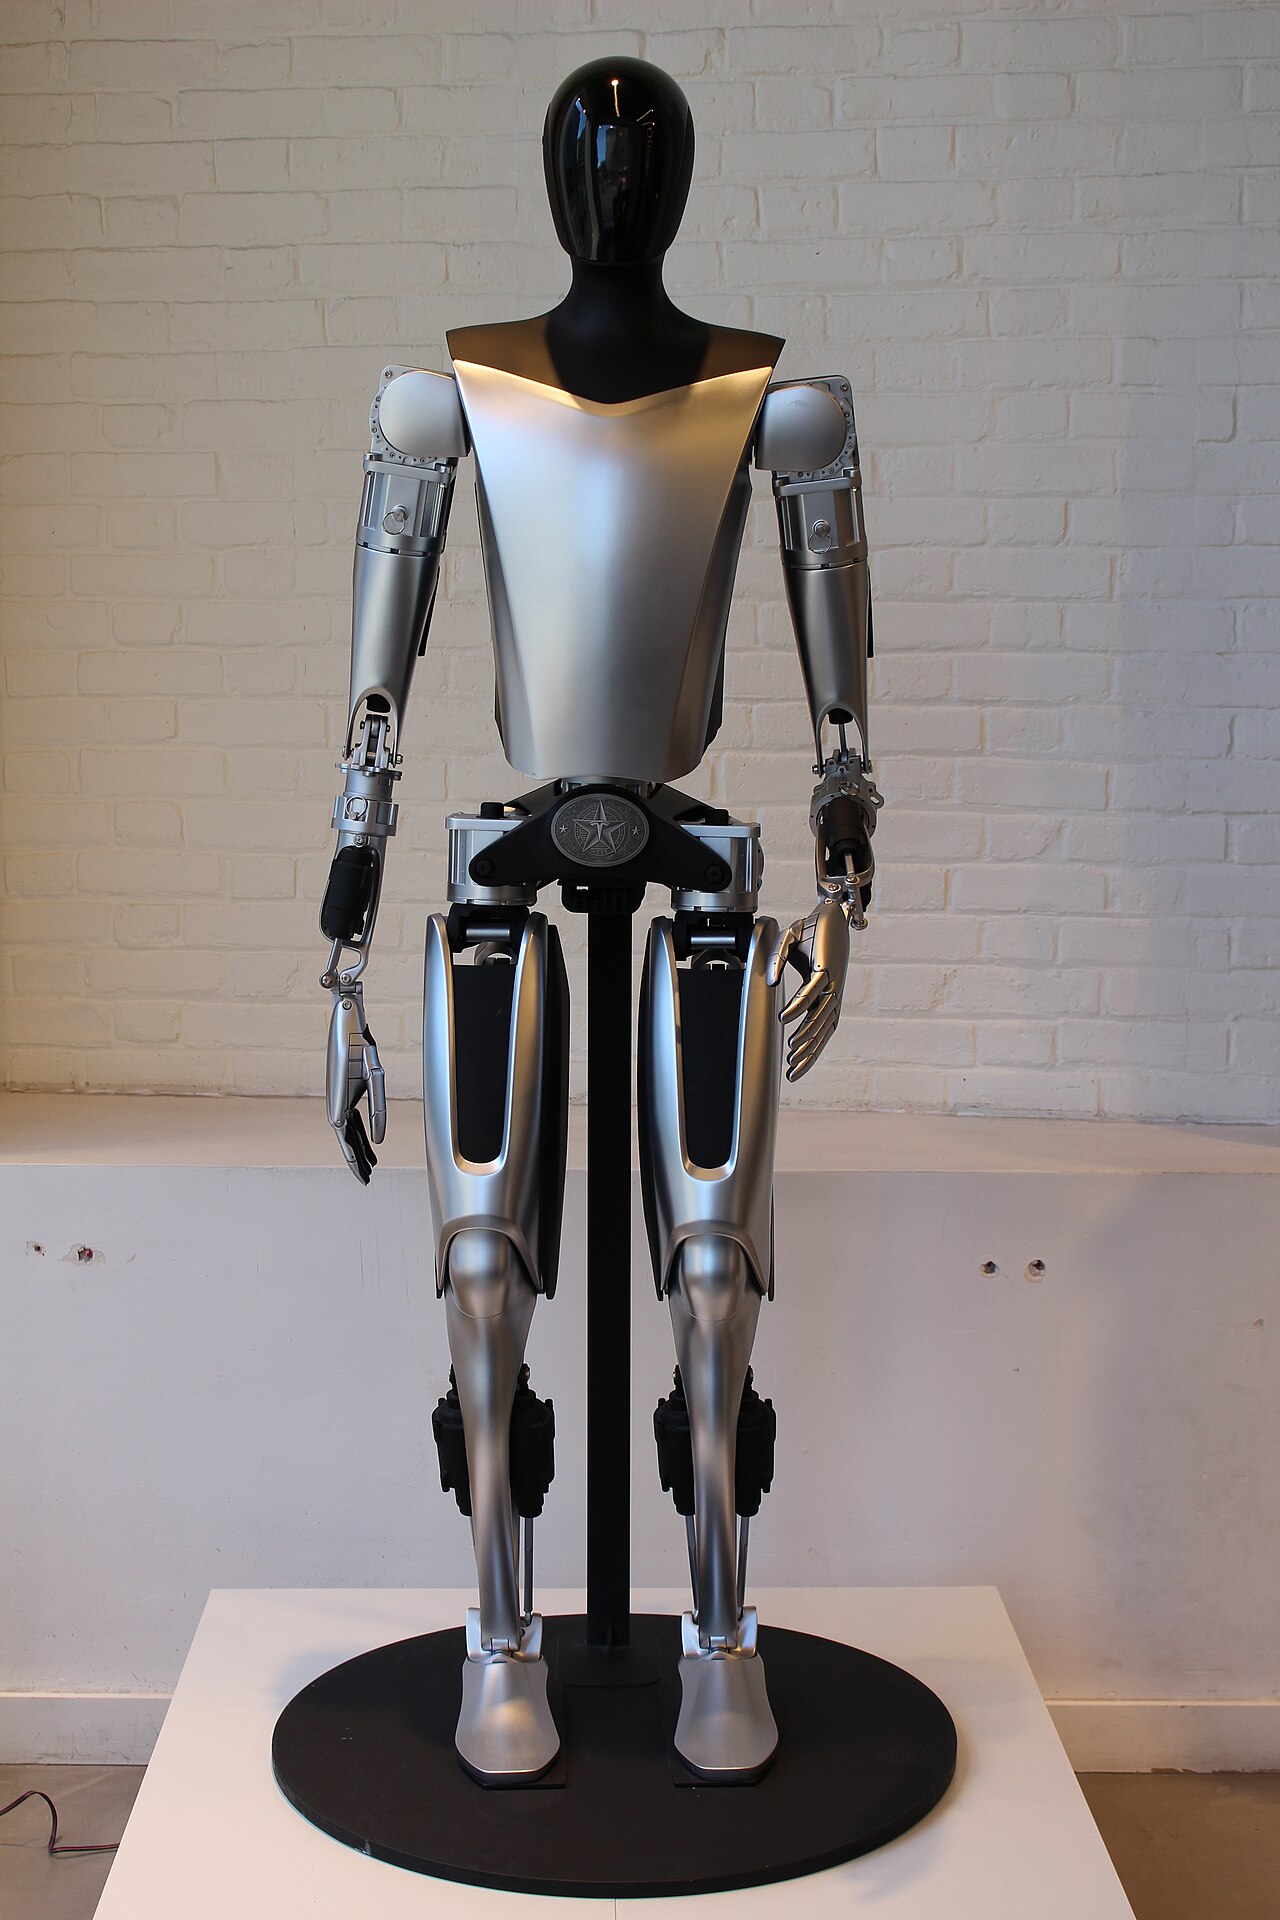
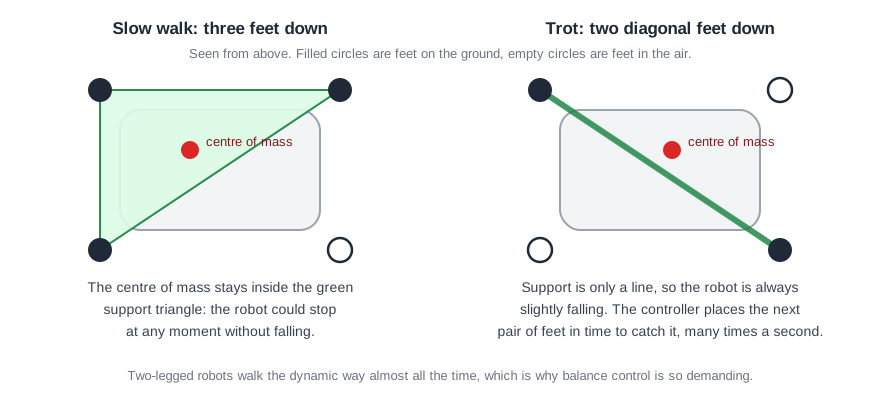
Ein Laufroboter ist ständig kurz davor umzufallen. Seine Steuerung liest die IMU (Neigung und Drehung) und die Gelenk-Encoder Hunderte Male pro Sekunde aus, schätzt ab, wohin sich sein Schwerpunkt bewegt, und setzt den nächsten Fuß oder verlagert sein Gewicht, um im Gleichgewicht zu bleiben. Frühe Humanoide gingen vorsichtig und mit flachen Füßen; moderne Roboter nutzen dynamisches Gleichgewicht und Regler, die in der Simulation per Reinforcement Learning trainiert wurden, was natürlichere und robustere Bewegungen ergibt.
Vierbeiner
Vier Beine sind von Natur aus stabiler als zwei. Vierbeinige Roboter verschiedener Hersteller werden für industrielle Inspektion, Forschung und Sicherheitsaufgaben eingesetzt und tragen oft LiDAR und Kameras. Ihre Beine haben typischerweise je drei Motoren (Hüfte, Oberschenkel und Knie); Varianten mit Rad-Bein-Kombination haben zusätzlich ein angetriebenes Rad an jedem Fuß, um auf ebenem Boden schneller voranzukommen.
Humanoide
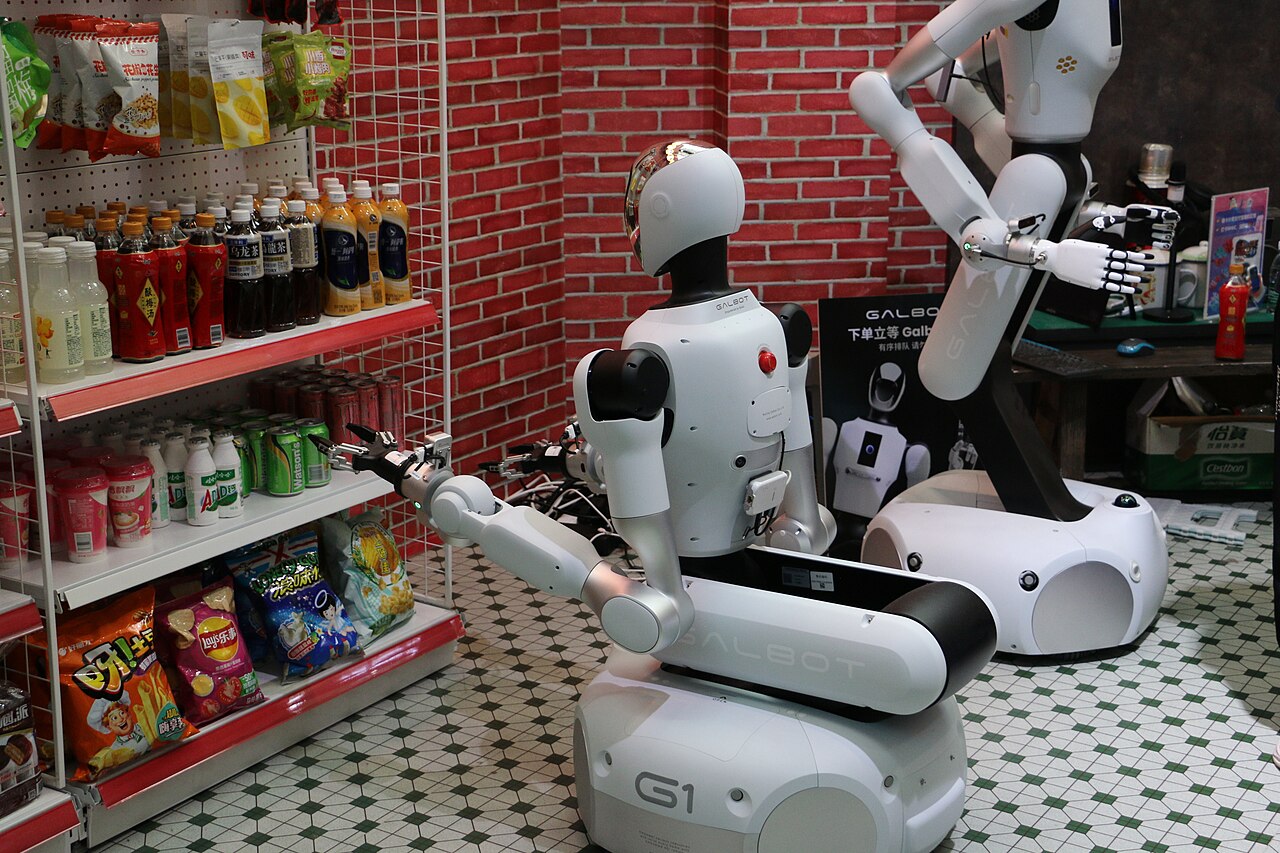
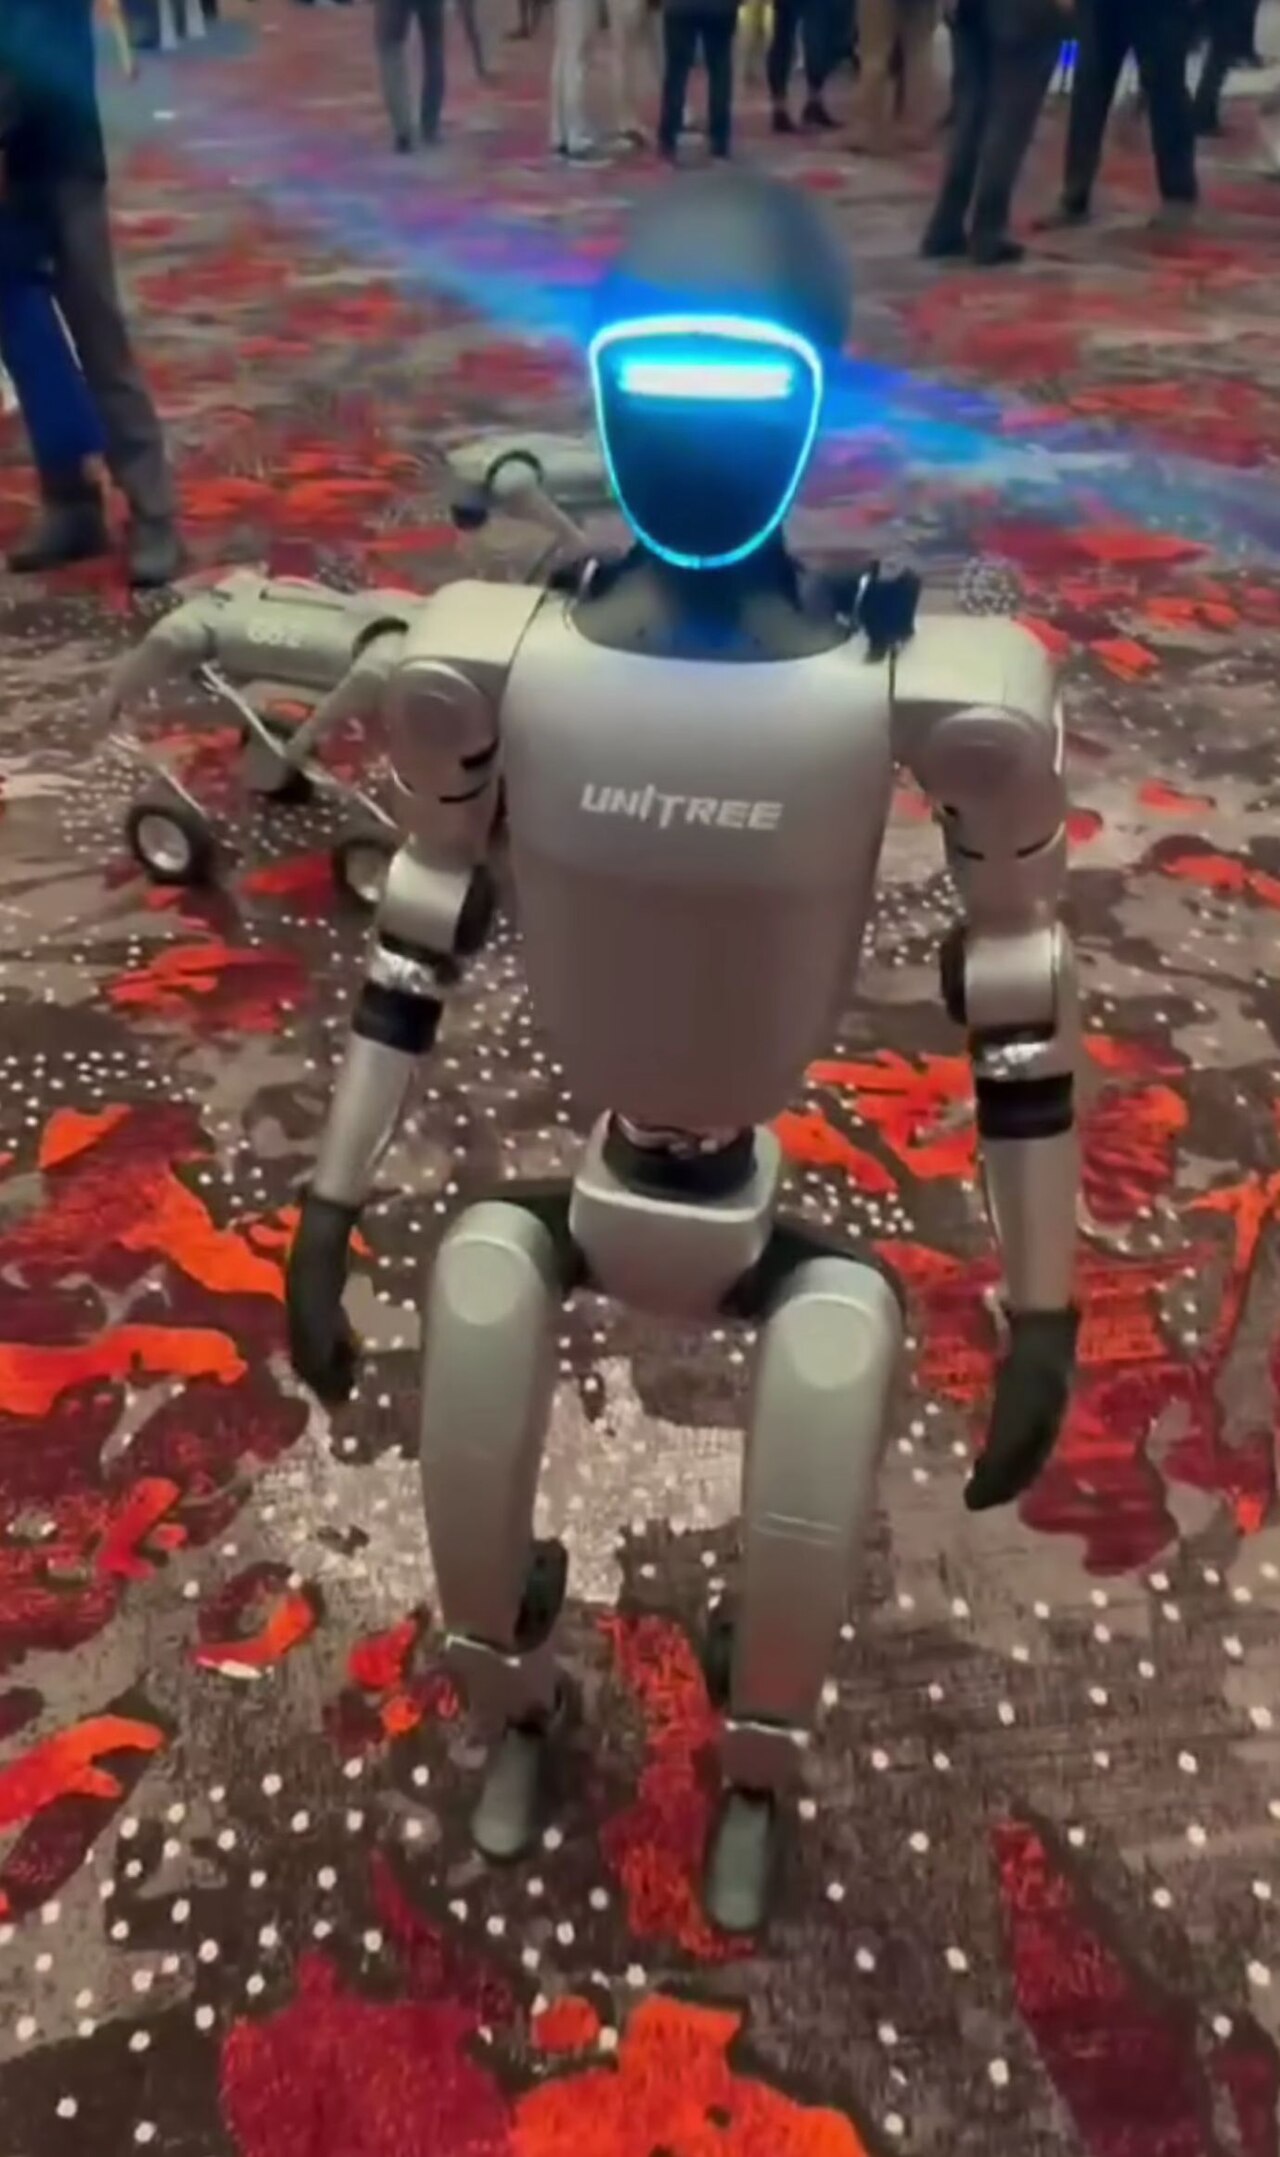
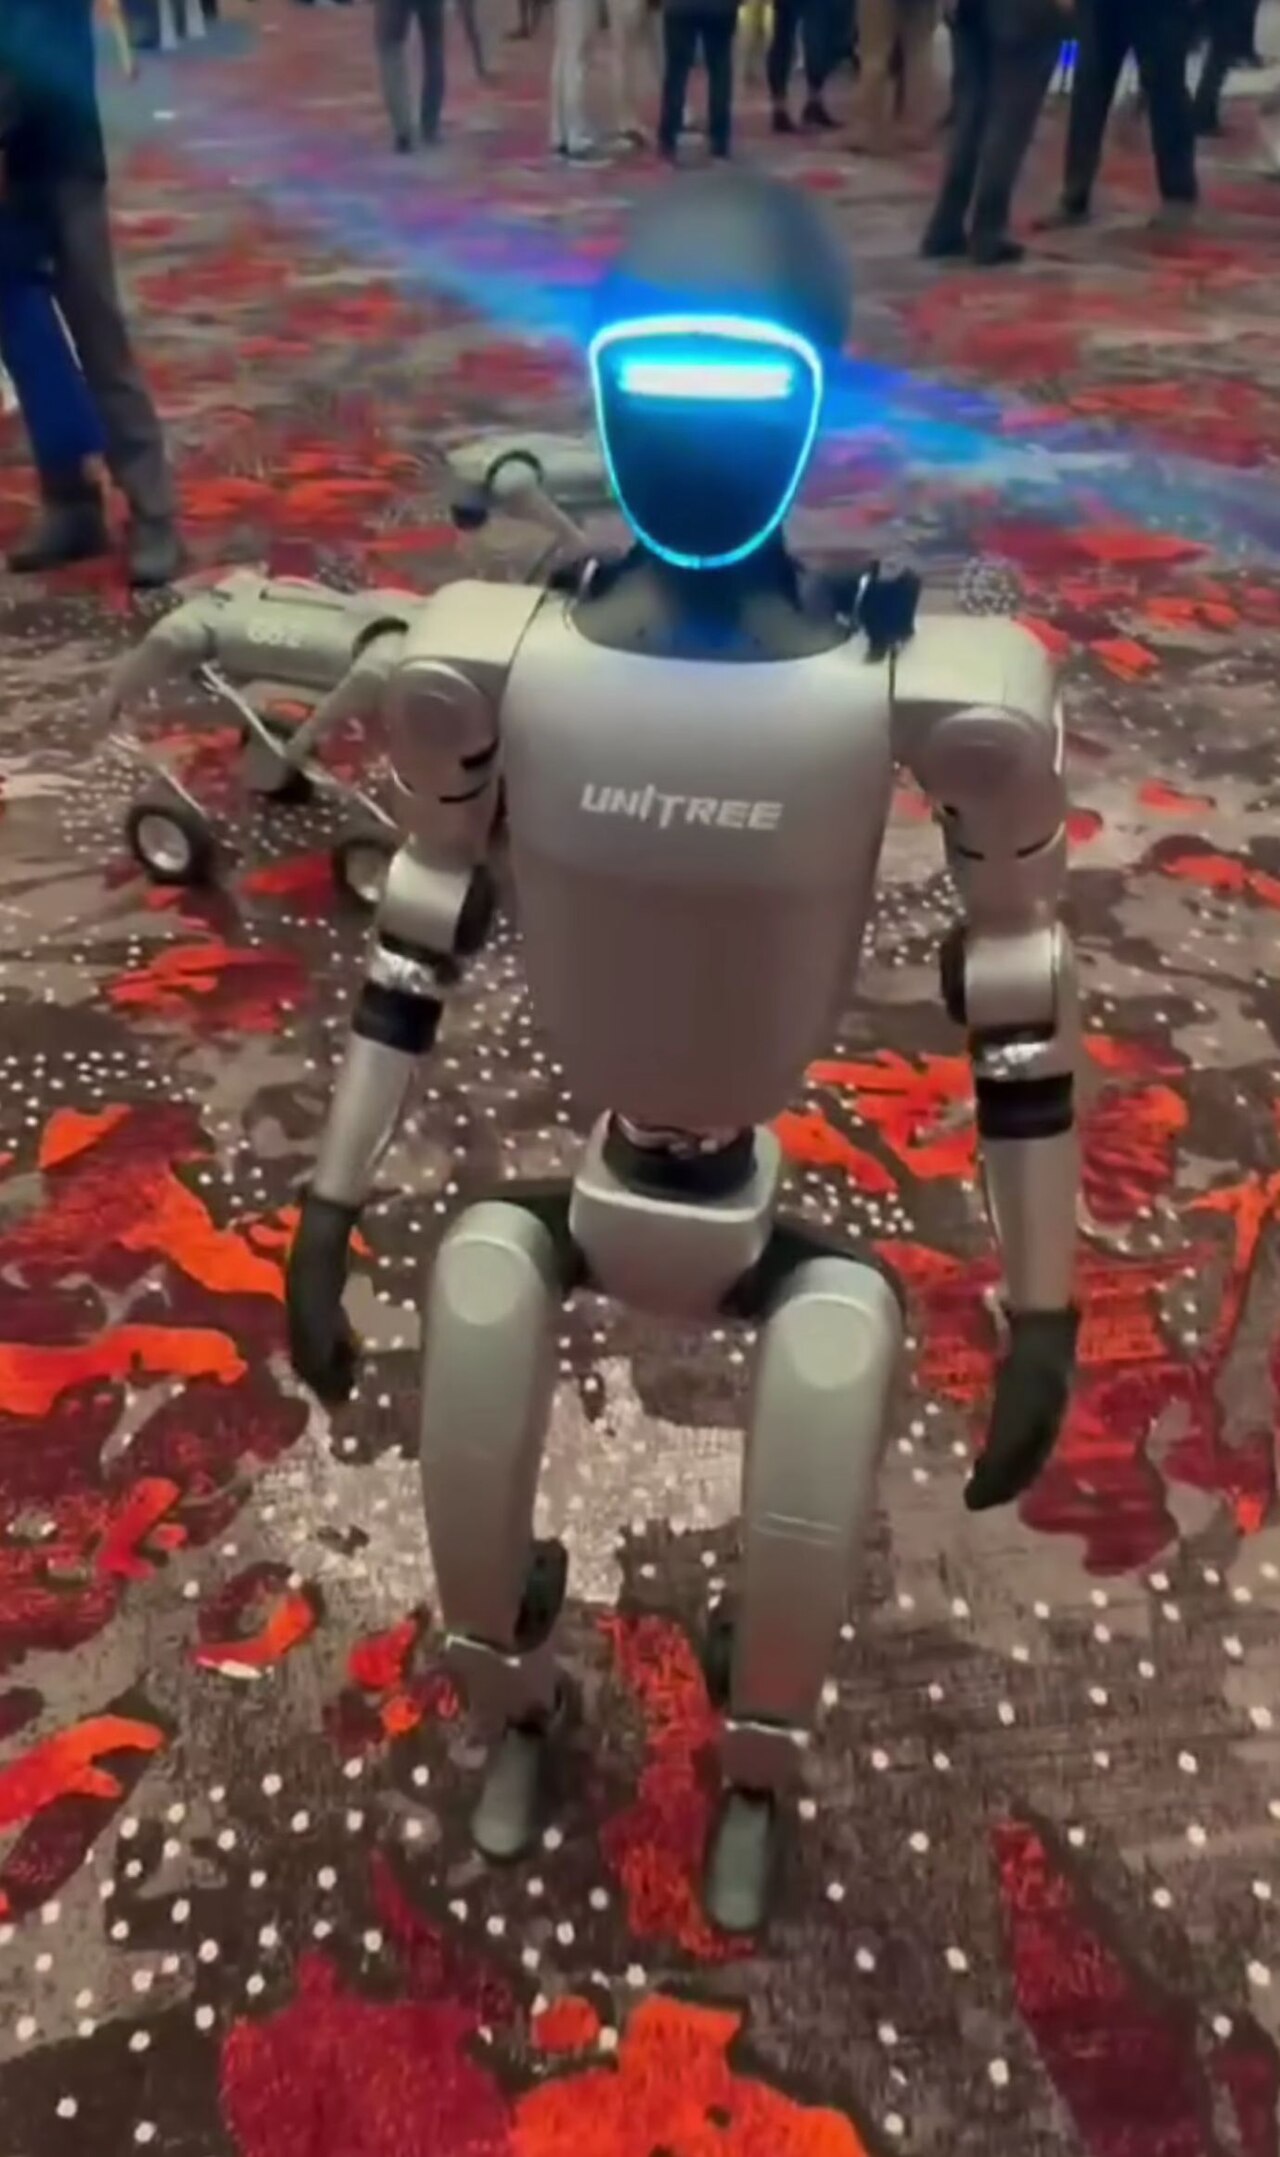
Humanoide sollen in Räumen arbeiten, die für Menschen gebaut sind, und menschliche Werkzeuge benutzen. Sie brauchen viel mehr Gelenke (Arme, Hände, Taille und Hals), was sie schwerer, teurer und schwieriger zu regeln macht. Die meisten werden derzeit für Forschung, Lehre und Pilotprojekte verkauft.
Gelenke und Füße
Laufroboter sind auf drehmomentstarke, rückdrehbare Aktoren angewiesen, die die Stöße bei jedem Schritt aushalten (siehe Das Innere eines Robotergelenks). Füße verschleißen und sind ein häufiges Ersatzteil.
Worauf Sie achten sollten
- Laufzeit und ob der Akku wechselbar ist.
- Nutzlast sowie das Gelände oder die Treppen, für die der Roboter ausgelegt ist.
- SDK-Zugang und ob eine Low-Level-Steuerung der Gelenke erlaubt ist (wichtig für die Forschung).
- IP-Schutzart, wenn er im Freien arbeiten soll.
Vergleichen Sie humanoide Roboter und Vierbeiner und sehen Sie sich die von Besitzern gemeldeten bekannten Probleme an.