Steuerung und Navigation
Freiheitsgrade und Kinematik: Wie ein Roboterarm einen Punkt erreicht
Warum die meisten Roboterarme sechs Gelenke haben, was Vorwärts- und inverse Kinematik bedeuten und wie Reichweite, Arbeitsraum und Singularitäten beeinflussen, was ein Arm leisten kann.
Ein Roboterarm ist eine Kette starrer Glieder, die durch motorisierte Gelenke verbunden sind. Wie viele Gelenke er hat und wie sie angeordnet sind, entscheidet darüber, wohin das Werkzeug gelangen kann und wie es sich dort ausrichten lässt.
Freiheitsgrade
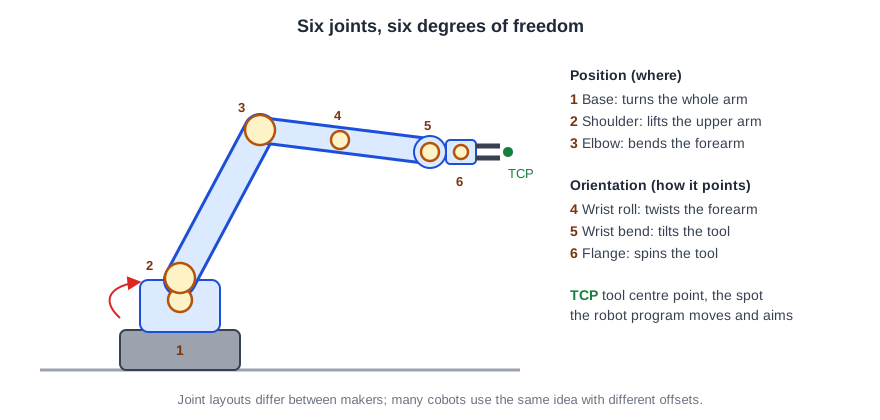
Ein frei im Raum schwebendes Objekt kann sich auf sechs unabhängige Arten bewegen: drei Translationen (links–rechts, vor–zurück, auf–ab) und drei Rotationen (Rollen, Nicken, Gieren). Um ein Werkzeug an jeder Position *und* in jedem Winkel innerhalb seines Arbeitsraums zu platzieren, braucht ein Arm daher mindestens sechs Gelenke. Deshalb ist der sechsachsige Knickarmroboter der häufigste Industrieroboter.
Weniger oder mehr Gelenke
- Vier Achsen (SCARA): schnelle Arme, die sich in einer horizontalen Ebene sowie auf und ab bewegen, wobei das Werkzeug immer nach unten zeigt. Ideal für Pick-and-Place und Montage auf einem Tisch.
- Delta-Roboter (Parallelkinematik): drei leichte Arme, die an einer Platte zusammenlaufen, für sehr schnelles Kommissionieren von Förderbändern.
- Kartesische Roboter (Portalroboter): gerade Achsen wie bei einem 3D-Drucker; einfach, präzise und leicht in großem Maßstab zu bauen.
- Sieben Achsen: ein Gelenk mehr als unbedingt nötig. Das zusätzliche, *redundante* Gelenk erlaubt es dem Arm, seinen Ellbogen zu bewegen, während das Werkzeug stillsteht; das hilft, um Hindernisse herumzugreifen oder näher bei Menschen zu arbeiten, weshalb mehrere Cobots und Forschungsarme sieben Gelenke haben.
Vorwärts- und inverse Kinematik
Die Vorwärtskinematik beantwortet die Frage: *Wenn jedes Gelenk in diesem Winkel steht, wo ist dann das Werkzeug?* Sie hat genau eine Antwort und ist schnell berechnet.
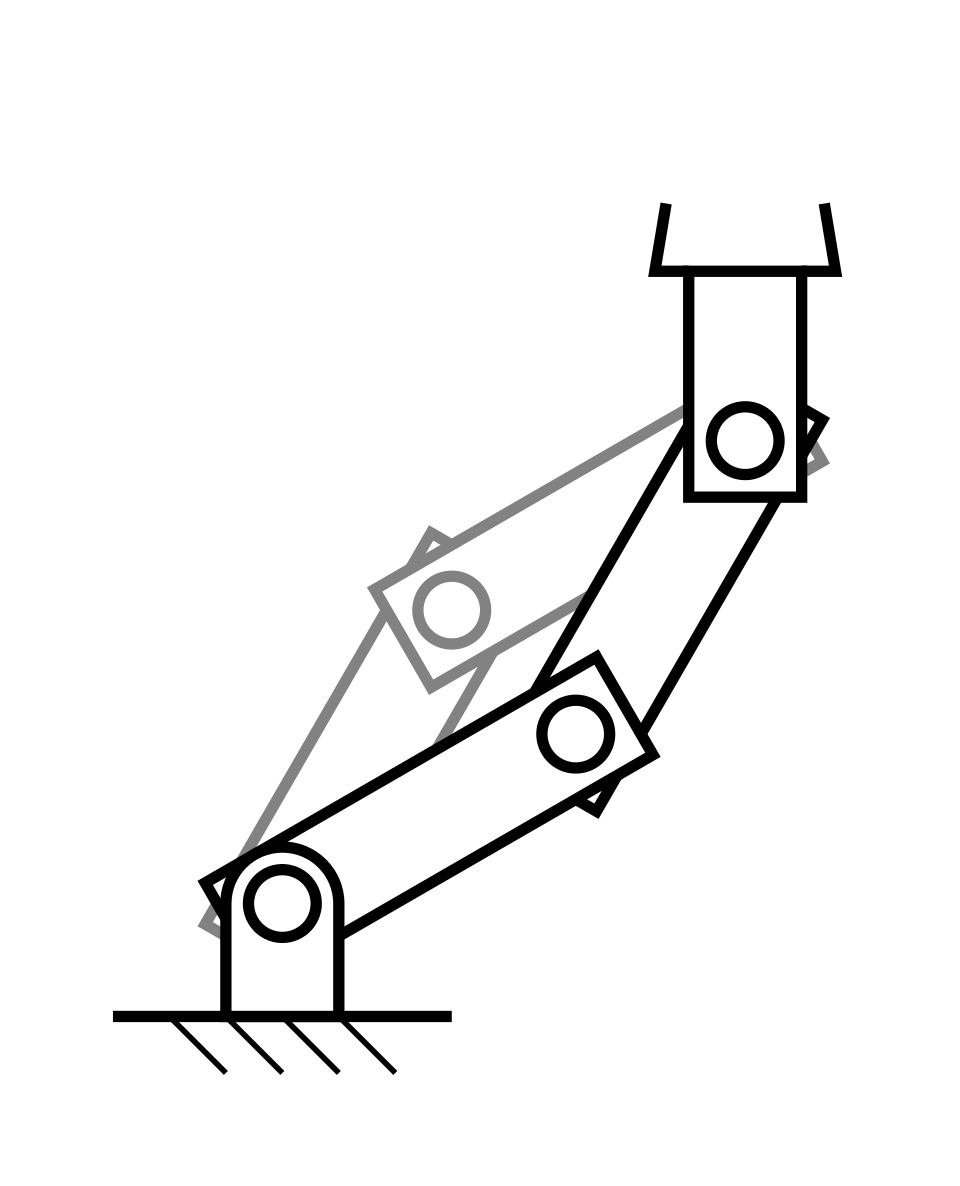
Die inverse Kinematik beantwortet die Frage, die der Programmierer tatsächlich stellt: *Welche Gelenkwinkel bringen das Werkzeug hierher, in diese Richtung ausgerichtet?* Es kann mehrere Antworten geben (zum Beispiel Ellbogen oben oder Ellbogen unten) oder gar keine, wenn der Punkt außer Reichweite liegt. Die Robotersteuerung löst diese Aufgabe während der Bewegung viele Male pro Sekunde.
Werkzeugmittelpunkt (TCP)
Programme bewegen nicht direkt die Gelenke, sondern den Werkzeugmittelpunkt (Tool Center Point, TCP), einen am Werkzeug definierten Punkt wie die Spitze eines Schweißbrenners oder die Mitte zwischen den Greiferfingern. Ist der TCP falsch eingerichtet, liegt jede eingelernte Position leicht daneben; deshalb gehört er zu den ersten Dingen, die man nach einem Werkzeugwechsel prüft.
Reichweite und Arbeitsraum
Die Reichweite im Datenblatt ist meist der maximale Abstand von der Sockelachse bis zum Handgelenk oder Flansch. Der tatsächliche Arbeitsraum ist eine dicke, annähernd kugelförmige Schale: Punkte sehr nah am eigenen Sockel erreicht der Arm nicht, und am Rand der Reichweite kann er das Werkzeug nur noch in wenige Richtungen ausrichten. Auch die Nutzlastangaben hängen davon ab, wie weit außen sich die Last befindet.
Singularitäten
In bestimmten Stellungen fluchten zwei Gelenkachsen, zum Beispiel wenn das Handgelenk ganz gestreckt ist. Der Arm verliert dann die Fähigkeit, sich in eine Richtung zu bewegen, und der Versuch, diese Stellung auf einer geraden Bahn zu durchfahren, kann einzelne Gelenke sehr schnell drehen lassen. Steuerungen erkennen das und halten an oder verlangsamen; gute Programme vermeiden es, in die Nähe von Singularitäten zu kommen.
Vergleichen Sie die Reichweite von Cobots und Industrierobotern oder lesen Sie, wie man Roboter-Datenblätter liest.




