Software und KI
Wie Roboter kommunizieren: Feldbusse, E/A und Netzwerke
Die Leitungen und Protokolle, die einen Roboter mit seinen Motoren, Werkzeugen und dem Rest der Fabrik verbinden: EtherCAT, CAN, PROFINET, EtherNet/IP, Modbus, OPC UA und einfache 24-V-E/A.
In einem Roboter und um ihn herum müssen viele Geräte Daten austauschen: die Steuerung und jedes Gelenk, der Greifer, die Sicherheitssensoren, die Produktionslinie und der Bildschirm des Bedieners. Für jede Aufgabe kommen andere Verbindungen zum Einsatz, je nachdem, wie schnell und wie zeitgenau die Daten ankommen müssen.
Im Roboter: Echtzeitbusse
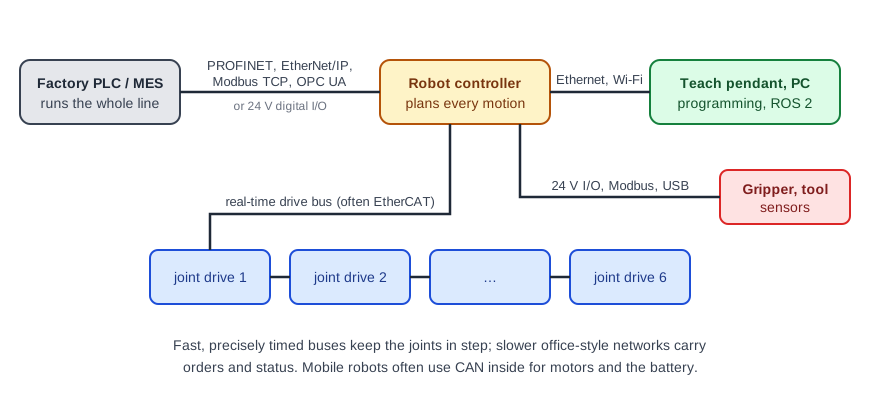
Damit die Bewegung flüssig ist, schickt die Steuerung in einem schnellen, festen Takt neue Sollwerte an jeden Gelenkantrieb und liest deren Positionen zurück, alles im Gleichschritt. Dafür braucht es ein deterministisches Netzwerk, in dem jede Nachricht zu einem bekannten Zeitpunkt ankommt.
- EtherCAT nutzt normale Ethernet-Kabel, aber ein spezielles Protokoll, bei dem ein einziger Frame nacheinander jeden Antrieb der Kette durchläuft. Es ist bei Servoantrieben und in vielen Roboterarmen weit verbreitet.
- CAN-Bus (und darauf aufbauend CANopen) ist ein älterer, einfacherer Bus, den man in Fahrzeugen, mobilen Robotern, Batteriemanagementsystemen und vielen kompakten Aktoren findet, auch in denen kleiner Laufroboter.
Diese Busse sind normalerweise im Inneren des Roboters verborgen; Sie begegnen ihnen erst, wenn Sie ihn reparieren oder selbst einen bauen.
Anbindung an die Fabrik
Ein Roboter in einer Produktionslinie muss starten, wenn ein Teil ankommt, und melden, wenn er fertig ist. Die Linie wird meist von einer SPS gesteuert, die über ein industrielles Netzwerk mit der Robotersteuerung kommuniziert:
- PROFINET ist bei Siemens-Geräten und in weiten Teilen Europas verbreitet.
- EtherNet/IP ist bei Geräten von Rockwell (Allen-Bradley) und in Nordamerika verbreitet.
- Modbus TCP ist einfach, offen und wird von den meisten Geräten unterstützt, bietet aber weniger Möglichkeiten.
- OPC UA überträgt reichhaltigere Informationen (Zustände, Alarme, Produktionsdaten) und dient eher zur Anbindung von Maschinen an Softwaresysteme als zur schnellen Steuerung.
Prüfen Sie beim Kauf eines Roboters, ob seine Steuerung das Netzwerk unterstützt, das Ihre Linie bereits nutzt; oft ist das eine Option oder ein Zusatzmodul.
Einfache digitale E/A
Viele Verbindungen sind nach wie vor einzelne Leitungen, die mit 24 V geschaltet werden: „Greifer geschlossen“, „Teil vorhanden“, „Tür offen“. Digitale E/A sind einfach zu verdrahten und zu prüfen, und fast jede Steuerung und jeder Greifer hat sie. Sicherheitssignale wie Not-Halt nutzen eigene, redundante Sicherheitseingänge, niemals gewöhnliche E/A.
Netzwerke für Programmierung und Flotten
Programmierhandgeräte, Laptops und Flottensoftware nutzen gewöhnliches Ethernet oder WLAN. Mobile Roboter sind auf WLAN angewiesen, um Aufträge zu empfangen und ihren Status zu senden. Roboter mit ROS 2-Unterstützung tauschen Daten über die Middleware DDS aus, die ebenfalls über normale Netzwerke läuft.
Sehen Sie sich Steuerungen und Kabel an oder lesen Sie mehr über Robotersoftware und ROS.