Software und KI
Wie Roboter programmiert werden: Programmierhandgerät, Handführung, Simulation und Code
Die wichtigsten Wege, einem Roboter zu sagen, was er tun soll: vom klassischen Programmierhandgerät über Handführung und Offline-Simulation bis zu Programmierschnittstellen, und wie Sie zwischen ihnen wählen.
Ein Roboter tut nichts Sinnvolles, bis ihm jemand sagt, was er tun soll. Wie das geschieht, hat sich stark verändert: Früher brauchte man für jede Änderung Spezialisten, während sich viele moderne Roboter von den Menschen einrichten lassen, die die Produktionslinie betreiben.
Das Programmierhandgerät
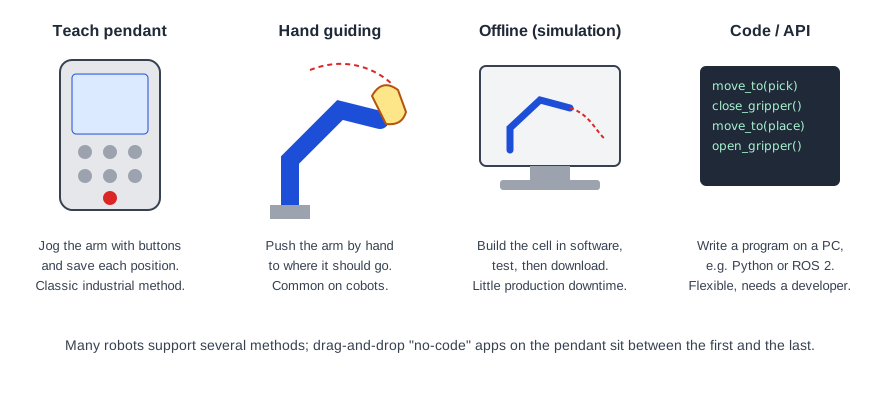
Das Programmierhandgerät (Teach Pendant) ist das tragbare Tablet oder Bediengerät, das mit der Robotersteuerung verbunden ist. Der Bediener verfährt den Arm („joggen“) mit Tasten oder einem Joystick, speichert Positionen und baut daraus ein Programm mit Befehlen wie „Bewegen“, „Auf Signal warten“ oder „Greifer öffnen“. Jeder Industrieroboter hat eines, und jeder Hersteller hat seine eigene Programmiersprache, sodass sich Kenntnisse nicht direkt von einer Marke auf eine andere übertragen lassen.
Programmierhandgeräte haben einen Not-Halt und meist einen Zustimmtaster, der gedrückt gehalten werden muss, damit sich der Roboter bewegt, während sich jemand in seiner Nähe aufhält.
Handführung
Bei den meisten Cobots können Sie eine Taste drücken, den Arm von Hand in die gewünschte Position schieben und diese dann speichern. Das macht das Einlernen von Positionen schnell und intuitiv und ist einer der Gründe, warum Cobots bei kleinen Unternehmen so beliebt sind. Viele Cobot-Programmierhandgeräte bieten außerdem „No-Code“-Editoren mit Drag-and-drop und fertige Apps für gängige Aufgaben wie das Palettieren.
Offline-Programmierung und Simulation
Bei der Offline-Programmierung wird die gesamte Zelle am Computer modelliert: Roboter, Werkzeug, Teile, Schutzzäune und Maschinen. Das Programm wird in der Simulation geschrieben und getestet, wobei Reichweite, Kollisionen und Taktzeit geprüft werden, und erst dann auf den realen Roboter übertragen. Die Linie läuft weiter, während der nächste Auftrag vorbereitet wird, was bei großen oder häufig wechselnden Anlagen wichtig ist. Die Positionen müssen in der realen Zelle meist trotzdem kurz nachgeteacht werden, weil die reale Welt nie genau dem Modell entspricht.
Code und Programmierschnittstellen
Viele Roboter lassen sich auch von einem PC aus über eine API oder ein SDK steuern, oft in Python oder C++, oder über ROS 2. Das ist der übliche Weg in der Forschung, in der Lehre und bei Anwendungen, die den Roboter mit Bildverarbeitung oder KI kombinieren. Es ist die flexibelste Methode, erfordert aber einen Softwareentwickler und besondere Sorgfalt bei der Sicherheit, denn der Roboter tut genau das, was im Code steht.
Die Wahl
- Wenige, gleichbleibende Produkte: Programmierhandgerät oder Handführung genügen.
- Viele Varianten oder häufige Wechsel: Achten Sie auf Offline-Programmierung und gute Werkzeuge vom Hersteller oder von Drittanbietern.
- Forschung, Bildverarbeitung, KI: Prüfen Sie vor dem Kauf SDK, ROS-2-Unterstützung und die Qualität der Dokumentation.
Auf DroidBazaar zeigen die Roboterseiten mit Quellenangabe, ob der Hersteller ein SDK und ROS-Unterstützung anbietet.
Lesen Sie Robotersoftware und ROS oder vergleichen Sie Cobots und Forschungsroboter.