Bewegung: Motoren, Getriebe und Greifer
Greifer und Roboterhände: Wie Roboter Dinge festhalten
Das Werkzeug am Ende des Arms entscheidet, was ein Roboter kann. Vergleichen Sie Parallelgreifer, Vakuumsauger, Soft-Greifer und geschickte Roboterhände und erfahren Sie, wozu Werkzeugwechsler dienen.
Ein Roboterarm allein bewegt nur einen Flansch durch den Raum. Der Endeffektor, also das an diesem Flansch montierte Werkzeug, ist es, der tatsächlich greift, schweißt, schraubt oder lackiert. Ihn auszuwählen ist oft schwieriger als die Wahl des Arms.
Parallelgreifer
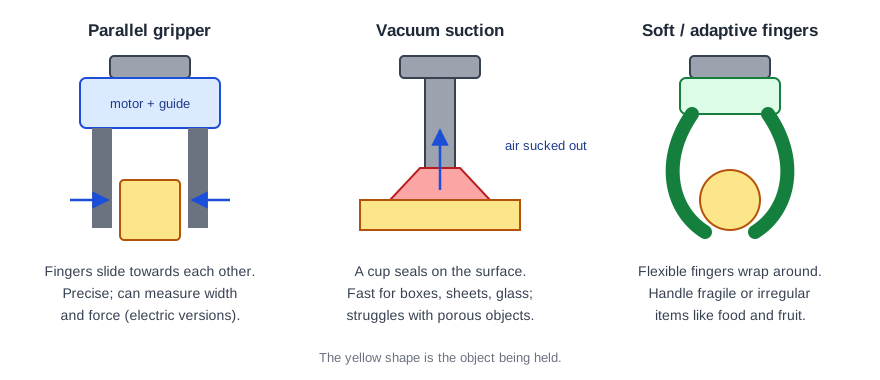
Zwei (oder drei) Finger schließen sich parallel um das Objekt. Elektrische Parallelgreifer sind das häufigste Werkzeug an Cobots: Sie sind leicht zu programmieren, können Greifweite und Greifkraft messen, und die Finger lassen sich für jedes Teil maßanfertigen. Pneumatische Greifer sind im Verhältnis zu ihrer Größe schneller und kräftiger, benötigen aber Druckluft.
Vakuumsauger
Saugnäpfe halten flache, glatte Objekte wie Kartons, Bleche und Glas. Das Vakuum erzeugt eine elektrische Pumpe oder ein Druckluft-Ejektor. Poröse oder unebene Oberflächen erfordern Schaumstoffsauger oder einen höheren Volumenstrom.
Soft- und adaptive Greifer
Weiche Finger aus flexiblem Material legen sich um empfindliche oder unregelmäßige Objekte wie Obst, Backwaren oder Beutel. Unteraktuierte „adaptive“ Greifer nutzen Koppelgetriebe, damit sich die Finger der Form des Objekts anpassen.
Geschickte Roboterhände
Humanoide und Forschungsroboter verwenden mehrfingrige Hände mit vielen Gelenken und oft taktilen Sensoren. Sie können für Menschen gemachte Werkzeuge handhaben, sind aber komplex, teuer und schwieriger zu programmieren als ein einfacher Greifer.
Werkzeugwechsler
Ein automatischer Werkzeugwechsler ermöglicht es einem Roboter, Greifer oder Werkzeuge selbstständig zu tauschen, wobei Druckluft, Strom und Signale durchgeleitet werden. So wird ein einziger Roboter für mehrere Aufgaben nutzbar.
Tipps
- Prüfen Sie die Nutzlast: Sie schließt das Gewicht des Greifers mit ein, nicht nur das des Objekts.
- Achten Sie auf Plug-and-Play-Kits, die für Ihre Armmarke zertifiziert sind; sie sparen Integrationszeit.
Sehen Sie sich Greifer, Roboterhände und Werkzeugwechsler mit Kompatibilitätsangaben je Roboter sowie ihre Hersteller an.







