Sensorik
So funktionieren Robotersensoren: LiDAR, Tiefenkameras, IMUs und Kraftsensoren
Roboter sehen und fühlen die Welt über Sensoren. Verstehen Sie LiDAR, Stereo- und Streifenlicht-Tiefenkameras, inertiale Messeinheiten und Kraft-Momenten-Sensoren und wofür sie jeweils eingesetzt werden.
Sensoren liefern einem Roboter sein Bild von der Welt und von seinem eigenen Körper. In den technischen Daten steht oft nur „LiDAR: ja“ oder „Tiefenkamera: ja“; dieser Ratgeber erklärt, was das in der Praxis bedeutet.
LiDAR
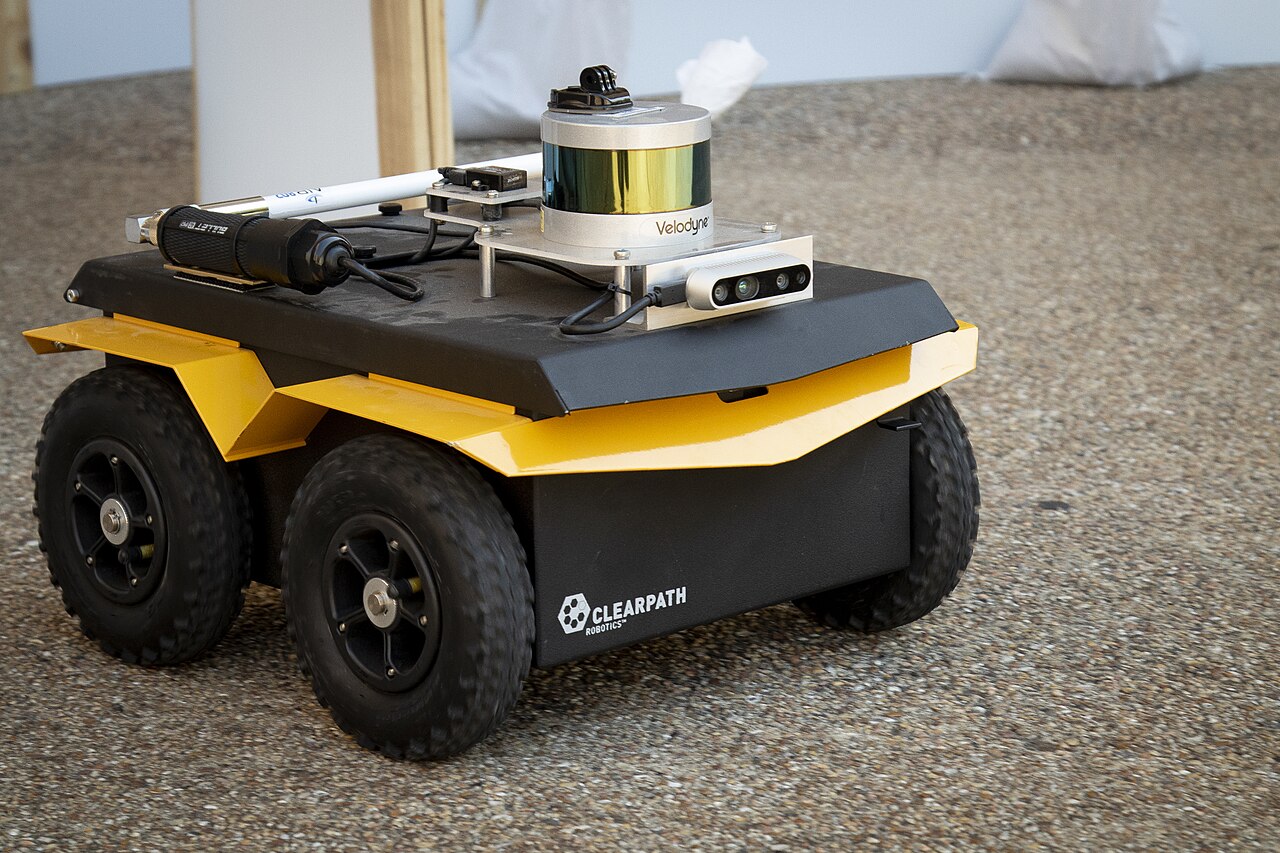
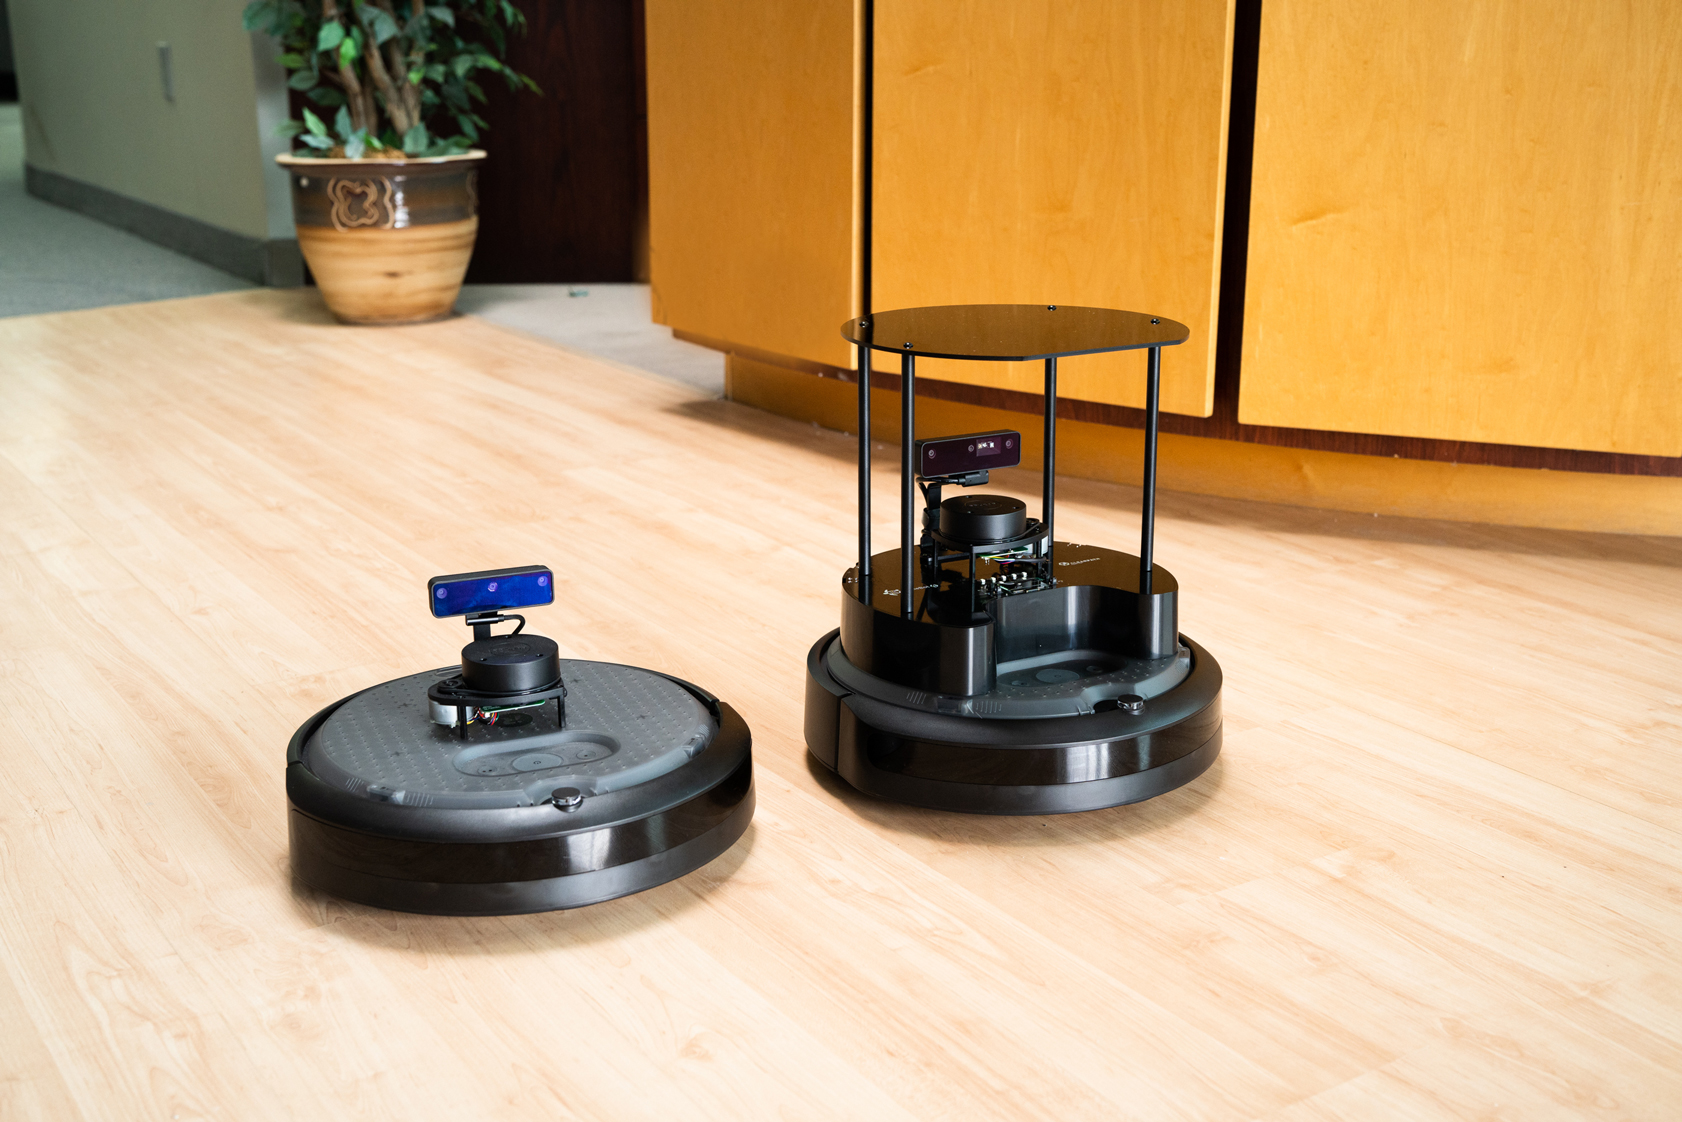
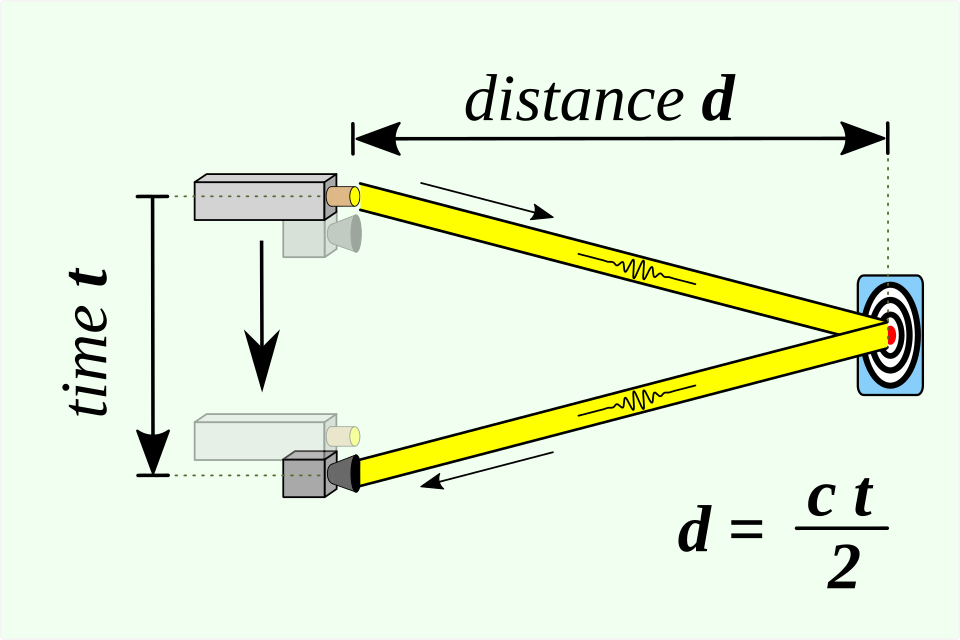
Ein LiDAR misst Entfernungen mit Licht: Es sendet Laserpulse aus und misst, wie lange sie für den Rückweg brauchen (Laufzeitmessung, Time of Flight). Durch Drehen oder Schwenken des Strahls entsteht eine Punktwolke aus Tausenden 3D-Punkten rund um den Roboter. LiDAR funktioniert im Dunkeln und liefert genaue Entfernungen; deshalb ist es der wichtigste Sensor für Kartierung und Hindernisvermeidung bei mobilen Robotern und Vierbeinern. Regen, Nebel, Glas und sehr dunkle Oberflächen können es irritieren.
Tiefenkameras
Tiefenkameras liefern ein Bild, in dem jedes Pixel eine Entfernung enthält.
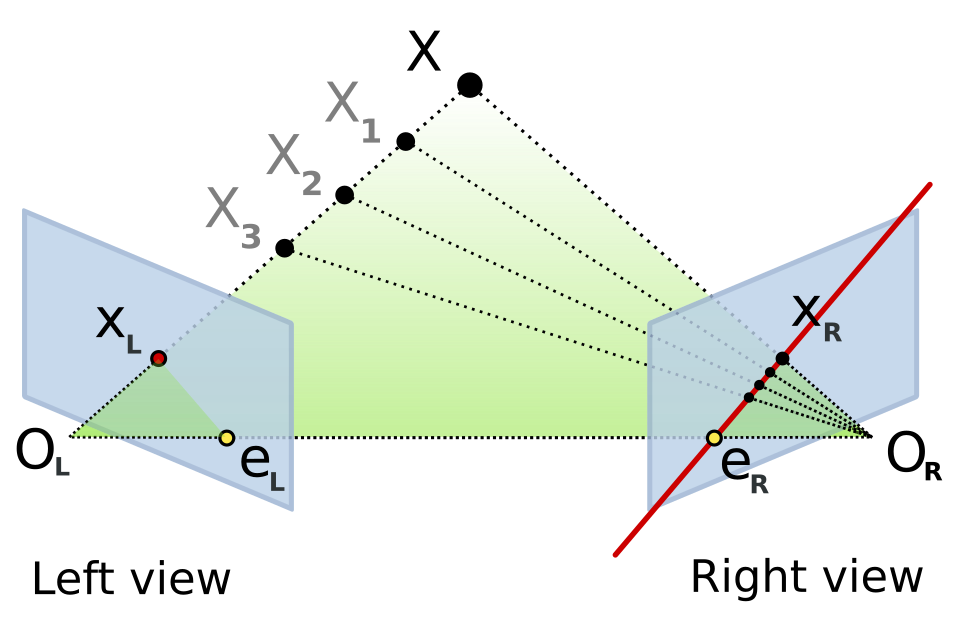
- Stereokameras vergleichen zwei Bilder, wie menschliche Augen; sie funktionieren im Freien, brauchen aber Textur in der Szene.
- Streifenlicht (Structured Light) projiziert ein bekanntes Muster und wertet aus, wie es sich verformt; sehr präzise auf kurze Distanz, oft zum Greifen von Objekten eingesetzt.
- Time-of-Flight-Kameras messen die Laufzeit von Lichtpulsen für jedes einzelne Pixel.
IMU: Gleichgewicht und Orientierung
Eine inertiale Messeinheit kombiniert Beschleunigungssensoren und Gyroskope (oft MEMS-Chips), um Beschleunigung und Drehung zu messen. Laufroboter brauchen sie, um zu wissen, wo unten ist und wie schnell sie kippen; mobile Roboter kombinieren sie mit der Radodometrie, um ihre Bewegung zwischen zwei LiDAR-Scans abzuschätzen.
Kraft-Momenten-Sensoren
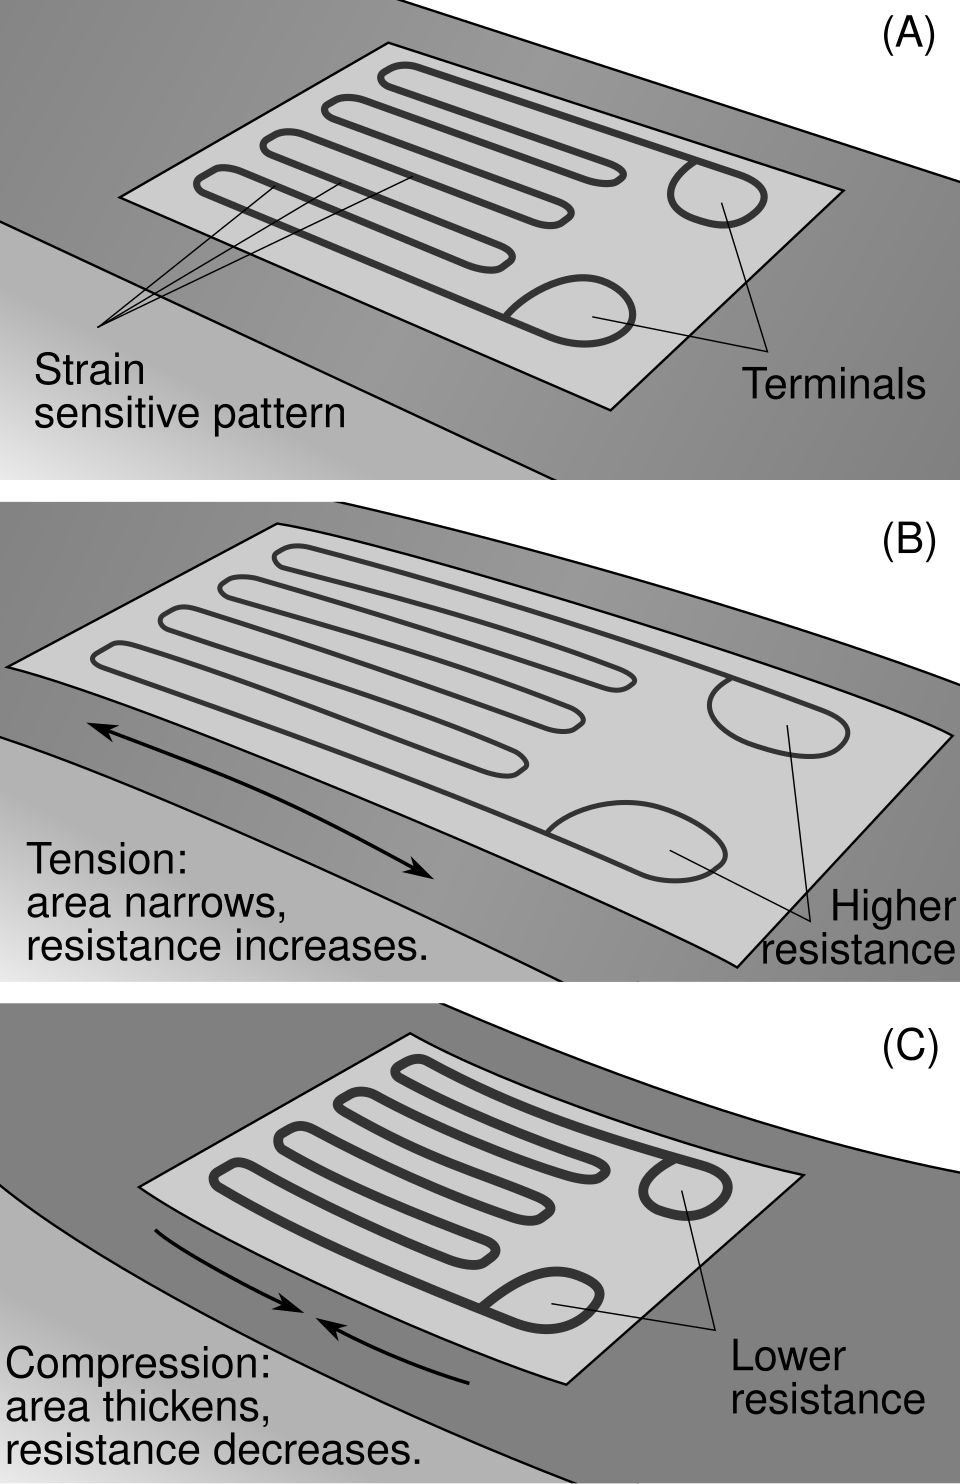
Ein Kraft-Momenten-Sensor, meist zwischen Handgelenk und Werkzeug eines Arms montiert, misst Druckkräfte und Drehmomente in allen Richtungen. Im Inneren erfassen Dehnungsmessstreifen oder kapazitive Elemente winzige Verformungen eines Metallkörpers. Damit können Roboter Teile behutsam polieren, montieren und fügen, und Kollisionen lassen sich leichter erkennen.
Tastsinn und mehr
Greifer und Roboterhände erhalten zusätzlich taktile Sensoren, und viele Roboter tragen für Inspektionsaufgaben Mikrofone, Wärmebildkameras oder Gassensoren.
Sehen Sie sich im Teilekatalog LiDAR-Sensoren, Kameras und Kraft-Momenten-Sensoren an und die Hersteller im Verzeichnis.
Weiterführende Literatur
- Lidar (Wikipedia) (öffnet in neuem Tab)
- Time-of-flight camera (Wikipedia) (öffnet in neuem Tab)
- Stereo camera (Wikipedia) (öffnet in neuem Tab)
- Structured-light 3D scanner (Wikipedia) (öffnet in neuem Tab)
- Inertial measurement unit (Wikipedia) (öffnet in neuem Tab)
- Strain gauge (Wikipedia) (öffnet in neuem Tab)